Quince años atrás el plano mostraba un solo hilo de señal para regular la velocidad: el controlador generaba un nivel de 0-10V o un ciclo de trabajo PWM, entraba en el conector del ventilador, el 10% significaba parar, el 90% plena velocidad y todo lo intermedio era lineal. Abra hoy el listado eléctrico de un proyecto nuevo y ese mismo hilo se ha convertido a veces en un par trenzado Modbus, a veces en un par diferencial CAN, mientras que en muchísimas máquinas que siguen en producción no ha cambiado nada.
Así que a quien dibuja el esquema se le pregunta: ¿qué debería ser este hilo hoy?
La respuesta de manual es «0-10V es barato, Modbus es universal, CAN es avanzado». Esa respuesta era en buena parte correcta hace diez años y ya no basta, porque pone cuatro niveles distintos de cosas en la misma escala.
La respuesta corta
- Un ventilador, o dos o tres, y solo hay que fijar la velocidad: 0-10V o PWM, el que su controlador pueda entregar.
- Hay PLC y se necesita recuperar velocidad, corriente, temperatura y códigos de fallo: Modbus RTU sobre RS485.
- Varios ventiladores deben mantenerse sincronizados, los fallos deben graduarse o la plataforma supera los 400 VDC: CAN FD.
- Proyectos LIN de automoción: no hay pieza estándar; es un desarrollo a medida del OEM.
Todo lo demás, y el coste de cada elección, está más abajo.
1. Seis interfaces, cuatro niveles
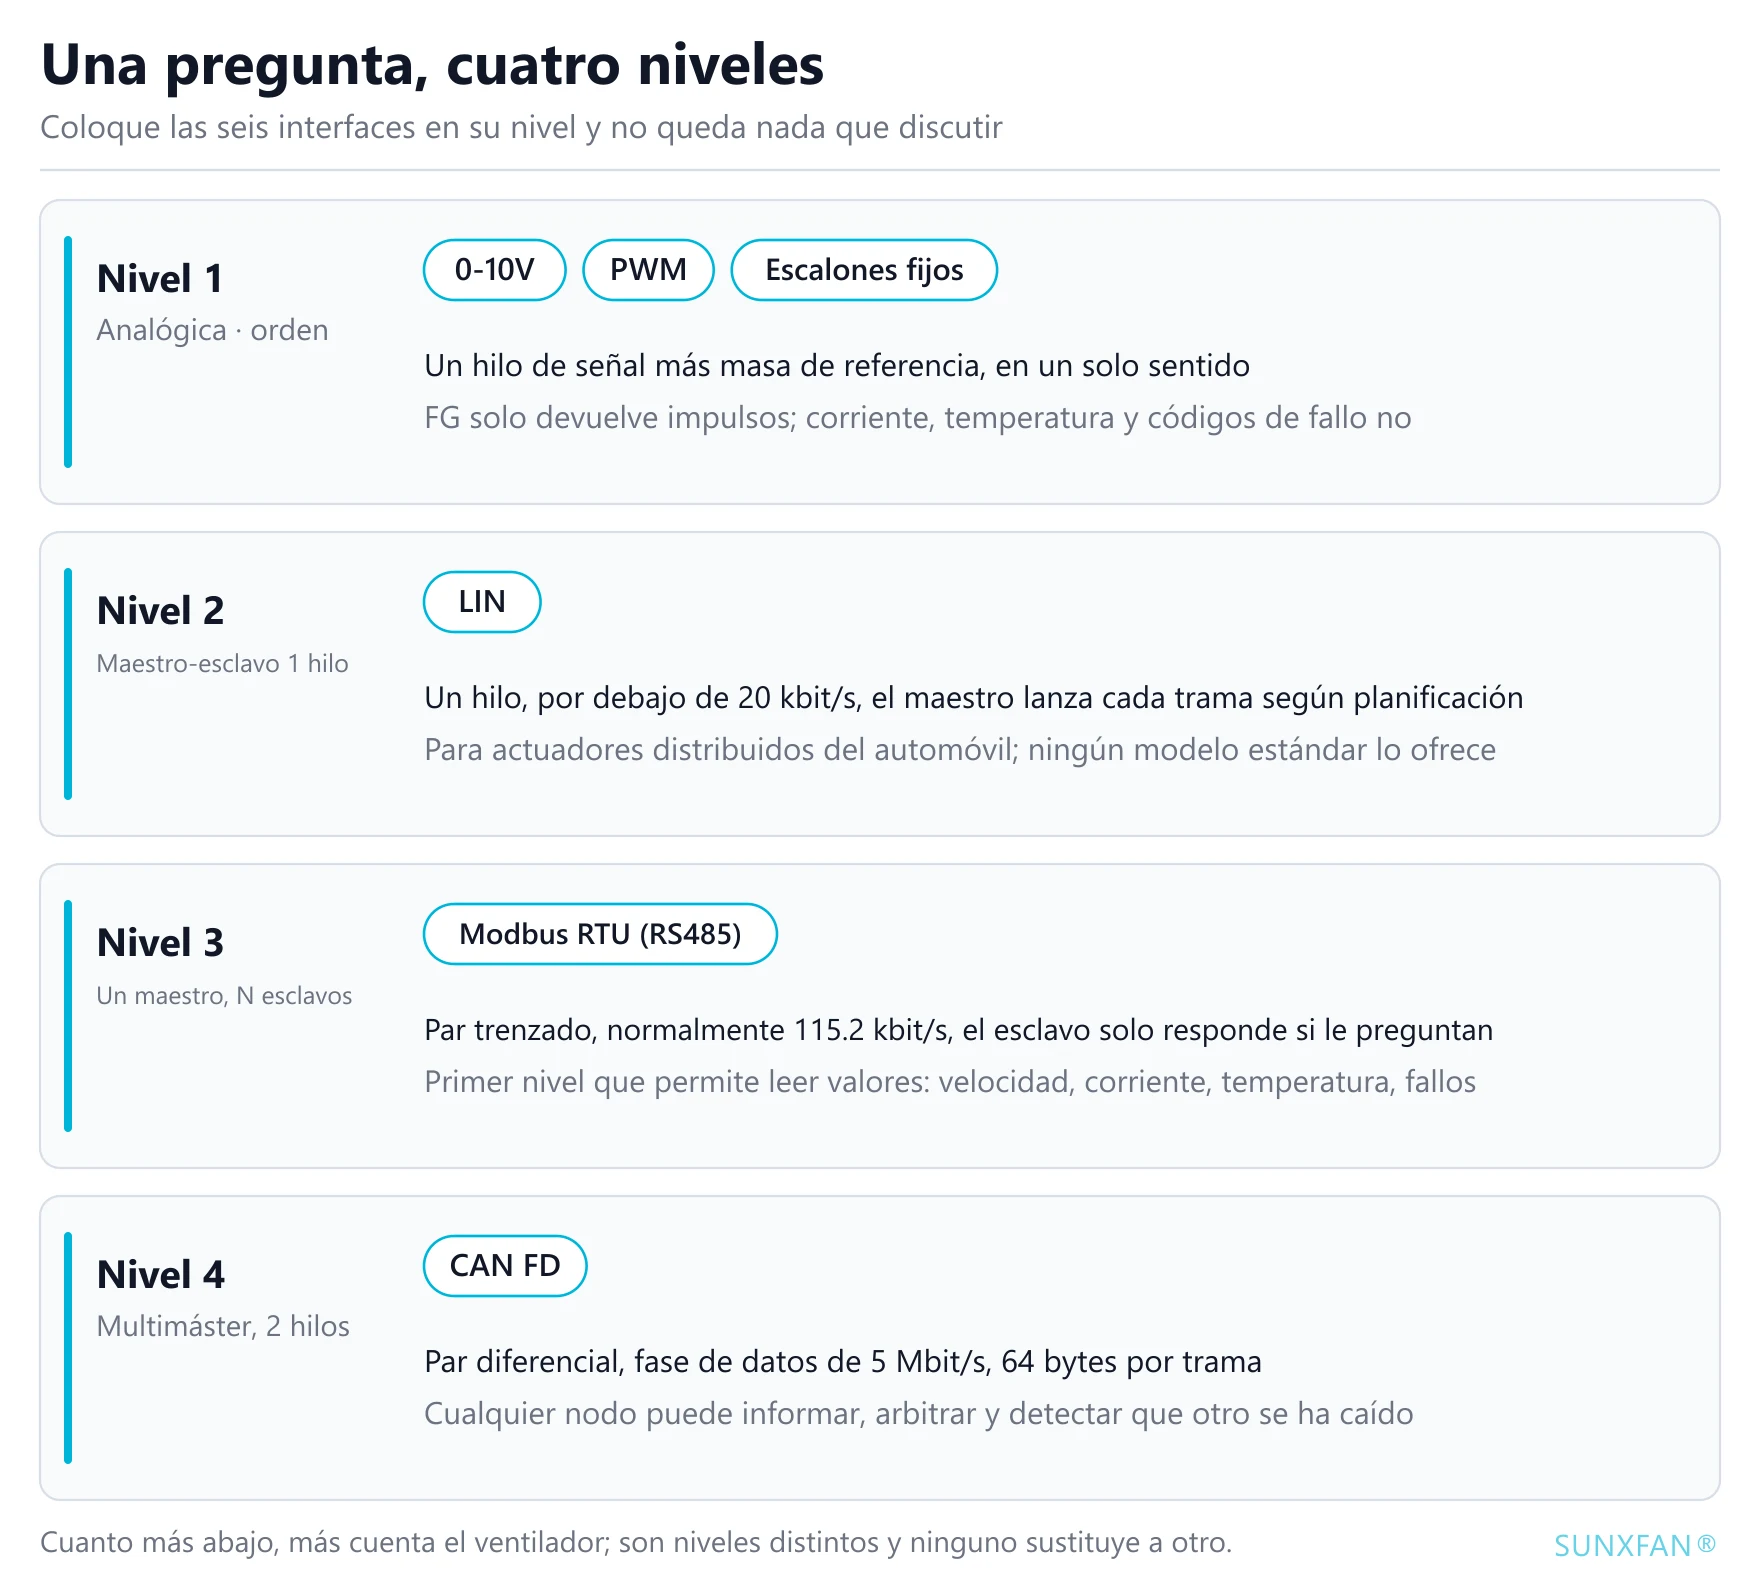
Las discusiones sobre esto rara vez concluyen, normalmente porque se trata un nivel de tensión y una red como si fueran el mismo tipo de objeto. Empiece por dónde se sitúa realmente cada uno.
0-10V es una tensión
Sin dirección, sin cabecera de trama, sin suma de verificación. Todo el «protocolo» del lado del ventilador es un divisor de tensión y una muestra del convertidor A/D que transportan un escalar: a qué velocidad, ahora mismo. Un conductor cortado se lee como 0 V, es decir, una orden de parada: el modo de fallo que hay que resolver de antemano.
Lo único que vuelve es FG: un tren de impulsos de velocidad, un número fijo de ondas cuadradas por revolución, que el controlador convierte en velocidad real mediante una captura de entrada. Da la velocidad. No puede dar corriente, temperatura ni códigos de fallo.
PWM es un ciclo de trabajo
Sigue siendo un escalar, con la magnitud codificada como una relación temporal. La ventaja es la inmunidad: la interferencia altera mucho más fácilmente un nivel de tensión que la proporción de un periodo que permanece en nivel alto, así que los tendidos largos de cable toleran más que con 0-10V. El precio es una referencia de frecuencia: controlador y ventilador deben coincidir en la ventana de frecuencia, o la lectura deriva.
Los escalones fijos no son la opción barata, son la que no necesita calibración
55 modelos de nuestro catálogo ofrecen 3 velocidades y 26 ofrecen 4. En esencia son un puñado de ciclos de trabajo preajustados que se seleccionan con entradas digitales o con unos pocos niveles discretos. En una UTA (unidad de tratamiento de aire) que solo necesita baja, media o alta, los escalones fijos dan menos trabajo que el control continuo: sin calibración, sin módulo de salida analógica en el PLC y un error de cableado no destruye el ventilador.
LIN es un bus maestro-esclavo de un solo hilo para automoción
Las tres primeras son analógicas. La historia de los buses empieza en LIN —Local Interconnect Network—, un esquema de bajo coste diseñado específicamente para pequeños actuadores distribuidos en vehículos. Nació de la misma necesidad que CAN, con una intención completamente distinta.
Cuatro cosas lo definen:
- Un hilo de señal más masa, lógica de 12 V, 20 kbit/s como máximo: dos órdenes de magnitud por debajo de CAN.
- Estrictamente maestro-esclavo: un nodo maestro inicia trama a trama según una planificación preestablecida y los esclavos solo pueden responder. No hay arbitraje ni posibilidad de que dos nodos se peleen por el hilo.
- Trama fija: break, campo de sincronización, identificador protegido, 1-8 bytes de datos, suma de verificación. La especificación suele citarse hasta 16 esclavos; la práctica de ingeniería lo deja en 12 o menos.
- Coste muy bajo: los circuitos integrados de control de motor actuales suelen integrar el transceptor LIN, así que el coste marginal frente a un diseño puramente analógico es un hilo y un canal del lado maestro.
Que merezca la pena usarlo depende de dos condiciones previas: si la ley de control ya se ha trasladado al propio ventilador (solo hace falta conversar si el ventilador tiene algo que calcular) y si el vehículo necesita datos a nivel de ventilador para diagnóstico y calibración. Con las dos, LIN compensa. Con solo una, lo analógico es más barato.
Por qué no ofrecemos ningún modelo LIN. En equipos industriales el bus ya es propiedad del PLC o de una pasarela, normalmente hay de uno a unos pocos ventiladores y nada exige que cuelguen de un mazo de cables de automóvil interrogados según una planificación. En el mismo escalón de bajo coste, Modbus RTU ofrece mayor velocidad de datos, herramientas de configuración maduras y un ecosistema de diagnóstico ya existente. Así que de los 121 modelos del catálogo, el número que admite LIN es cero. La interfaz sigue la arquitectura del sistema que se está construyendo, no la palabra de moda de una industria.
Modbus RTU es un bus de un maestro y varios esclavos
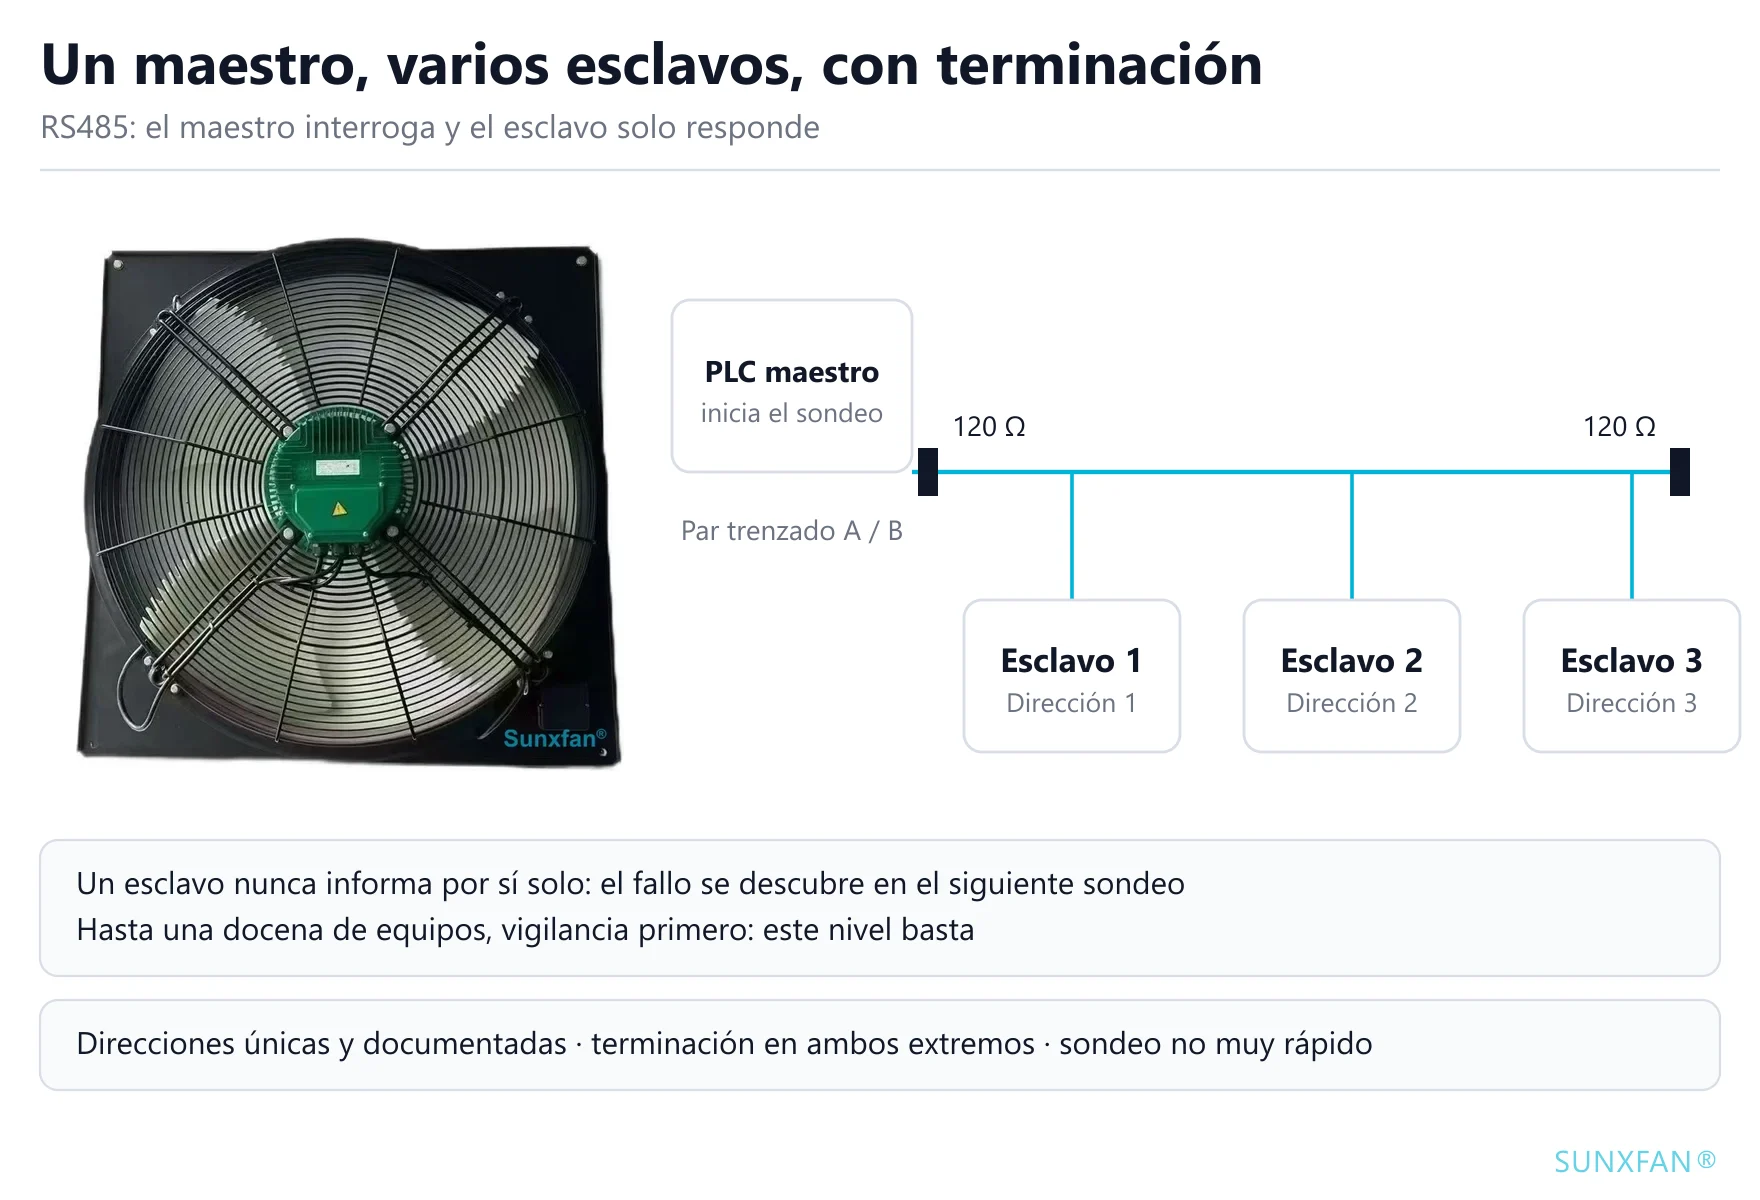
Par trenzado RS485, un maestro y varios esclavos, y los esclavos responden solo cuando se les pregunta. Normalmente 115.2 kbit/s, con direcciones que hay que asignar a mano y resistencias de terminación que hay que montar. Es el primer nivel que hace posible «leer el valor de vuelta»: a qué velocidad gira, cuánta corriente consume, si tiene un fallo.
Merece la pena separarlo de LIN. Los dos son maestro-esclavo, pero LIN es de un solo hilo, lento y orientado al coste del chip, mientras que Modbus RTU es par trenzado diferencial, dos órdenes de magnitud más rápido y orientado a armarios eléctricos y líneas de producción. Lo que un ingeniero industrial entiende por «ponerlo en el bus» es casi siempre lo segundo.
CAN FD es otro modelo de responsabilidad
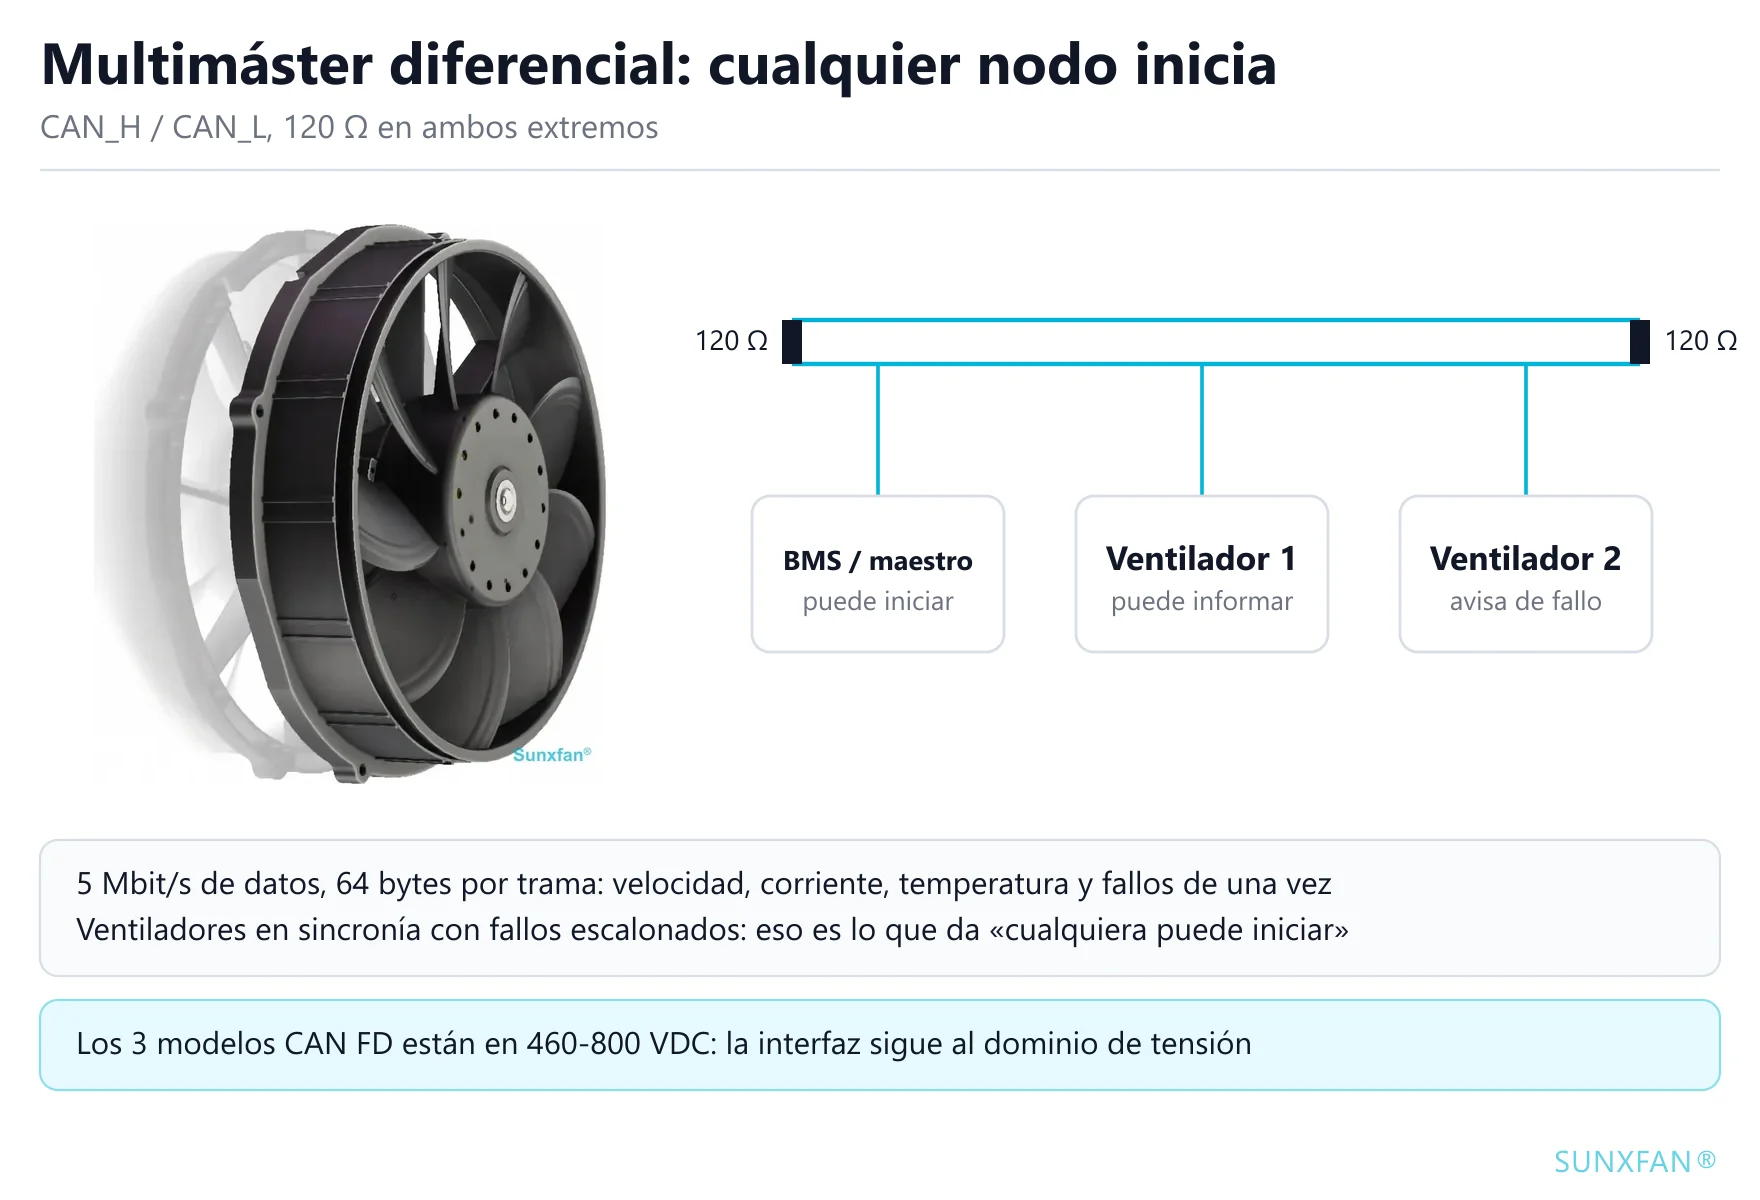
No es un Modbus más rápido. Dos hilos diferenciales, arbitraje multimáster, detección de errores y retransmisión por hardware, fase de datos de hasta 5 Mbit/s y 64 bytes por trama (CAN clásico se queda en 8). Cualquier nodo puede informar por iniciativa propia, participar en el arbitraje y avisar de que otro se ha caído. Eso no es más capacidad de comunicación; es un límite de responsabilidad distinto: cualquiera puede iniciar y nadie espera a que le pregunten.
2. La verdadera línea divisoria: ¿este ventilador necesita hablar?
Traduzca las seis interfaces a modelos de interacción y solo quedan cuatro:
| Modelo de interacción | Interfaz | Qué puede hacer | Qué no puede leer |
|---|---|---|---|
| Orden | 0-10V, PWM, escalones fijos | Decirle a qué velocidad; FG devuelve un impulso de velocidad | Corriente, temperatura, códigos de fallo, versión de firmware (la velocidad sí, por FG) |
| Sesión (un hilo) | LIN | El maestro pregunta trama a trama según planificación; el esclavo responde | Informe espontáneo; número de nodos limitado por la planificación |
| Sesión (par trenzado) | Modbus RTU | Una pregunta, una respuesta, y se puede repreguntar | Informe espontáneo: un esclavo nunca habla primero |
| Negociación | CAN FD | Cualquiera puede iniciar, difundir, detectar errores y notar que un nodo se ha caído | — |
La verdadera pregunta nunca fue «qué interfaz es mejor». Son estas dos:
- ¿Necesita saber qué está haciendo este ventilador, o solo que gira? Eso fija el requisito de ancho de banda.
- ¿La decisión final de seguridad térmica vive dentro del ventilador o dentro del controlador? Eso fija el límite de responsabilidad.
La interfaz es la forma física de ese límite. Cada «elección óptima» de las que siguen se deriva de esas dos respuestas.
Una advertencia que conviene decir sin rodeos: en los modelos analógicos lo único que vuelve es el impulso FG. Para leer corriente, temperatura, códigos de fallo o versión de firmware hace falta un modelo con Modbus o CAN FD. Colocar un transformador de corriente o una sonda de temperatura de armario sobre un modelo puramente analógico es un enfoque válido, pero esa es su propia cadena de medida, no algo que ofrezca el ventilador.
3. Las seis interfaces, una por una
0-10V: menos trabajo, más expuesto a la resistencia del cable y al rango
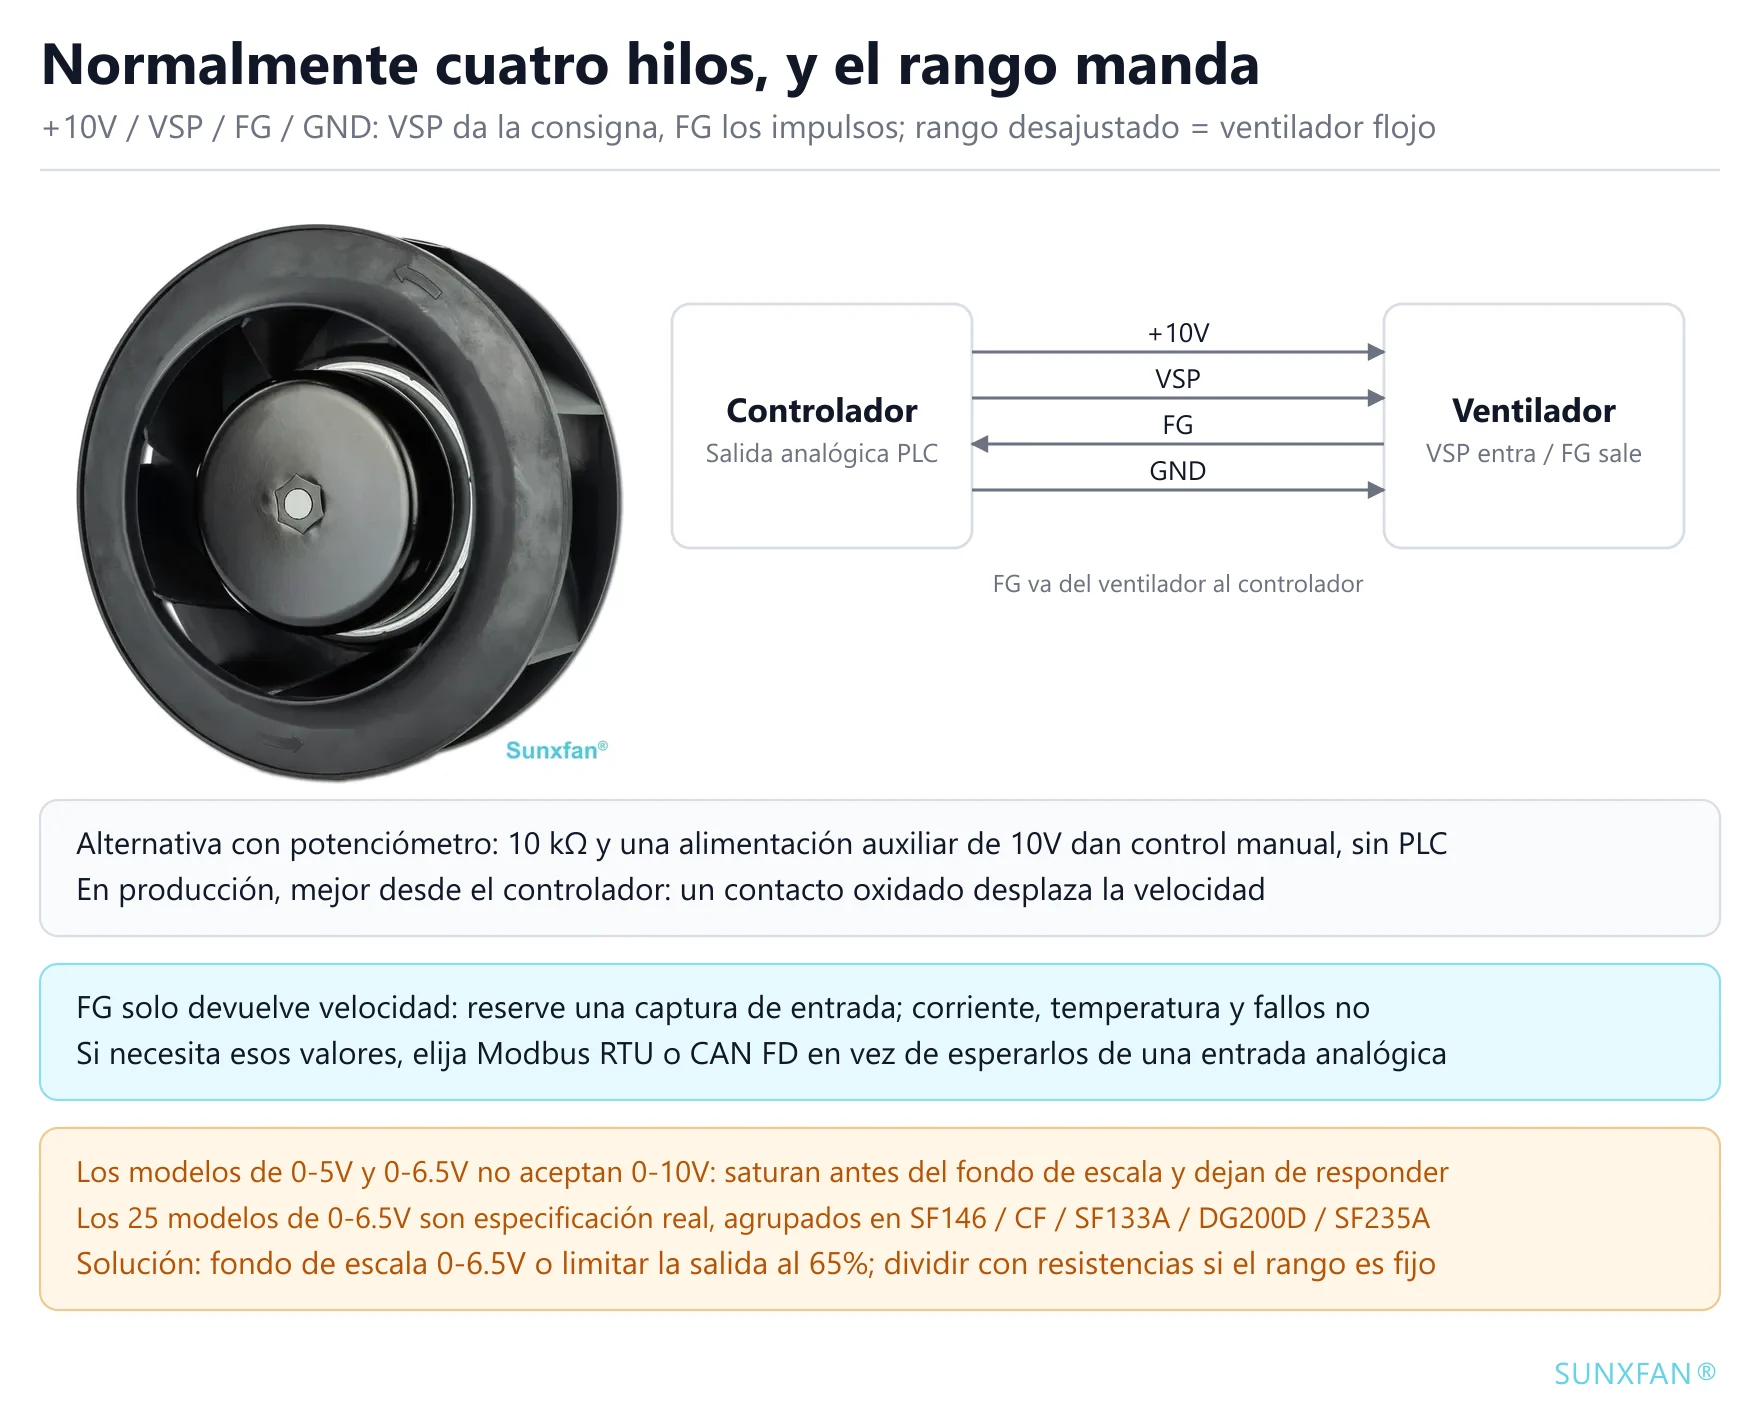
Cableado primero. La disposición habitual son cuatro hilos: +10V, VSP, FG y GND. VSP es la entrada de consigna de velocidad y acepta tanto un nivel de 0-10V en continua como un ciclo de trabajo PWM; FG es el impulso de realimentación de velocidad, que circula al contrario que los otros tres, así que el controlador necesita un canal de captura de entrada libre; GND es la referencia de señal y debe venir de la masa de señal del ventilador.
Una vez cableado, aparecen dos peligros.
El rango tiene que coincidir. 107 modelos de nuestro catálogo admiten 0-10V/PWM; otros 24 son de rango 0-5V y 25 son de 0-6.5V. Ninguno de los dos grupos es un error de introducción de datos: los 25 modelos de 0-6.5V se agrupan por plataforma de control —SF146 (12, entre SF146A, SF146C y SF146D), los ventiladores de conducto CF (7), SF133A (3), DG200D (2) y SF235A (1)—. Eso es calibración por plataforma, no una errata.
Si se conectan 0-10V directamente, la velocidad deja de subir antes de que la consigna llegue al fondo de escala: un modelo de 0-5V se queda en el 50%, uno de 0-6.5V en el 65%, y más allá de eso más señal no cambia nada. Se lee como «el ventilador no tiene potencia» y no como «el cableado está mal», y se diagnostica erróneamente como una selección corta.
Para hacerlo funcionar, en este orden:
- Limitar en el controlador (preferido): si la salida analógica admite fondo de escala personalizado, ajústelo a 0-6.5V; si solo ofrece rangos fijos (0-5V / 0-10V), limite el techo de salida al 65% en el programa. Sin hardware adicional, linealidad conservada, a cambio de algo de resolución.
- Dividir la señal (alternativa): una resistencia en serie y otra en derivación escalan 0-10V a 0-6.5V con una relación de 0.65; por ejemplo 3.5 kΩ en serie y 6.5 kΩ a masa. La impedancia de fuente en el nodo del divisor sube al orden de 2 kΩ, mucho más propensa a captar ruido en tendidos largos y en entornos eléctricamente ruidosos; úselo solo donde el rango del controlador no se pueda cambiar y mida después la curva de velocidad resultante.
- No haga esto: meter 10 V y dejarlo así. Si falta la limitación o el registro de que existe, el siguiente abre la salida y la velocidad vuelve a dejar de subir.
Sea cual sea el camino, lea antes la tensión máxima absoluta de entrada en la ficha técnica. Si dice que se admiten 0-10V y la unidad solo está calibrada a 0-6.5V, las dos primeras opciones son seguras. Si 6.5V es ya el límite superior, solo la opción 2 se queda dentro.
Trate los tendidos largos como analógicos. Una entrada de alta impedancia no consume corriente, pero cuanto más largo es el cable, más interferencia acopla. Sepárelo del cableado de potencia; a partir de unos pocos metros use par trenzado apantallado con el apantallamiento conectado a masa en un solo extremo. La masa de referencia debe venir de la masa de señal del ventilador, no de la masa de potencia del armario: la diferencia de potencial entre ambas se suma directamente a la consigna.
Una ventaja práctica: como la entrada es de alta impedancia, un potenciómetro de 10 kΩ y una alimentación auxiliar de 10V dan control manual continuo sin ningún controlador. Es la vía más rápida durante la puesta en marcha de un prototipo y en la resolución de problemas en campo. Si el objetivo es solo dividir el control continuo en unos pocos escalones fijos, eso es trabajo del lado del controlador, no del ventilador.
PWM: mejor inmunidad, a cambio de bandas muertas en los dos extremos
El rango PWM utilizable no suele ser 0-100% de ciclo de trabajo. Normalmente los dos extremos se reservan como bandas muertas, siendo habitual 10-90%, y dentro de una banda muerta el ventilador no está «muy lento» sino parado o a plena velocidad: la definición varía según el modelo. Consulte la ficha técnica del modelo concreto; no extrapole de la experiencia.
La ventana de frecuencia funciona igual. La frecuencia PWM que genera su controlador debe caer dentro del rango indicado en la ficha del ventilador; de lo contrario el filtro interno interpreta mal el ciclo de trabajo y la velocidad deriva al cambiar la frecuencia.
PWM es una orden de un solo sentido, del controlador al ventilador. Algunos fabricantes devuelven información de fallo bajando el mismo hilo, pero eso exige un diseño dedicado del lado del ventilador y nuestros modelos analógicos no lo ofrecen. Si necesita diagnóstico, use un bus o añada su propia medición.
Escalones fijos: cuando bastan unos pocos saltos de caudal, son el óptimo
Unidades de aire de aporte, deshumidificadores, circulación sencilla dentro del cuadro: el caudal solo necesita baja, media o alta. Pasar a control continuo ahí cuesta una salida analógica en el controlador, una sesión de calibración y un esquema de cableado extra, y compra un ajuste continuo que nadie usa.
Ofrecemos 3 velocidades en 55 modelos y 4 velocidades en 26. El cableado son unas pocas entradas digitales y el coste es explícito: no hay transición suave entre escalones y hay un salto audible de velocidad en cada conmutación.
LIN: solo merece consideración cuando el mazo de cables del automóvil ya existe
Si su proyecto es un mazo de cables de vehículo desde el principio, o el OEM ya ha puesto rejillas, asientos y bombas en LIN, ese es otro conjunto de condiciones previas. Entonces importan tres cosas:
- Alguien tiene que ser el maestro. LIN no tiene multimáster, la planificación debe transmitirla el nodo maestro y si el maestro no la implementa el bus está muerto.
- La capacidad de diagnóstico es limitada. Velocidad, temperatura y códigos de fallo son legibles, pero la velocidad de datos hace que la actualización sea lenta e inadecuada para enclavamientos de nivel de milisegundo.
- El comportamiento ante fallo tiene que estar escrito en el protocolo. Que una pérdida de comunicación dispare un modo de protección o mantenga el estado actual se define entre el OEM y el proveedor, no lo define la especificación LIN: exactamente igual que una señal 0-10V perdida, hay que confirmarlo punto por punto.
El equipo industrial no lo elige, por la razón dada en el primer apartado: Modbus RTU encaja mejor en el mismo escalón de coste. Si de verdad necesita LIN, trátelo como un proyecto a medida en lugar de buscarlo en un catálogo estándar.
Modbus RTU: el escalón más bajo que puede leer valores
Si el requisito es «muéstrame en el HMI a qué velocidad gira este ventilador y si tiene una alarma», Modbus RTU es el escalón con mejor relación entre prestaciones y coste. 24 modelos de nuestro catálogo lo admiten, concentrados en los ventiladores axiales EC de la serie AS (como el AS910A-E150A3-01, 380-480 VAC, 25,000 m³/h, 1800 W) y en la serie BC de centrífugos de palas curvadas hacia atrás (como el BC250A-E092D3-02, 230 VAC, 1420 m³/h, 160 W).
Tres imprescindibles: las direcciones deben ser únicas y estar documentadas, hay que montar resistencias de terminación en ambos extremos del bus y el intervalo de sondeo no debe ser demasiado corto; los esclavos solo responden, así que cuanto más impaciente sea el maestro, menos tiempo queda para todos los demás esclavos. Hasta una docena de equipos, vigilancia primero, sin enclavamientos de milisegundos: es suficiente.
La limitación también hay que decirla: un esclavo nunca informa por su cuenta. Un fallo se descubre solo cuando la siguiente interrogación lo pregunta. Si la seguridad térmica exige «si el ventilador se para, tenemos que saberlo de inmediato», entonces el intervalo de sondeo de Modbus es su retardo de detección.
CAN FD: pensado para coordinar varios ventiladores y graduar fallos
Solo 3 modelos de nuestro catálogo lo admiten, todos en la plataforma de alta tensión de 460-800 VDC: AG200A-D092BA-01, AG305A-D092BA-Y1 y AG400A-D092BA-02, todos de la serie axial 800VDC. No es casualidad; es lo que pasa cuando la interfaz sigue al dominio de tensión.
En un dominio de alta tensión un ventilador de clase kW ya no es un accesorio de ventilación sino un actuador principal del bucle de gestión térmica, que compite con compresores, bombas y válvulas por la capacidad de refrigeración. Lo que esa situación necesita no es comunicación más rápida sino tres capacidades que solo da un bus: coordinación de varios nodos, fallos graduados (subtensión, sobretemperatura y rotor bloqueado que se traducen en reducción de prestaciones, modo degradado o parada) y enclavamiento en la misma red que el resto de equipos de alta tensión.
Admitir CAN FD no es gratis: terminación de 120 Ω, límites de longitud de ramal y un rango de modo común compatible hay que diseñarlos a nivel de sistema, no añadirlos durante la puesta en marcha.
4. Cómo se reparten las interfaces entre nuestros 121 modelos
Un consejo de selección que nunca aterriza en el catálogo propio es solo formación general. Aquí está el recuento sobre los 121 modelos de este sitio (datos de 2026-11):
| Interfaz de control de velocidad | Modelos | Proporción |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| Escalones fijos de 3 velocidades | 55 | 45% |
| Escalones fijos de 4 velocidades | 26 | 21% |
| Analógica 0-6.5V | 25 | 21% |
| Modbus RTU (RS485) | 24 | 20% |
| Analógica 0-5V | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
Otros 95 modelos (79%) ofrecen dos o más interfaces a la vez, es decir, la elección a menudo no es una u otra sino dos canales en el mismo ventilador. El CF160-2000CFM-01, por ejemplo, admite 0-10V/PWM, escalones fijos de 4 velocidades y Modbus RTU a la vez, así que se puede arrancar una línea en analógico y añadir el bus después para la vigilancia remota.
Por tipo de motor, los 121 modelos se reparten en 93 EC, 21 DC y 7 AC. El control analógico es estándar en los modelos EC y DC; los modelos AC son en su mayoría de velocidad fija y no necesitan ninguna interfaz de control de velocidad. Recorra la gama por categoría: ventiladores axiales, centrífugos de palas curvadas hacia atrás, sopladores para montaje en rack.
5. Cinco escenarios y qué elegir
| Escenario | Recomendado | Por qué | Coste de equivocarse |
|---|---|---|---|
| Un ventilador y un solo mando de velocidad | 0-10V | Entrada de alta impedancia, un potenciómetro, sin controlador | Modbus significa pagar cableado, direcciones y configuración para leer valores que nadie necesita |
| Dos o tres ventiladores y el PLC ya tiene salidas analógicas | 0-10V o PWM | Mínimo cableado, puesta en marcha más rápida | Empezar por un bus obliga a resolver direcciones, terminación e intervalos de sondeo |
| Hay PLC o HMI y se necesitan velocidad y alarmas | Modbus RTU | El escalón más bajo que lee valores, 24 modelos disponibles | Solo con 0-10V, los fallos se infieren de la temperatura del armario y la detección pasa de minutos a horas |
| Varios ventiladores en paralelo, sincronizados, con fallos graduados | CAN FD | Arbitraje multimáster, informe espontáneo, tramas de 64 bytes | Con sondeo Modbus el retardo de detección iguala el intervalo; sin arbitraje, las colisiones exigen reintentos por software |
| Una plataforma por encima de 400 VDC | CAN FD | La forma por defecto a esa tensión, en la misma red que el BMS y la vigilancia de aislamiento | Montar el enlace con cableado discreto convierte en problema propio el modo común, dv/dt, la CEM y la validación del mazo |
| Solo se necesita caudal bajo, medio o alto | Escalones de 3 o 4 velocidades | Sin calibración, sin módulo analógico, un error de cableado no daña el ventilador | El control continuo cuesta una salida analógica y una sesión de calibración |
| Mazo de cables de vehículo, el OEM estandariza en LIN | Una pieza a medida | La condición previa es un maestro existente y necesidades de diagnóstico modestas | Buscar LIN en un catálogo estándar desperdicia tiempo de planificación |
La fila de alta tensión merece su propio apartado: las alimentaciones de armario de 48 VDC y 800 VDC son dos arquitecturas distintas, y la interfaz del ventilador se bifurca con ellas. Esa bifurcación se trata con más detalle en la guía de selección de ventiladores para armario de telecomunicaciones 48VDC frente a 800VDC.
6. Tres preguntas, en orden
Primera: ¿este ventilador necesita hablar? Si necesita velocidad, corriente, temperatura o códigos de fallo, vaya a la segunda pregunta. Si solo necesita enviar una orden, 0-10V o PWM: pare ahí, no hace falta subir más.
Segunda: ¿cuántos ventiladores hay en el bus y tienen que coordinarse? De uno a tres, vigilancia primero: Modbus RTU. Varios que deben mantenerse sincronizados, graduar fallos o enclavarse con otros equipos: pase a la tercera.
Tercera: ¿qué dominio de tensión? Por encima de 400 VDC, CAN FD: la forma por defecto en plataformas de alta tensión y la única opción que satisface coordinación y fallos graduados al mismo tiempo.
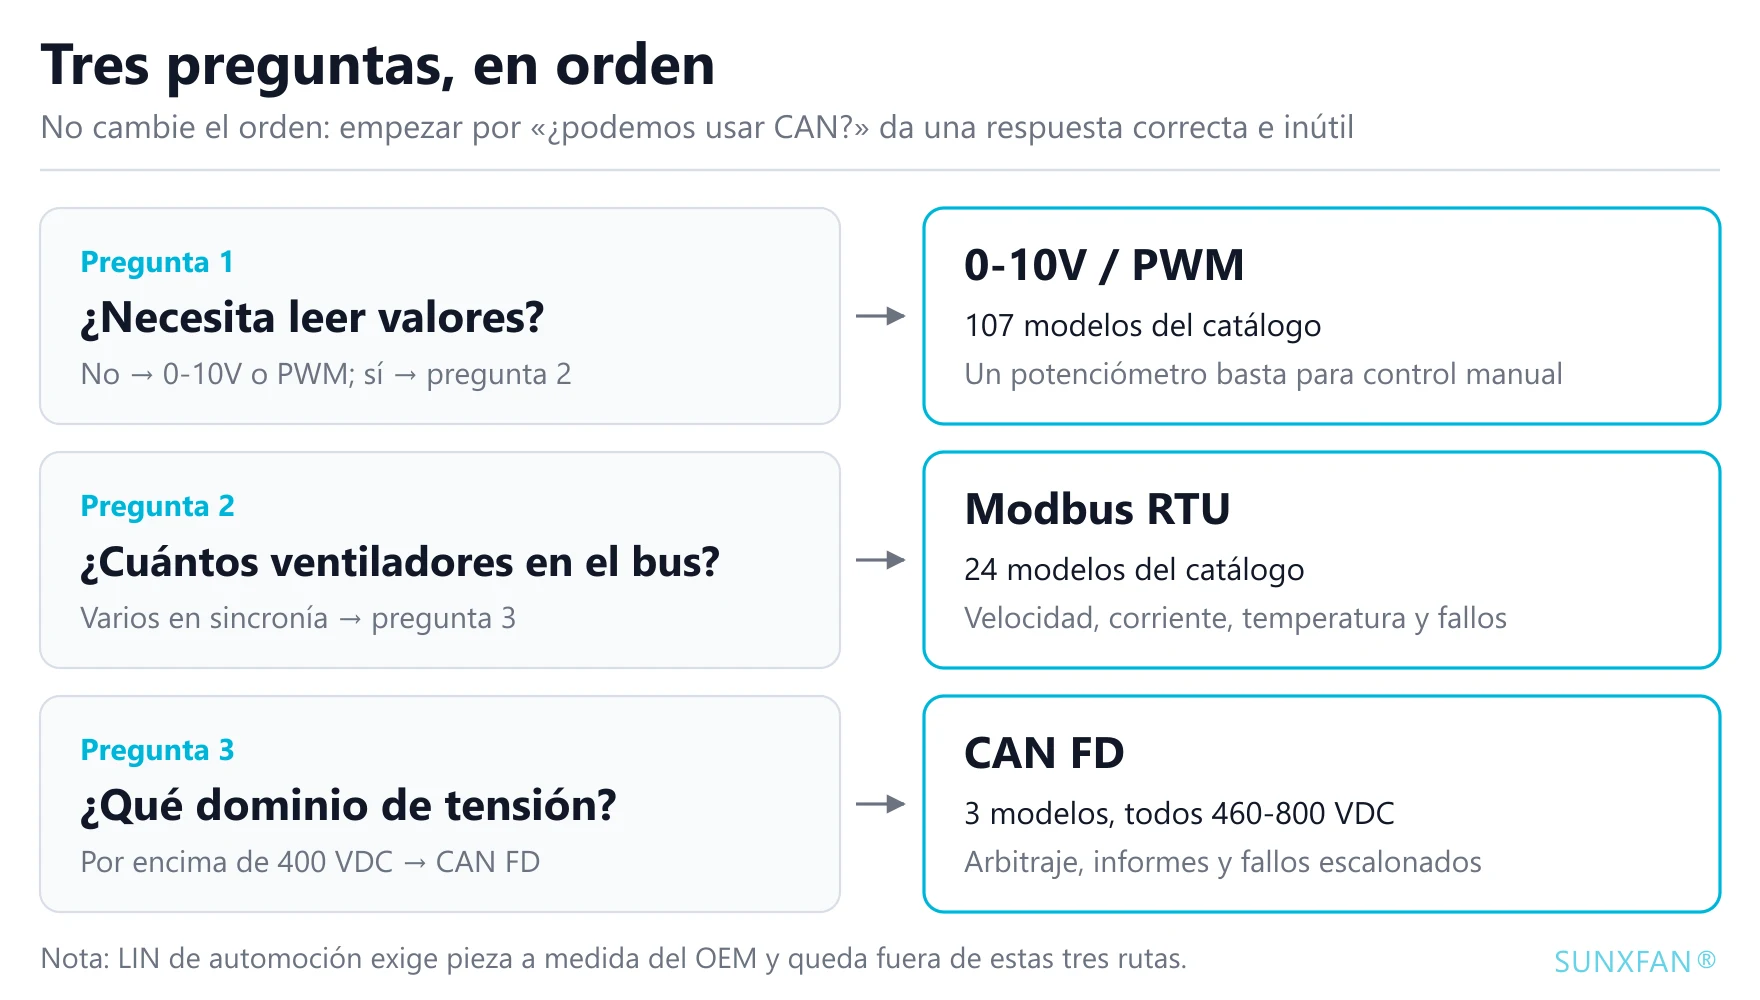
El orden no se puede invertir. Empiece por «¿podemos usar CAN?» y llegará a «CAN es lo mejor», una conclusión correcta e inútil.
Un detalle de ingeniería que se pasa por alto
Sea cual sea la interfaz elegida, «qué hace el ventilador cuando se pierde la señal» debe confirmarse modelo por modelo y quedar escrito en el acuerdo técnico. Los tres comportamientos habituales son girar a plena velocidad (protegiendo primero la fuente de calor), mantener la velocidad actual y pararse. En seguridad térmica esos son tres dispositivos completamente distintos, y «normalmente se va a plena velocidad» no es una suposición segura: el comportamiento puede diferir entre modelos y entre versiones de firmware, así que esto tiene que venir de la ficha técnica o de ingeniería, nunca de la costumbre.
LIN es la misma historia: la acción protectora tras una pérdida de comunicación se acuerda entre el OEM y el proveedor y no está en la especificación.
En resumen
No hay mejor interfaz de control de velocidad, solo una que encaje con lo que este ventilador necesita saber. 0-10V, PWM y los escalones fijos son órdenes; LIN y Modbus son sesiones; CAN FD es negociación. Están en niveles distintos, así que la pregunta de si uno sustituye a otro no tiene sentido. Responda primero «¿necesita hablar?» y «¿quién toma la decisión de seguridad térmica?», y la interfaz sale de las respuestas.
Si necesita confirmar el rango de control, la ventana de frecuencia PWM o el comportamiento ante pérdida de señal de un modelo concreto, envíenos el modelo del ventilador y el del controlador y calculamos con usted el cableado y los parámetros.