Пятнадцать лет назад на схеме был один сигнальный провод для управления частотой вращения: контроллер выдавал уровень 0-10V или скважность PWM, сигнал шёл в разъём вентилятора, 10% означало останов, 90% — полную частоту, а всё между ними было линейным. Откройте сегодня электрическую схему нового проекта — и тот же провод иногда оказывается витой парой Modbus, иногда дифференциальной парой CAN, а на множестве машин, которые до сих пор выпускаются, он не изменился вовсе.
Поэтому человеку, который чертит схему, задают вопрос: каким этот провод должен быть сегодня?
Готовый ответ — «0-10V дешевле, Modbus универсален, CAN продвинутее». Десять лет назад он был в основном верен, а сейчас недостаточен: он ставит на одну шкалу вещи четырёх разных уровней.
Короткий ответ
- Один вентилятор, или два-три, и нужно только задать частоту вращения: 0-10V или PWM — что умеет выдавать ваш контроллер.
- Есть ПЛК и нужны обратно частота вращения, ток, температура и коды ошибок: Modbus RTU по RS485.
- Несколько вентиляторов должны оставаться синхронными, отказы нужно ранжировать, или у вас платформа выше 400 VDC: CAN FD.
- Автомобильные проекты с LIN: в стандартном каталоге нет, это заказ для OEM.
Всё остальное и цена каждого выбора — ниже.
1. Шесть интерфейсов, четыре уровня
Спор об этом редко заканчивается, обычно потому, что уровень напряжения и сеть рассматривают как объекты одного рода. Начнём с того, где каждый из них находится на самом деле.
0-10V — это напряжение
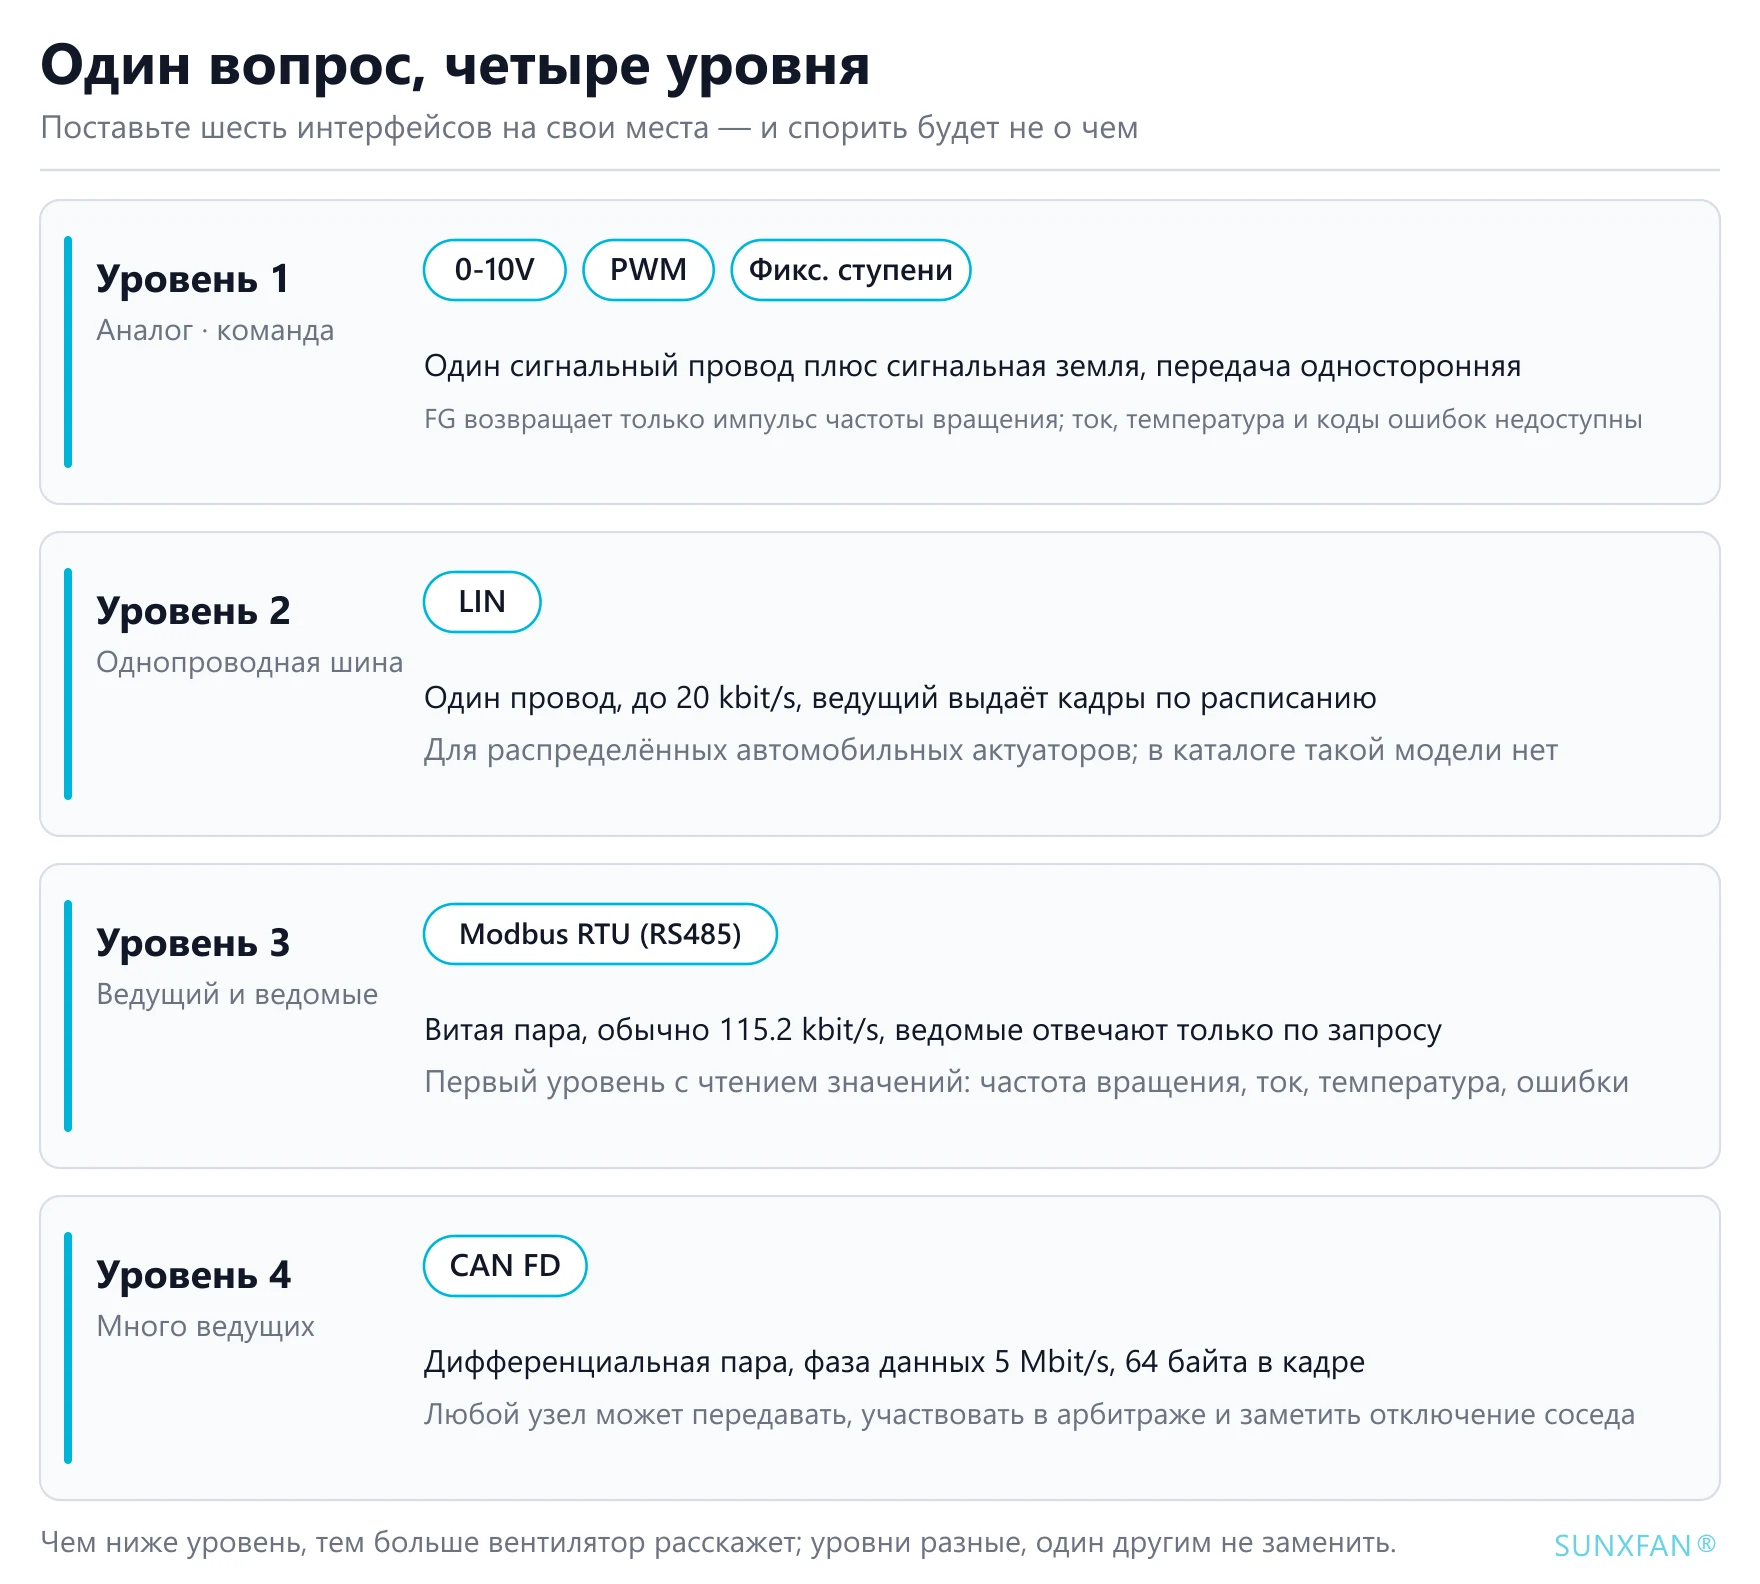
Ни адреса, ни заголовка кадра, ни контрольной суммы. Весь «протокол» на стороне вентилятора — делитель напряжения и один отсчёт АЦП, несущий скаляр: как быстро, прямо сейчас. Оборванный провод читается как 0 V, то есть как команда остановиться, — и это режим отказа, который нужно предусмотреть заранее.
Обратно приходит только FG: один импульсный сигнал частоты вращения, фиксированное число прямоугольных импульсов на оборот, из которого контроллер с помощью захвата входа получает фактическую частоту. Это даёт частоту вращения — но не ток, температуру и коды ошибок.
PWM — это скважность
Тоже скаляр, но величина закодирована временным отношением. Преимущество — помехоустойчивость: помеха гораздо легче меняет уровень напряжения, чем долю периода, проводимую в высоком состоянии, поэтому длинные кабельные трассы переносятся легче, чем с 0-10V. Плата за это — опорная частота: контроллер и вентилятор должны совпадать по окну частоты, иначе показание уплывает.
Фиксированные ступени — не дешёвый вариант, а вариант без настройки
55 моделей в каталоге предлагают 3 ступени, 26 — 4. По сути это несколько заранее заданных скважностей, выбираемых цифровыми входами или несколькими дискретными уровнями. На приточно-вытяжной установке, которой нужен только низкий, средний и высокий расход, фиксированные ступени проще плавного регулирования: не нужна настройка, не нужен аналоговый выход в ПЛК, а ошибка в подключении не убьёт вентилятор.
LIN — автомобильная однопроводная шина «ведущий-ведомый»
Первые три — аналоговые. История шин начинается с LIN — Local Interconnect Network, недорогого решения, специально рассчитанного на небольшие распределённые актуаторы в автомобилях. Он вырос из той же потребности, что и CAN, но с совершенно другим замыслом.
Четыре вещи его определяют:
- Один сигнальный провод плюс земля, логика 12 V, максимум 20 kbit/s — на два порядка ниже CAN.
- Строго «ведущий-ведомый»: ведущий узел выдаёт кадры один за другим по заранее заданному расписанию, ведомые могут только отвечать. Арбитража нет, и два узла не могут бороться за провод.
- Фиксированный кадр: break, sync-поле, защищённый идентификатор, 1-8 байт данных, контрольная сумма. В спецификации обычно указывают до 16 ведомых; инженерная практика держится в пределах 12.
- Очень низкая стоимость: современные микросхемы управления двигателем часто включают LIN-трансивер, так что дополнительные затраты по сравнению с чисто аналоговой схемой — один провод и один канал на стороне ведущего.
Стоит ли его применять, решают два условия: перешёл ли закон управления внутрь самого вентилятора (разговаривать нужно, только если вентилятору есть что вычислять) и нужны ли автомобилю данные уровня вентилятора для диагностики и калибровки. Если верно и то, и другое, LIN окупается. Если только одно — аналог дешевле.
Почему у нас вообще нет моделей с LIN. На промышленном оборудовании шиной уже владеет ПЛК или шлюз, вентиляторов обычно от одного до нескольких, и ничто не требует ставить их на автомобильный жгут с опросом по расписанию. В том же ценовом уровне Modbus RTU даёт более высокую скорость данных, зрелые средства настройки и готовую экосистему диагностики. Поэтому из 121 модели в каталоге число поддерживающих LIN — ноль. Интерфейс следует архитектуре системы, которую вы строите, а не модному слову отрасли.
Modbus RTU — шина с одним ведущим и многими ведомыми
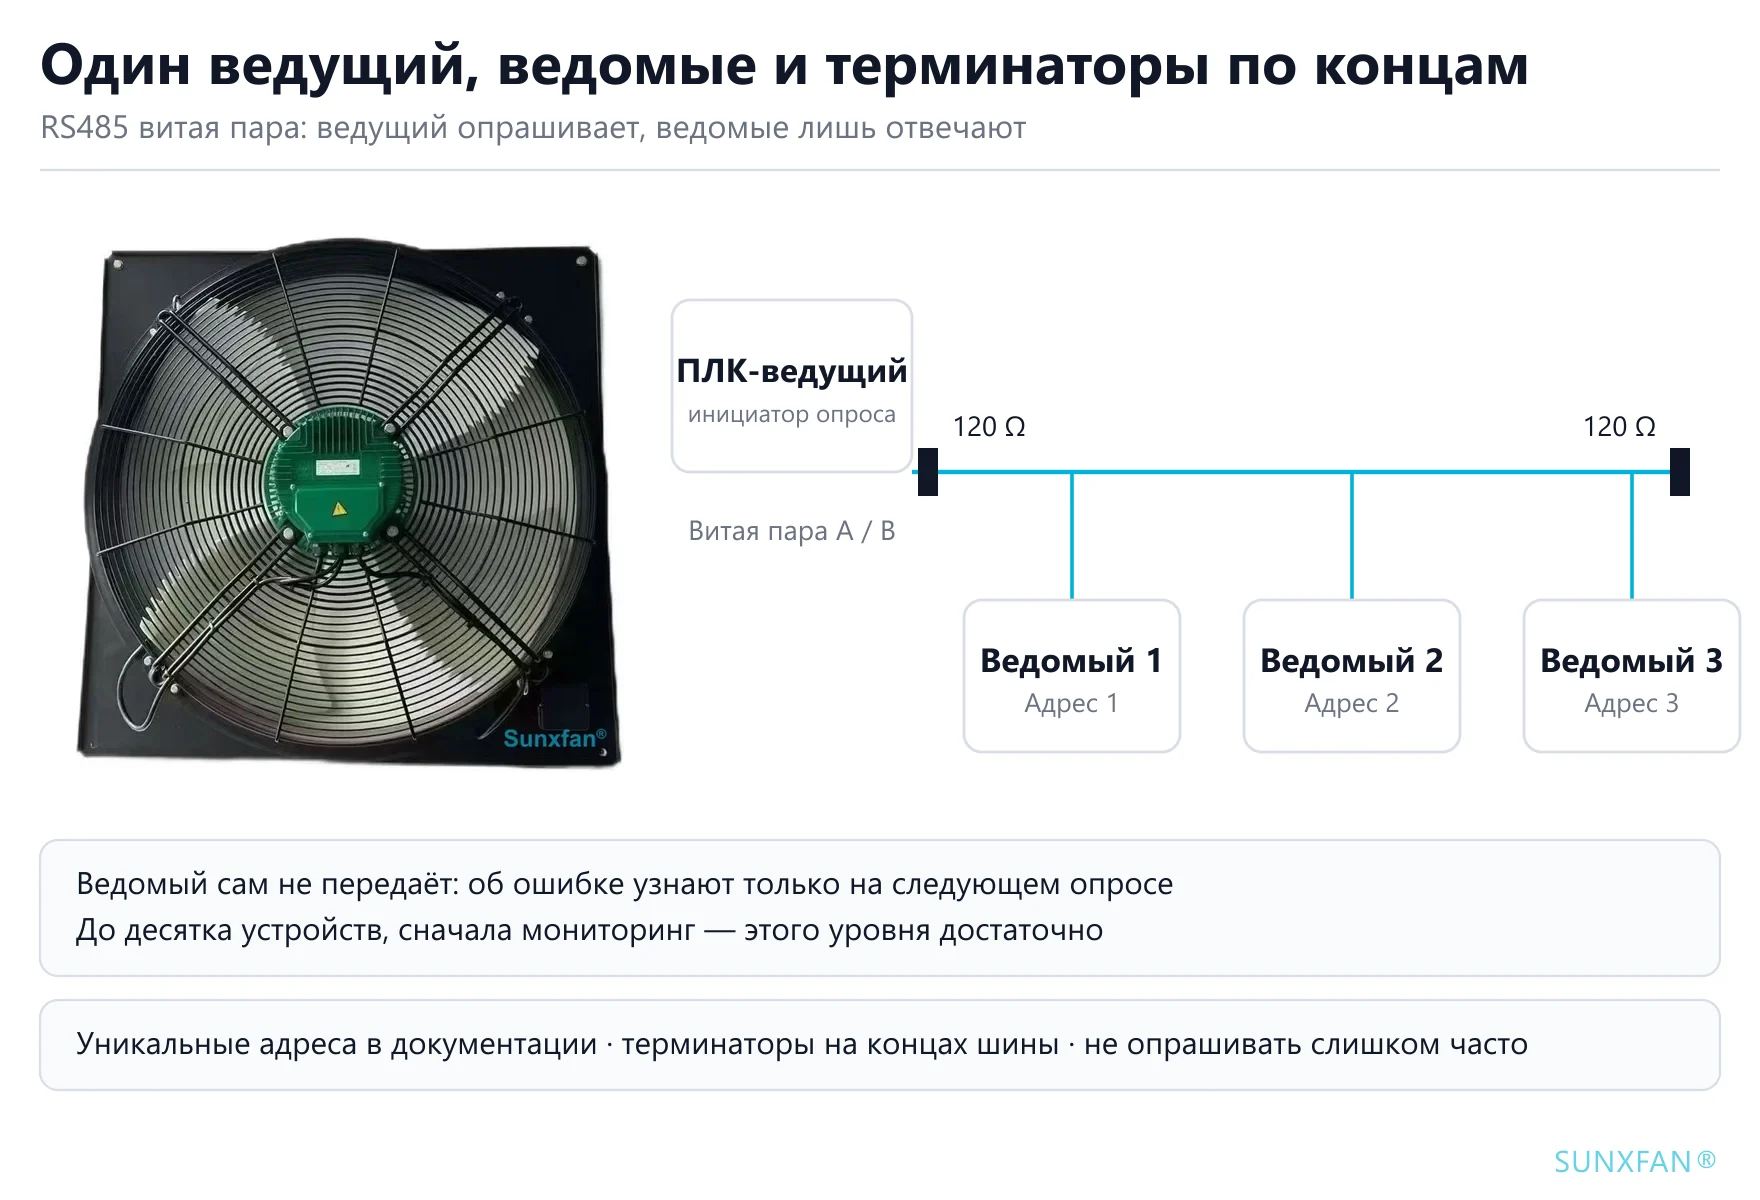
RS485, витая пара, один ведущий и несколько ведомых, и ведомые отвечают только тогда, когда их спросят. Обычно 115.2 kbit/s, адреса нужно назначать вручную, а согласующие резисторы — устанавливать. Это первый уровень, на котором становится возможным «прочитать значение обратно»: с какой частотой вращается, сколько потребляет тока, есть ли неисправность.
Его стоит отделять от LIN. Оба «ведущий-ведомый», но LIN однопроводной, медленный и нацелен на стоимость кристалла, а Modbus RTU — дифференциальная витая пара, на два порядка быстрее и рассчитан на шкафы и производственные линии. То, что промышленные инженеры называют «завести на шину», почти всегда второе.
CAN FD — другая модель ответственности
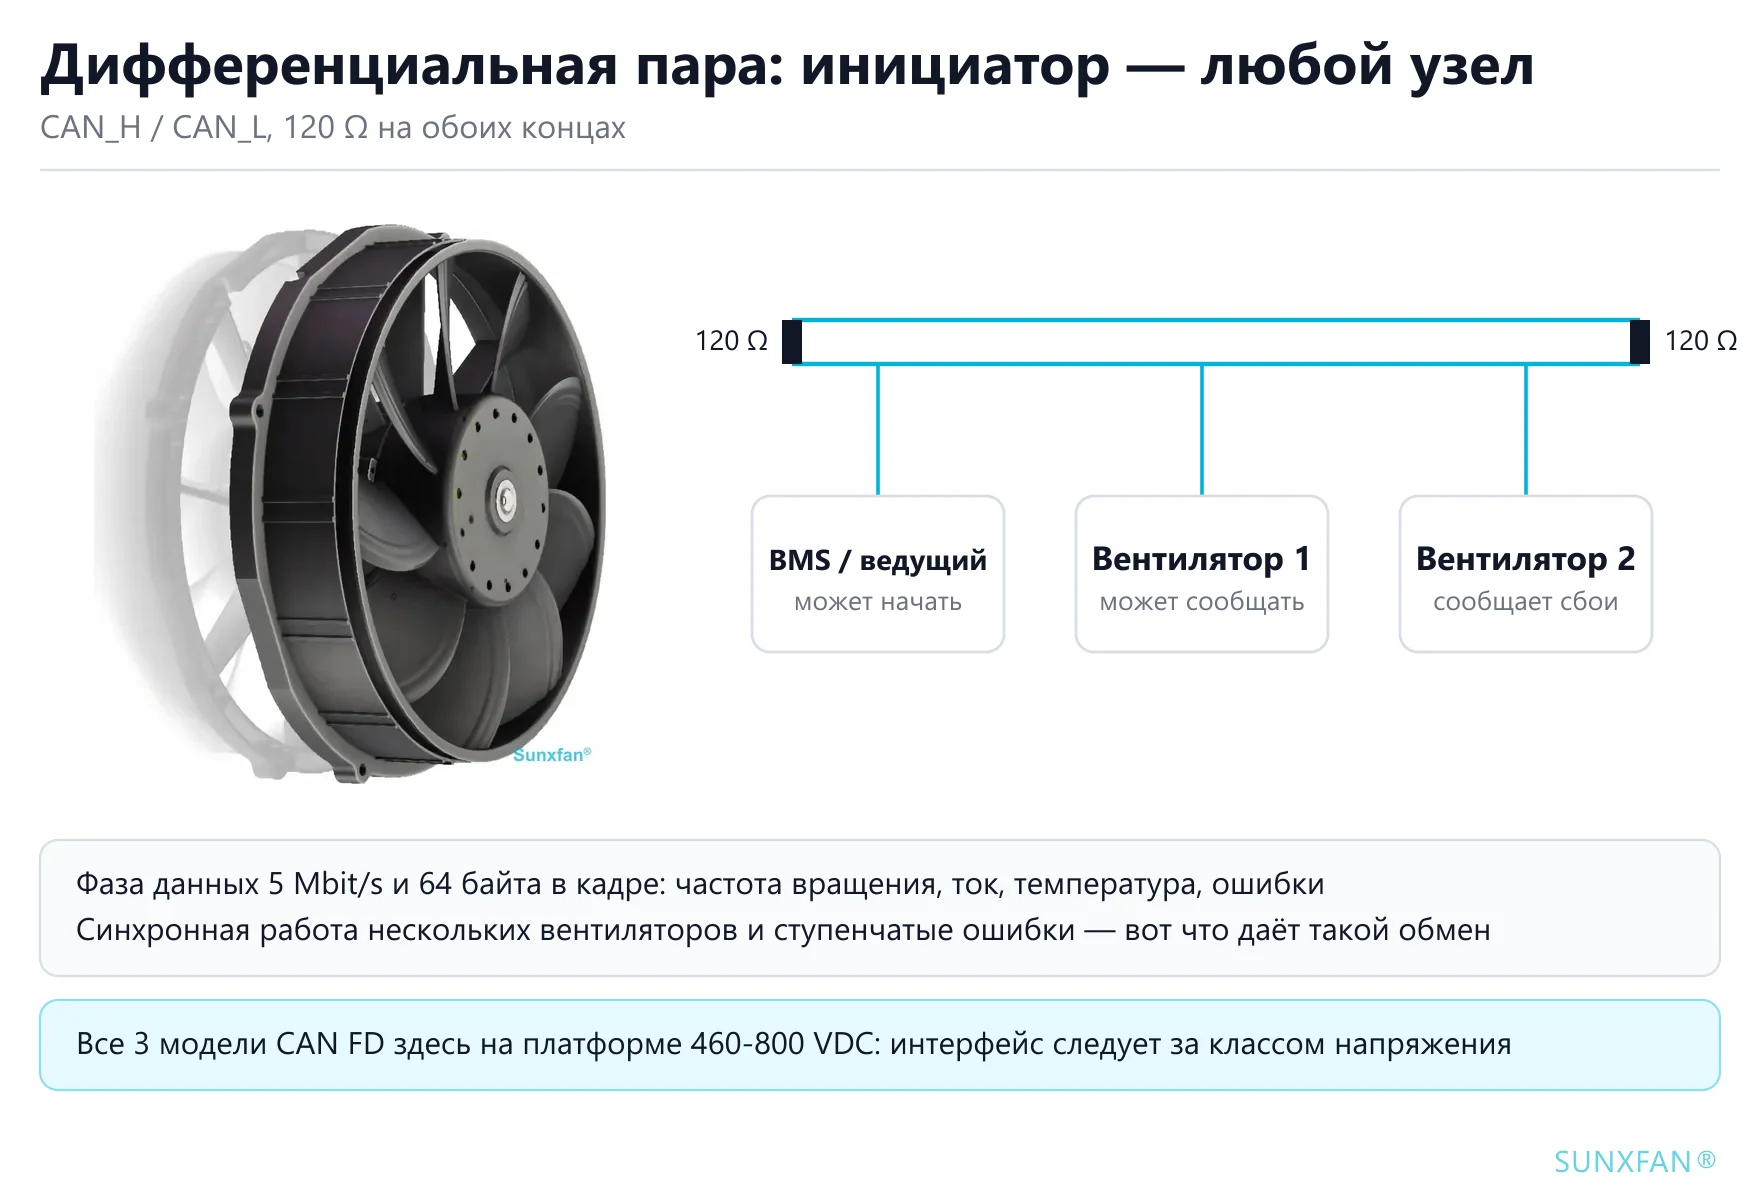
Это не ускоренный Modbus. Двухпроводная дифференциальная линия, много ведущих с арбитражем, аппаратное обнаружение ошибок и повторная передача, фаза данных до 5 Mbit/s и 64 байта в кадре (классический CAN останавливается на 8). Любой узел может передать данные сам, участвовать в арбитраже и сообщить, что сосед отключился. Это не больше возможностей связи — это другая граница ответственности: инициировать может любой, и никто не ждёт опроса.
2. Настоящая граница: нужно ли этому вентилятору разговаривать?
Если перевести шесть интерфейсов в модели взаимодействия, их всего четыре:
| Модель взаимодействия | Интерфейс | Что можно делать | Что прочитать нельзя |
|---|---|---|---|
| Команда | 0-10V, PWM, фиксированные ступени | Задать частоту вращения; FG возвращает импульс частоты | Ток, температура, коды ошибок, версия прошивки (частота вращения доступна по FG) |
| Сеанс (один провод) | LIN | Ведущий спрашивает кадр за кадром по расписанию, ведомый отвечает | Спонтанные сообщения; число узлов ограничено расписанием |
| Сеанс (витая пара) | Modbus RTU | Один вопрос — один ответ, можно задать следующий | Спонтанные сообщения — ведомый никогда не говорит первым |
| Согласование | CAN FD | Любой может инициировать, передавать в эфир, обнаруживать ошибки и замечать выпадение соседа | — |
Настоящий вопрос никогда не звучал как «какой интерфейс лучше». Их два:
- Нужно ли вам знать, что делает этот вентилятор, или только что он вращается? Это задаёт требование к полосе.
- Где принимается окончательное решение по тепловой безопасности — внутри вентилятора или внутри контроллера? Это задаёт границу ответственности.
Интерфейс — физическая форма этой границы. Любой «оптимальный выбор» ниже выводится из этих двух ответов.
Одна оговорка, которую стоит сказать прямо: на аналоговых моделях обратно приходит только импульс FG. Чтобы читать ток, температуру, коды ошибок или версию прошивки, нужна модель с Modbus или CAN FD. Навесить трансформатор тока или датчик температуры шкафа на чисто аналоговую модель можно, но это ваша собственная измерительная цепочка, а не то, что даёт вентилятор.
3. Шесть интерфейсов по одному
0-10V: минимум работы, максимум зависимости от сопротивления кабеля и диапазона
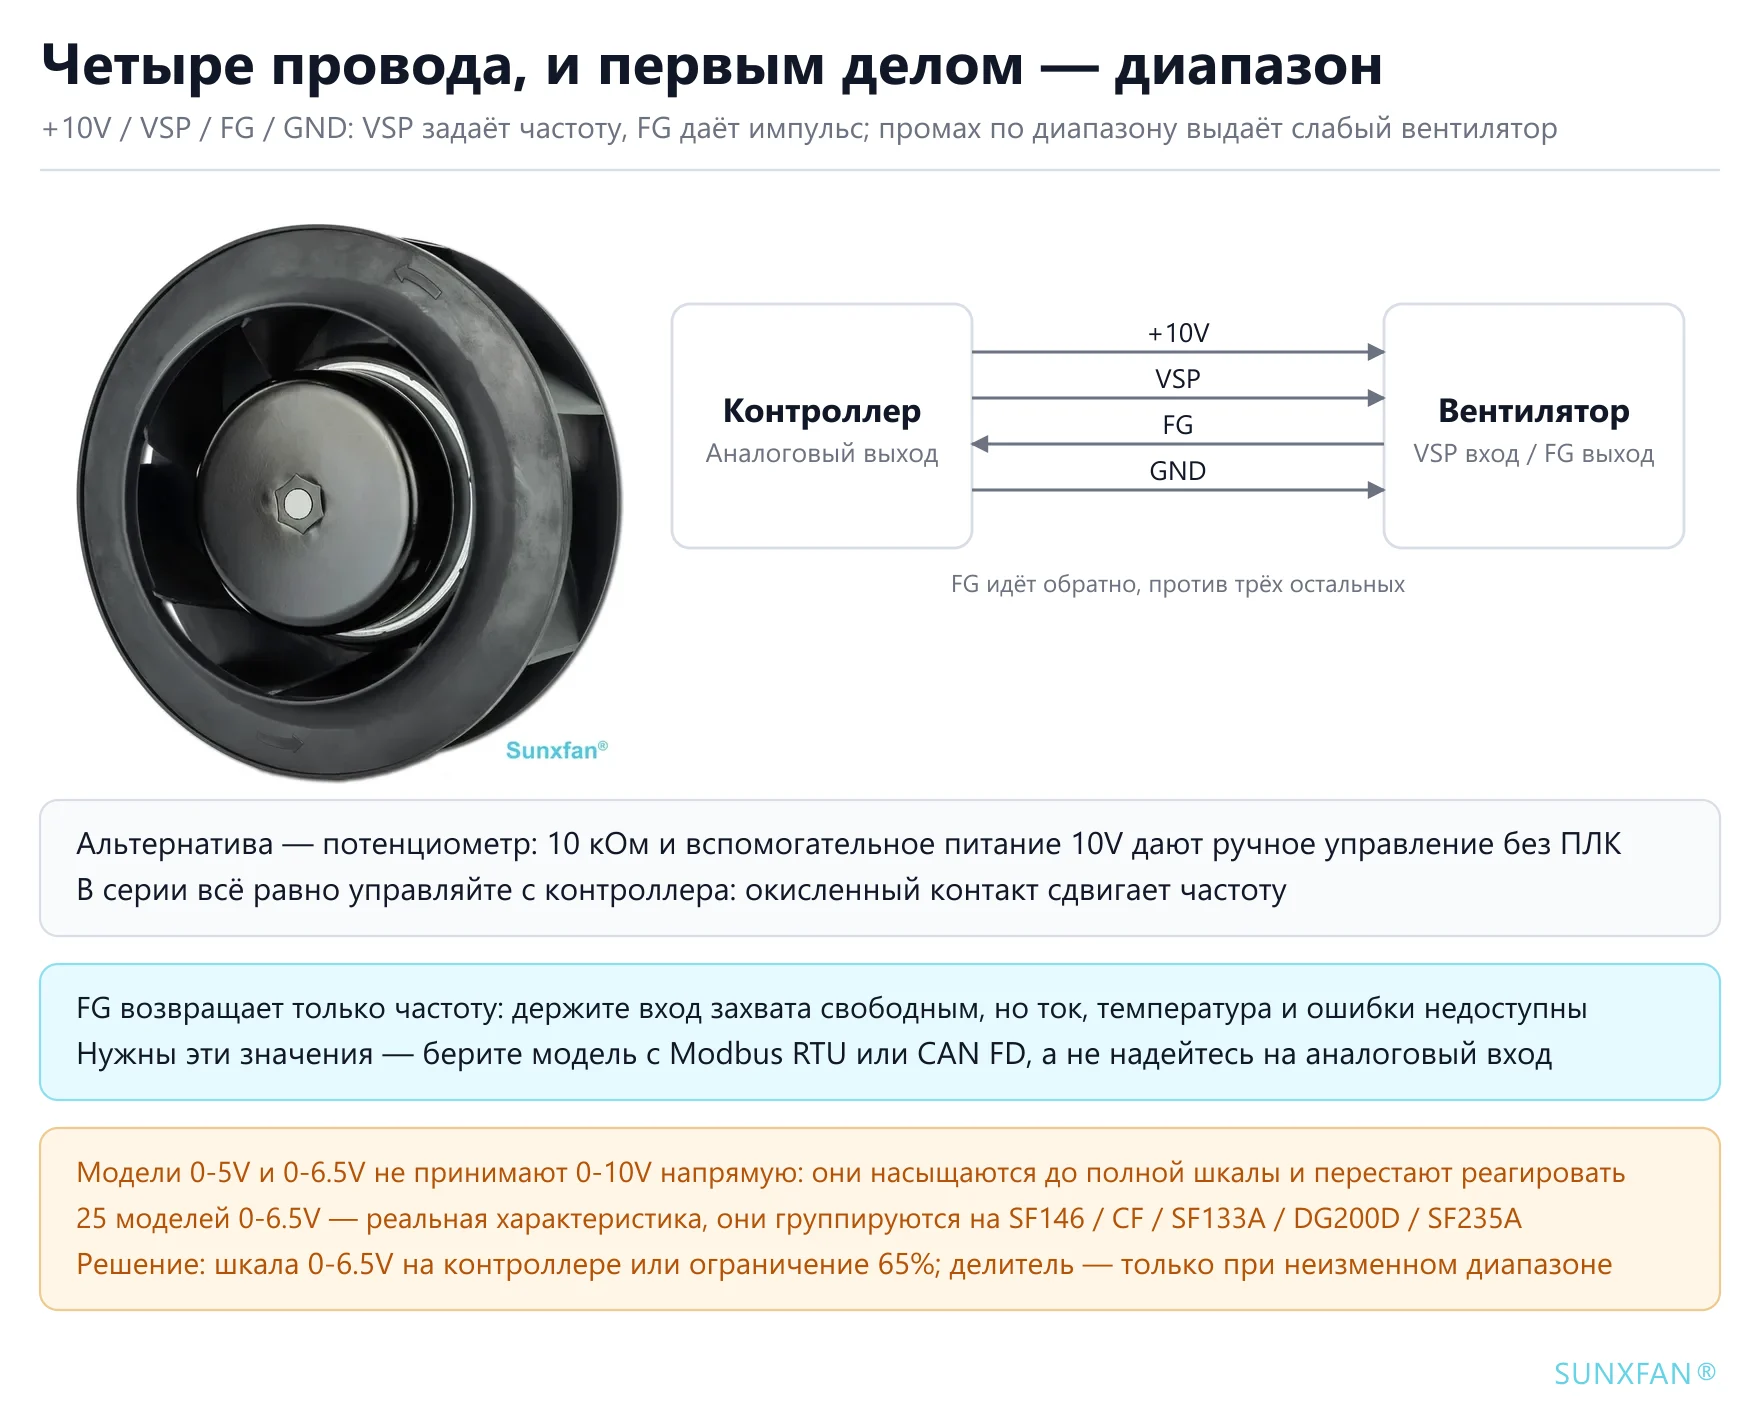
Сначала проводка. Обычная схема — четыре провода: +10V, VSP, FG и GND. VSP — вход задания частоты вращения, принимает либо уровень 0-10V DC, либо скважность PWM; FG — импульс обратной связи по частоте вращения, работает встречно трём остальным, поэтому контроллеру нужен свободный канал захвата входа; GND — опорная сигнальная земля, и брать её нужно с сигнальной земли вентилятора.
Когда проводка сделана, проявляются две опасности.
Диапазон должен совпадать. 107 моделей в каталоге поддерживают 0-10V/PWM; ещё 24 имеют диапазон 0-5V и 25 — 0-6.5V. Ни одна из групп не является ошибкой ввода: 25 моделей 0-6.5V группируются по платформе управления — SF146 (12, в составе SF146A, SF146C и SF146D), канальные вентиляторы CF (7), SF133A (3), DG200D (2) и SF235A (1). Это калибровка по платформе, а не опечатка.
Подайте 0-10V напрямую — и частота вращения перестанет расти раньше, чем команда дойдёт до полной шкалы: модель 0-5V упирается в 50%, модель 0-6.5V — в 65%, и дальше больший сигнал ничего не меняет. Это читается как «вентилятор слабый», а не «ошибка в подключении», и получает диагноз «недобор по подбору».
Чтобы это заработало, по порядку:
- Ограничить на контроллере (предпочтительно): если аналоговый выход поддерживает произвольную полную шкалу, задайте 0-6.5V; если доступны только фиксированные диапазоны (0-5V / 0-10V), ограничьте верх выхода на 65% в программе. Никакого дополнительного оборудования, линейность сохраняется, цена — часть разрешения.
- Разделить сигнал (запасной путь): последовательный и параллельный резисторы масштабируют 0-10V до 0-6.5V с коэффициентом 0.65 — например 3.5 kΩ последовательно и 6.5 kΩ на землю. Выходное сопротивление в точке делителя возрастает до порядка 2 kΩ, что гораздо сильнее подвержено наводкам на длинных трассах и в электрически шумной среде; применяйте только там, где диапазон контроллера изменить нельзя, и после этого снимите получившуюся кривую частоты вращения.
- Так делать не надо: подать 10 V и оставить как есть. Если ограничение или запись о нём потерялись, следующий человек откроет выход на полную, и частота вращения опять перестанет расти.
Какой бы путь вы ни выбрали, сначала прочитайте в паспорте абсолютное максимальное входное напряжение. Если там написано, что 0-10V допустимы, а прибор просто откалиброван на 0-6.5V, оба первых варианта безопасны. Если 6.5V — сам по себе верхний предел, внутри него остаётся только вариант 2.
Длинные трассы ведите как аналоговые. Высокоомный вход тока не потребляет, но чем длиннее кабель, тем больше помех он принимает. Прокладывайте его в стороне от силовых кабелей; дальше нескольких метров используйте экранированную витую пару с заземлением экрана с одной стороны. Опорная земля должна приходить с сигнальной земли вентилятора, а не с силовой земли шкафа: разность потенциалов между ними складывается с командой напрямую.
Одно практическое достоинство: поскольку вход высокоомный, потенциометр 10 kΩ и вспомогательный источник 10V дают ручное плавное регулирование частоты вращения вообще без контроллера. Это самый быстрый путь при пусконаладке макета и при поиске неисправностей на объекте. Если цель — только разбить плавное регулирование на несколько фиксированных ступеней, это задача стороны контроллера, а не вентилятора.
PWM: лучше помехоустойчивость, но мёртвые зоны на обоих концах
Рабочий диапазон PWM обычно не 0-100% скважности. Оба конца, как правило, отведены под мёртвые зоны, часто это 10-90%, и внутри мёртвой зоны вентилятор не «очень медленный», а стоит или работает на полной частоте — определение зависит от модели. Смотрите паспорт конкретной модели, не экстраполируйте по опыту.
Окно частоты работает так же. Частота PWM, которую выдаёт ваш контроллер, должна попадать в диапазон из паспорта вентилятора, иначе внутренний фильтр неверно прочитает скважность, и частота вращения будет уплывать при изменении частоты.
PWM — односторонняя команда вниз. Некоторые поставщики возвращают информацию о неисправности, притягивая тот же провод к нулю, но это требует специального схемного решения на стороне вентилятора, и наши аналоговые модели этого не предлагают. Нужна диагностика — используйте шину или добавьте собственное измерение.
Фиксированные ступени: там, где достаточно нескольких ступеней расхода, они оптимальны
Приточные установки, осушители, простая циркуляция внутри шкафа — расходу воздуха нужны только низкий, средний и высокий. Плавное регулирование там стоит аналогового выхода на контроллере, сеанса настройки и дополнительной схемы подключения, а взамен даёт непрерывное регулирование, которым никто не пользуется.
Мы предлагаем 3 ступени на 55 моделях и 4 ступени на 26. Проводка — несколько цифровых входов, и цена явная: нет плавного перехода между ступенями и слышен скачок частоты вращения при каждом переключении.
LIN: стоит рассматривать, только если автомобильный жгут уже есть
Если ваш проект изначально — жгут автомобиля, или OEM уже посадил на LIN решётки, сиденья и насосы, это другой набор условий. Тогда важны три вещи:
- Кто-то должен быть ведущим. В LIN не бывает многих ведущих: расписание должен передавать ведущий узел, и если ведущий его не реализует, шина мертва.
- Диагностические возможности ограничены. Частоту вращения, температуру и коды ошибок читать можно, но скорость данных делает обновление медленным и непригодным для миллисекундных блокировок.
- Поведение при отказе нужно прописать в протоколе. Приводит ли потеря связи к режиму защиты или к удержанию текущего состояния — это определяется между OEM и поставщиком, а не спецификацией LIN; точно так же, как при потере сигнала 0-10V, это нужно подтверждать по пунктам.
Промышленное оборудование его не выбирает по причине, указанной в первом разделе: Modbus RTU лучше подходит в том же ценовом уровне. Если LIN действительно необходим, считайте это заказным проектом, а не ищите его в стандартном каталоге.
Modbus RTU: самая низкая ступень, на которой значения читаются обратно
Если требование звучит как «покажи на HMI, с какой частотой вращается этот вентилятор и есть ли авария», Modbus RTU — лучший по соотношению цены и качества уровень. 24 модели в каталоге его поддерживают, сосредоточенные в серии осевых EC-вентиляторов AS (например AS910A-E150A3-01, 380-480 VAC, 25,000 m³/h, 1800 W) и в серии центробежных BC (например BC250A-E092D3-02, 230 VAC, 1420 m³/h, 160 W).
Три обязательных условия: адреса должны быть уникальными и задокументированными, согласующие резисторы должны стоять на обоих концах шины, а интервал опроса нельзя задавать слишком коротким — ведомые только отвечают, поэтому чем нетерпеливее ведущий, тем меньше времени остаётся всем остальным ведомым. До десятка устройств, сначала мониторинг, без миллисекундных блокировок: этого достаточно.
Об ограничении тоже нужно сказать: ведомый никогда не сообщает сам. Неисправность обнаруживается только на следующем опросе. Если тепловая безопасность требует «остановился вентилятор — мы должны узнать немедленно», то интервал опроса Modbus и есть ваша задержка обнаружения.
CAN FD: создан для координации нескольких вентиляторов и ранжированных отказов
Только 3 модели в каталоге его поддерживают, все на высоковольтной платформе 460-800 VDC: AG200A-D092BA-01, AG305A-D092BA-Y1 и AG400A-D092BA-02, все в осевой серии 800VDC. Это не совпадение, а следствие того, что интерфейс следует за классом напряжения.
В высоковольтном домене вентилятор киловаттного класса — уже не аксессуар вентиляции, а основной исполнительный механизм контура терморегулирования, конкурирующий с компрессорами, насосами и клапанами за холодопроизводительность. Нужны в этой ситуации не более быстрые коммуникации, а три возможности, которые даёт только шина: координация нескольких узлов, ранжированные отказы (недостаточное напряжение, перегрев и заклинивание ротора, которые ведут к деррейтингу, аварийному режиму или отключению) и блокировки в той же сети, что и остальное высоковольтное оборудование.
Поддержка CAN FD не бесплатна: терминатор 120 Ω, ограничения длины ответвлений и согласованный синфазный диапазон должны закладываться на уровне системы, а не добавляться при пусконаладке.
4. Как интерфейсы распределены по нашим 121 модели
Рекомендации по подбору, которые так и не доходят до собственного каталога, — это просто общее образование. Вот счёт по 121 модели на этом сайте (данные 2026-11):
| Интерфейс управления частотой вращения | Модели | Доля |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| 3 фиксированные ступени | 55 | 45% |
| 4 фиксированные ступени | 26 | 21% |
| Аналоговый 0-6.5V | 25 | 21% |
| Modbus RTU (RS485) | 24 | 20% |
| Аналоговый 0-5V | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
Ещё 95 моделей (79%) предлагают два и более интерфейса одновременно, то есть выбор часто не «или-или», а два канала на одном вентиляторе. CF160-2000CFM-01, например, поддерживает 0-10V/PWM, 4 фиксированные ступени и Modbus RTU вместе, так что линию можно поднять на аналоге, а шину добавить позже для удалённого мониторинга.
По типу двигателя 121 модель делится на 93 EC, 21 DC и 7 AC. Аналоговое управление стандартно для моделей EC и DC; модели AC в основном с фиксированной частотой вращения и вообще не нуждаются в интерфейсе управления. Смотрите ассортимент по категориям: осевые вентиляторы, с загнутыми назад лопатками, блоки для монтажа в стойку.
5. Пять сценариев и что выбрать
| Сценарий | Рекомендация | Почему | Цена ошибки |
|---|---|---|---|
| Один вентилятор и одна ручка задания частоты | 0-10V | Высокоомный вход, один потенциометр, контроллер не нужен | Modbus означает платить за проводку, адреса и настройку ради значений, которые никому не нужны |
| Два-три вентилятора, у ПЛК уже есть аналоговые выходы | 0-10V или PWM | Минимум проводки, самая быстрая пусконаладка | Шина сразу — это решать вопросы адресов, терминаторов и интервалов опроса |
| Есть ПЛК или HMI, нужны частота вращения и аварии | Modbus RTU | Самый низкий уровень с чтением значений, 24 модели в наличии | Только с 0-10V неисправности выводят по температуре шкафа, и обнаружение сдвигается с минут на часы |
| Несколько вентиляторов параллельно, синхронизация, ранжированные отказы | CAN FD | Арбитраж многих ведущих, спонтанные сообщения, кадры по 64 байта | При опросе Modbus задержка обнаружения равна интервалу опроса; арбитража нет, поэтому коллизии требуют повторной передачи в программе |
| Платформа выше 400 VDC | CAN FD | Форма по умолчанию при таком напряжении, в одной сети с BMS и контролем изоляции | Строить связь из дискретных проводов — и общий режим, dv/dt, ЭМС и проверка жгута становятся вашей задачей |
| Нужны только низкий, средний и высокий расход | 3 или 4 ступени | Без настройки, без аналогового модуля, ошибка в подключении не повредит вентилятор | Плавное регулирование стоит аналогового выхода и сеанса настройки |
| Автомобильный жгут, OEM стандартизировался на LIN | Заказное изделие | Условие — существующий ведущий и умеренные диагностические потребности | Поиск LIN в стандартном каталоге тратит время графика |
Строка про высокое напряжение заслуживает отдельного раздела: питание шкафа 48 VDC и 800 VDC — две разные архитектуры, и интерфейс вентилятора разветвляется вместе с ними. Этот выбор подробнее разобран в руководстве по подбору вентиляторов для телеком-шкафов 48VDC и 800VDC.
6. Три вопроса по порядку
Первый: нужно ли этому вентилятору разговаривать? Если нужны частота вращения, ток, температура или коды ошибок — переходите ко второму вопросу. Если нужно только передать команду — 0-10V или PWM: остановитесь здесь, выше подниматься незачем.
Второй: сколько вентиляторов на шине и должны ли они согласовываться? От одного до трёх, сначала мониторинг: Modbus RTU. Несколько должны оставаться синхронными, ранжировать отказы или блокироваться с другим оборудованием: переходите к третьему.
Третий: какой класс напряжения? Выше 400 VDC — CAN FD: форма по умолчанию на высоковольтных платформах и единственный выбор, который одновременно удовлетворяет координации и ранжированным отказам.
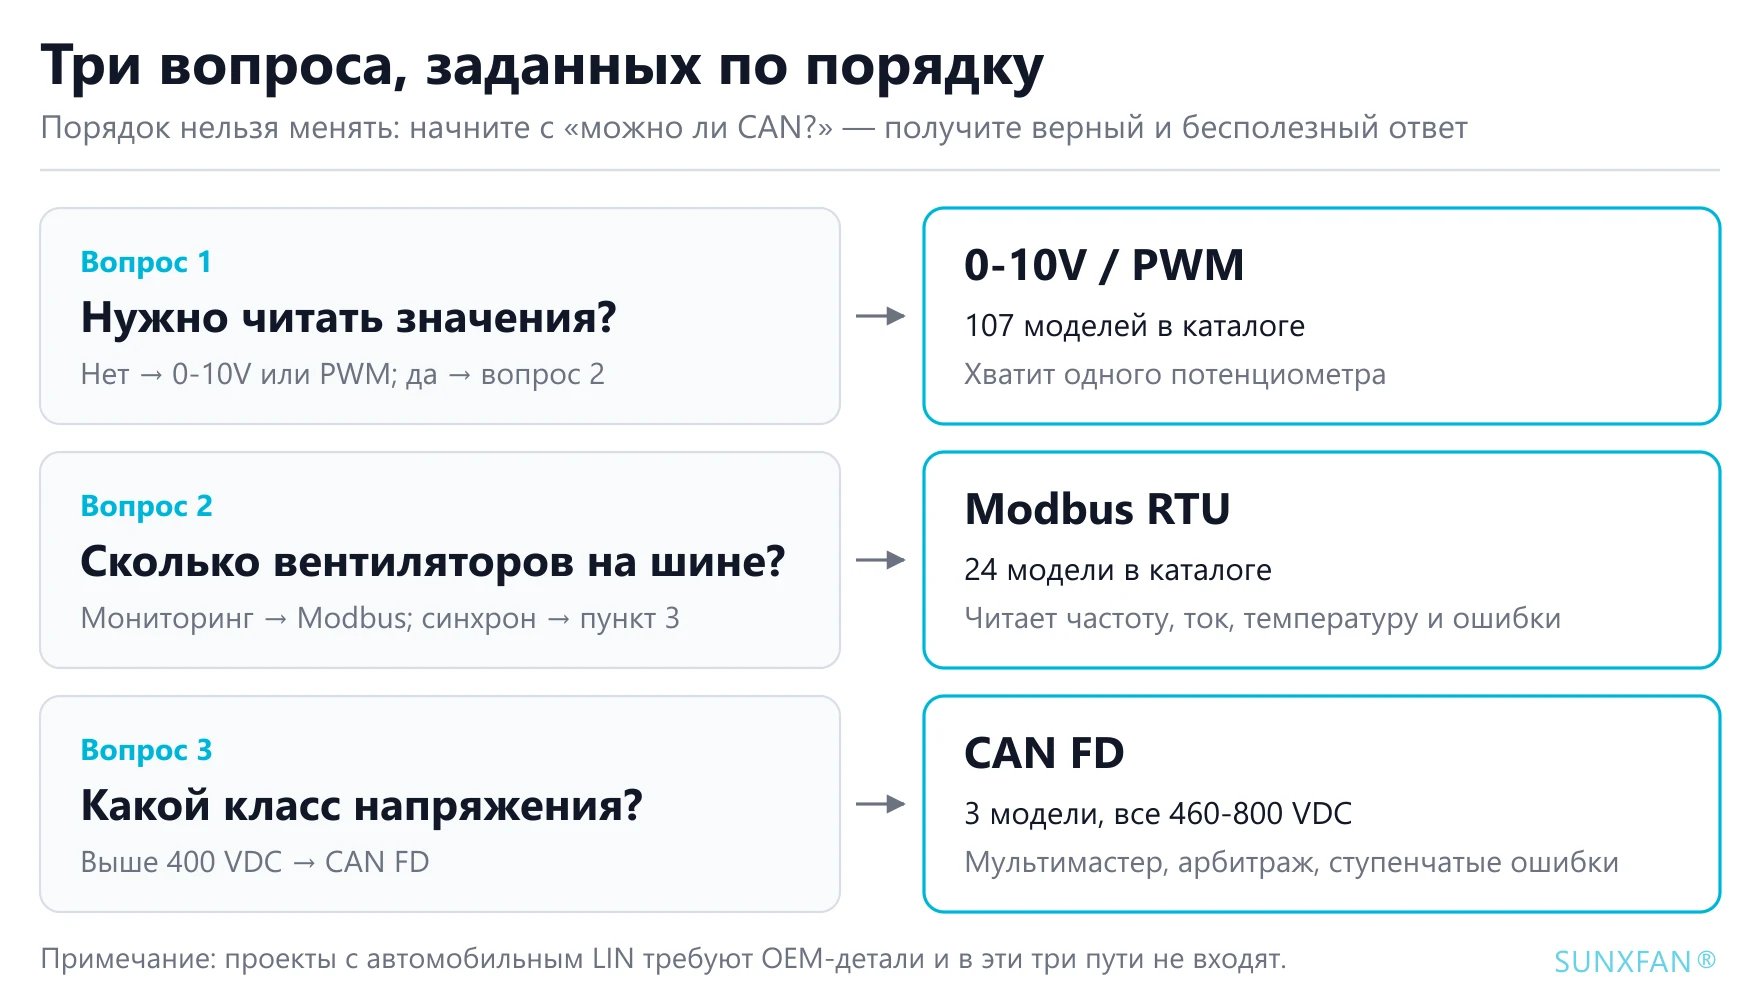
Порядок нельзя менять местами. Начните с «а можно ли у нас CAN?» — и придёте к «CAN лучше всех», выводу одновременно верному и бесполезному.
Одна инженерная деталь, которую упускают
Какой бы интерфейс вы ни выбрали, «что делает вентилятор при потере сигнала» нужно подтвердить по каждой модели и записать в техническое соглашение. Три распространённых поведения: работать на полной частоте (защищая в первую очередь источник тепла), держать текущую частоту и остановиться. С точки зрения тепловой безопасности это три совершенно разных устройства, и «обычно уходит на полную» — не безопасное допущение: поведение может различаться и между моделями, и между версиями прошивки, поэтому его нужно брать из паспорта или у инженеров, никогда из привычки.
С LIN та же история: защитное действие после потери связи согласуется между OEM и поставщиком, и в спецификации его нет.
Итог
Идеального интерфейса управления частотой вращения не существует — есть подходящий тому, что этому вентилятору нужно знать. 0-10V, PWM и фиксированные ступени — команды; LIN и Modbus — сеансы; CAN FD — согласование. Они лежат на разных уровнях, поэтому вопрос о замене одного другим не возникает. Ответьте сначала на «нужно ли разговаривать» и «кто принимает решение по тепловой безопасности», и интерфейс вытекает из ответов.
Если нужно подтвердить диапазон управления конкретной модели, окно частоты PWM или поведение при потере сигнала, пришлите модель вентилятора и модель контроллера — мы проработаем с вами проводку и параметры.