Vor fünfzehn Jahren zeigte der Plan eine einzige Signalleitung für die Drehzahl: Die Steuerung gab einen 0-10V-Pegel oder ein PWM-Tastverhältnis aus, das ging in den Ventilatorstecker, 10% hieß Stopp, 90% Volldrehzahl, und dazwischen war alles linear. Wer heute den Elektroplan eines neuen Projekts aufschlägt, findet dieselbe Leitung mal als verdrilltes Modbus-Aderpaar, mal als CAN-Differenzpaar — während sie an sehr vielen Maschinen, die noch in Produktion sind, unverändert geblieben ist.
Also wird der Mensch, der den Schaltplan zeichnet, gefragt: Was soll diese Leitung heute sein?
Die Standardantwort lautet: „0-10V ist billig, Modbus ist universell, CAN ist fortschrittlich.“ Vor zehn Jahren war das weitgehend richtig und ist heute nicht mehr gut genug, denn sie stellt vier verschiedene Kategorien auf dieselbe Skala.
Die kurze Antwort
- Ein Ventilator, oder zwei oder drei, und Sie müssen nur die Drehzahl vorgeben: 0-10V oder PWM, je nachdem, was Ihre Steuerung ausgeben kann.
- Sie haben eine SPS und brauchen Drehzahl, Strom, Temperatur und Fehlercodes zurück: Modbus RTU über RS485.
- Mehrere Ventilatoren müssen synchron bleiben, Fehler müssen gestuft werden, oder Sie sind auf einer Plattform über 400 VDC: CAN FD.
- LIN-Projekte im Fahrzeugbau: nicht als Standardteil verfügbar; das ist eine OEM-Sonderentwicklung.
Alles Weitere und die Kosten jeder Wahl stehen unten.
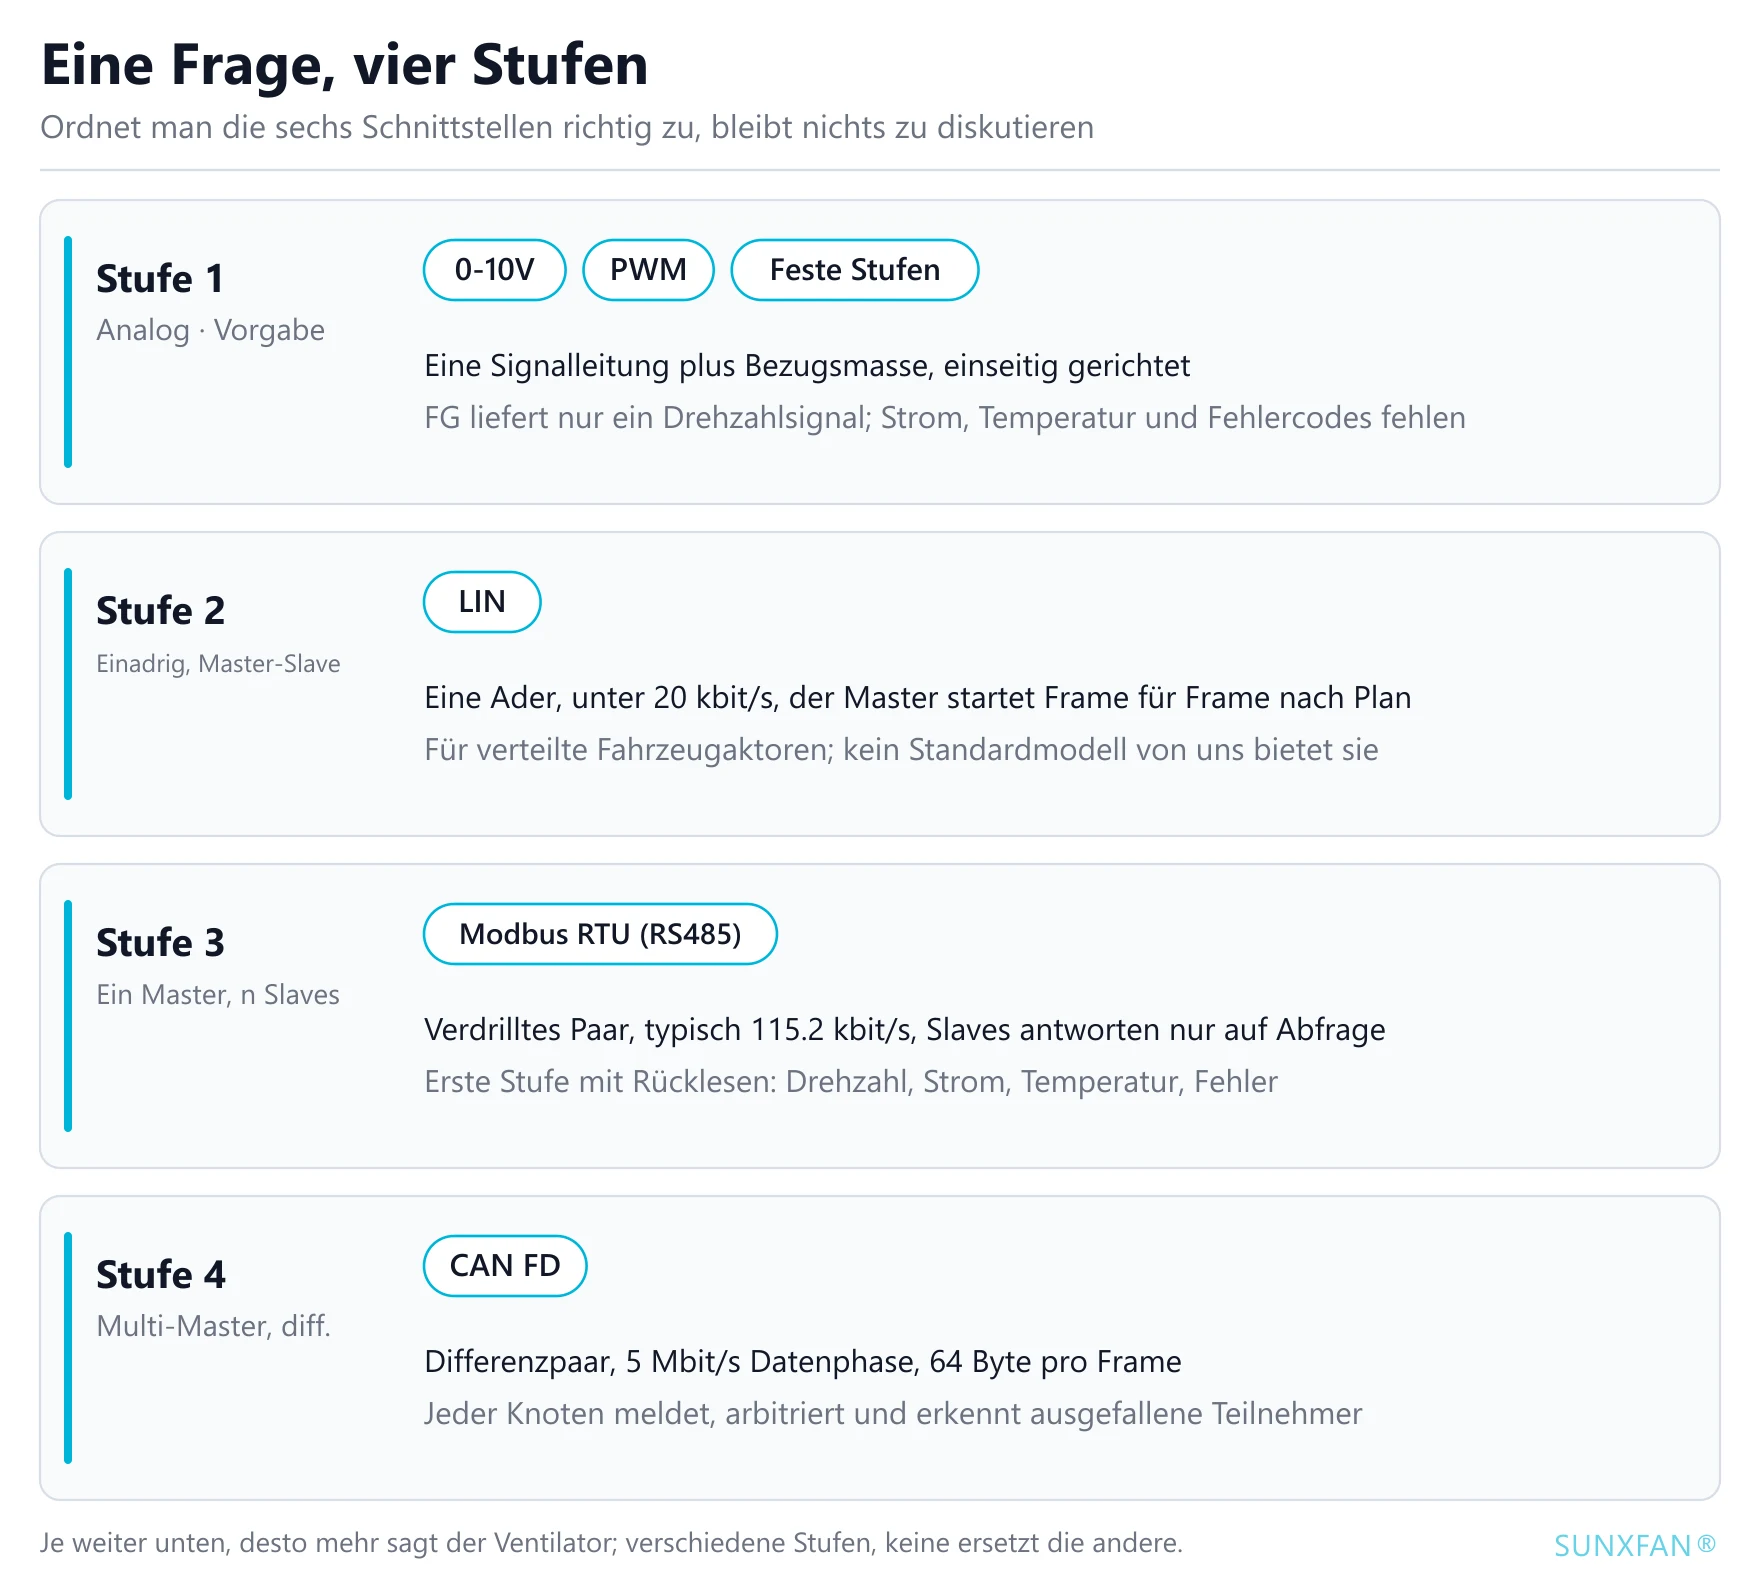
1. Sechs Schnittstellen, vier Stufen
Diskussionen darüber enden selten, meist weil eine Spannungsebene und ein Netzwerk als dieselbe Art von Objekt behandelt werden. Beginnen wir damit, wo jede tatsächlich steht.
0-10V ist eine Spannung
Keine Adresse, kein Frame-Header, keine Prüfsumme. Das gesamte „Protokoll“ auf der Ventilatorseite ist ein Spannungsteiler und ein A/D-Wandler-Sample, das einen Skalar überträgt: wie schnell, jetzt gerade. Eine gebrochene Ader ergibt 0 V, und das ist der Befehl zum Stoppen — der Fehlerfall, den Sie vorher einplanen müssen.
Zurück kommt nur FG: ein Drehzahl-Impulszug, eine feste Anzahl Rechtecke pro Umdrehung, die die Steuerung per Input Capture in die tatsächliche Drehzahl umrechnet. Das liefert die Drehzahl. Strom, Temperatur oder Fehlercodes liefert es nicht.
PWM ist ein Tastverhältnis
Weiterhin ein Skalar, dessen Betrag als Zeitverhältnis kodiert ist. Der Vorteil ist die Störfestigkeit: Eine Störung verschiebt eine Spannungsebene viel leichter als den Anteil einer Periode, in dem das Signal auf High-Pegel liegt, deshalb verzeiht eine lange Leitung bei PWM mehr als bei 0-10V. Der Preis ist eine Frequenzreferenz — Steuerung und Ventilator müssen sich auf das Frequenzfenster einigen, sonst driftet der Messwert.
Feste Stufen sind nicht die billige, sondern die kalibrierfreie Option
55 Modelle in unserem Katalog bieten 3 Drehzahlen, 26 bieten 4. Es handelt sich im Kern um eine Handvoll fest eingestellter Tastverhältnisse, die über Digitaleingänge oder einige diskrete Pegel gewählt werden. In einem RLT-Gerät, das immer nur niedrig, mittel oder hoch braucht, sind feste Stufen weniger Arbeit als eine stufenlose Regelung: keine Kalibrierung, kein Analogausgangsmodul in der SPS, und eine Fehlverdrahtung zerstört den Ventilator nicht.
LIN ist ein einadriger Master-Slave-Bus aus dem Fahrzeugbau
Die ersten drei sind analog. Die Busgeschichte beginnt bei LIN — Local Interconnect Network, ein kostengünstiges Konzept, das gezielt für kleine verteilte Aktoren im Fahrzeug entwickelt wurde. Es entstand aus demselben Bedarf wie CAN, mit einer völlig anderen Absicht.
Vier Punkte definieren es:
- Eine Signalleitung plus Masse, 12-V-Logik, maximal 20 kbit/s — zwei Größenordnungen unter CAN.
- Streng Master-Slave: Ein Master-Knoten startet Frame für Frame nach einem vorab vereinbarten Zeitplan, die Slaves dürfen nur antworten. Es gibt keine Arbitrierung und keine Möglichkeit, dass zwei Knoten um die Leitung streiten.
- Ein festes Frame: Break, Sync-Feld, geschützte Kennung, 1-8 Datenbyte, Prüfsumme. Die Spezifikation nennt üblicherweise bis zu 16 Slaves; die Praxis bleibt bei 12 oder weniger.
- Sehr niedrige Kosten: Moderne Motorsteuer-ICs integrieren den LIN-Transceiver oft, der Zusatzaufwand gegenüber einer rein analogen Lösung ist also eine Ader und ein Kanal auf der Masterseite.
Ob sich das lohnt, hängt an zwei Voraussetzungen: Ist das Regelgesetz bereits in den Ventilator gewandert (man kommuniziert nur, wenn der Ventilator etwas zu rechnen hat), und braucht das Fahrzeug Ventilatordaten für Diagnose und Kalibrierung. Wenn beides zutrifft, zahlt sich LIN aus. Bei nur einem von beidem ist analog billiger.
Warum wir überhaupt keine LIN-Modelle anbieten. In Industriegeräten gehört der Bus bereits der SPS oder einem Gateway, es gibt typischerweise einen bis wenige Ventilatoren, und nichts verlangt, dass sie an einem Fahrzeugkabelbaum nach Zeitplan abgefragt werden. Auf derselben Kostenschwelle bietet Modbus RTU eine höhere Datenrate, ausgereifte Konfigurationswerkzeuge und ein vorhandenes Diagnose-Ökosystem. Von den 121 Modellen im Katalog ist die Zahl der LIN-Modelle also null. Die Schnittstelle folgt der Architektur des Systems, das Sie bauen, nicht dem Schlagwort einer Branche.
Modbus RTU ist ein Single-Master-Multi-Slave-Bus
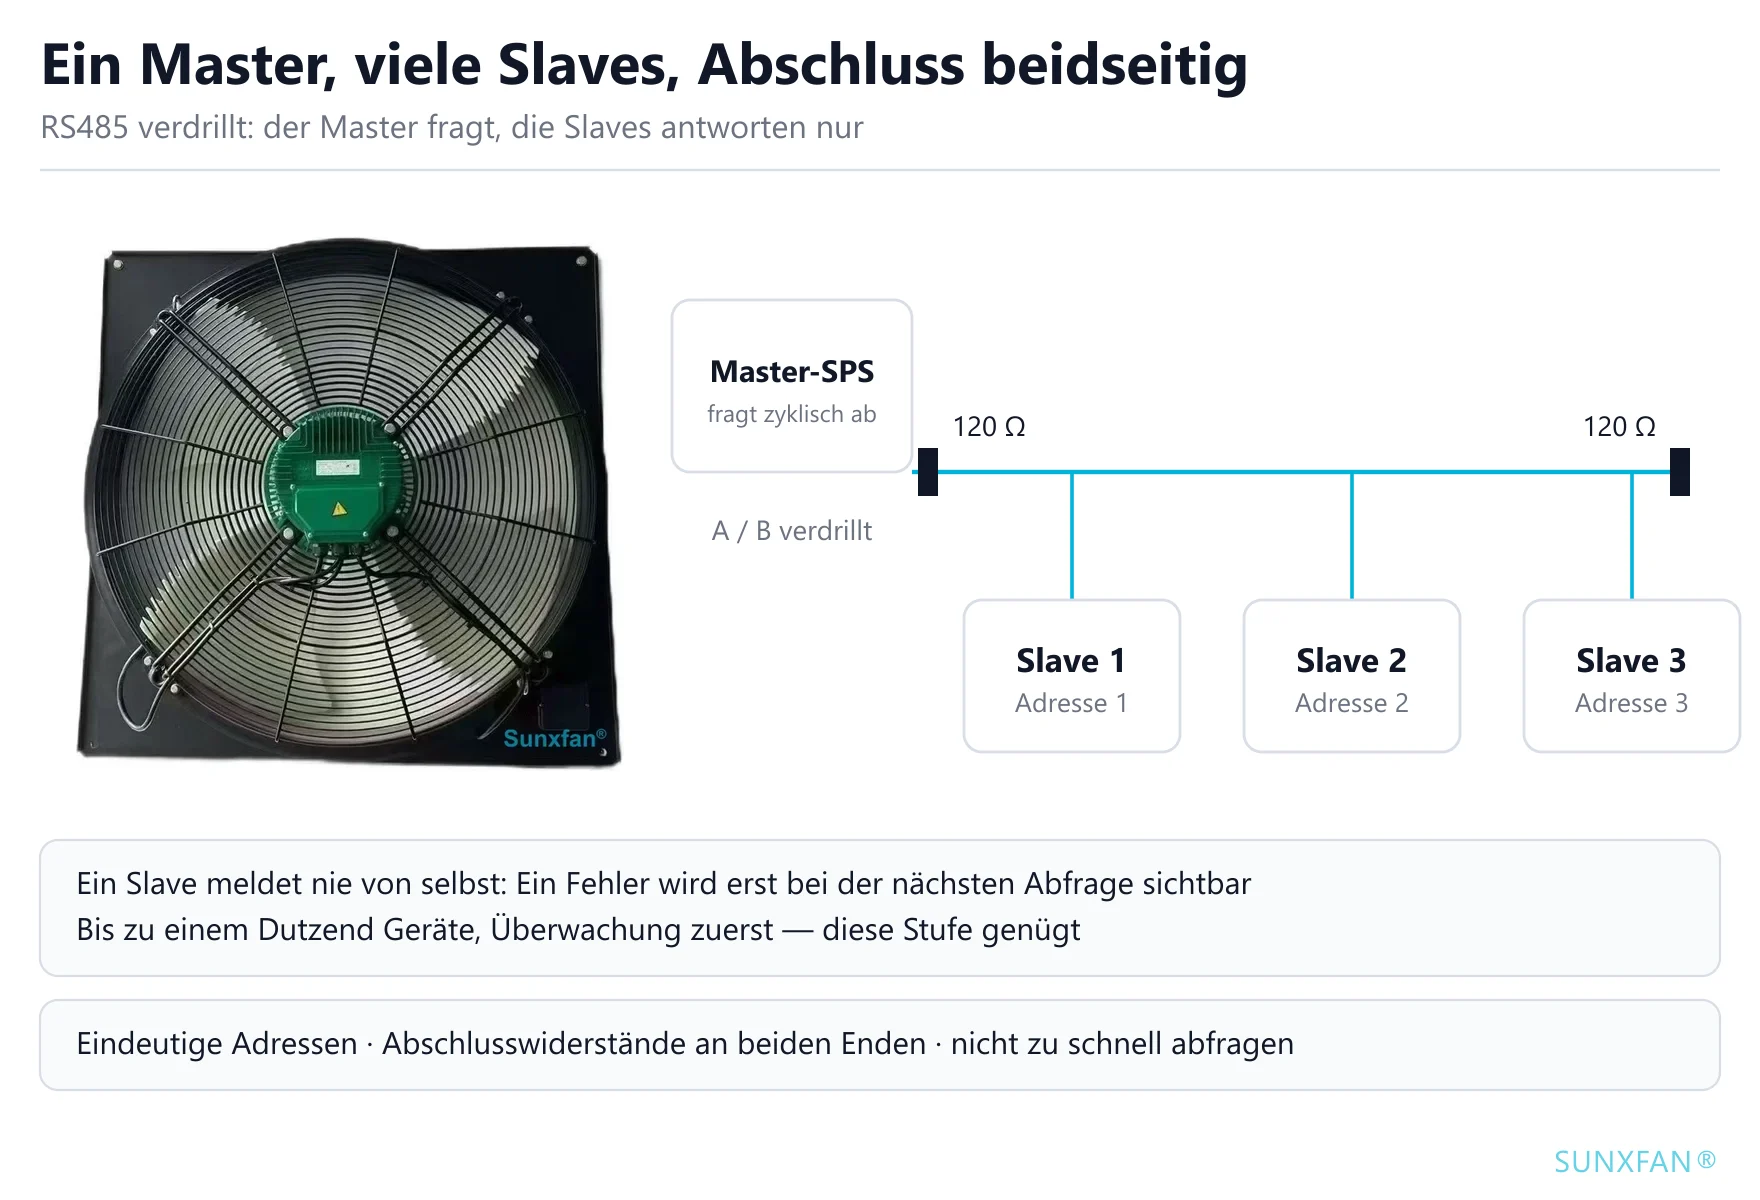
RS485 als verdrilltes Aderpaar, ein Master und mehrere Slaves, und die Slaves antworten nur auf Anfrage. Typisch 115.2 kbit/s, mit Adressen, die von Hand vergeben werden müssen, und Abschlusswiderständen, die gesetzt werden müssen. Das ist die erste Stufe, die „Wert zurücklesen“ möglich macht: wie schnell er dreht, wie viel Strom er zieht, ob er eine Störung hat.
Es lohnt sich, ihn von LIN zu trennen. Beide sind Master-Slave, aber LIN ist einadrig, langsam und auf Chipebene kostenoptimiert, während Modbus RTU ein verdrilltes Differenzpaar ist, zwei Größenordnungen schneller und auf Schaltschränke und Fertigungslinien ausgelegt. Was Industrieingenieure mit „auf den Bus legen“ meinen, ist fast immer Letzteres.
CAN FD ist ein anderes Verantwortungsmodell
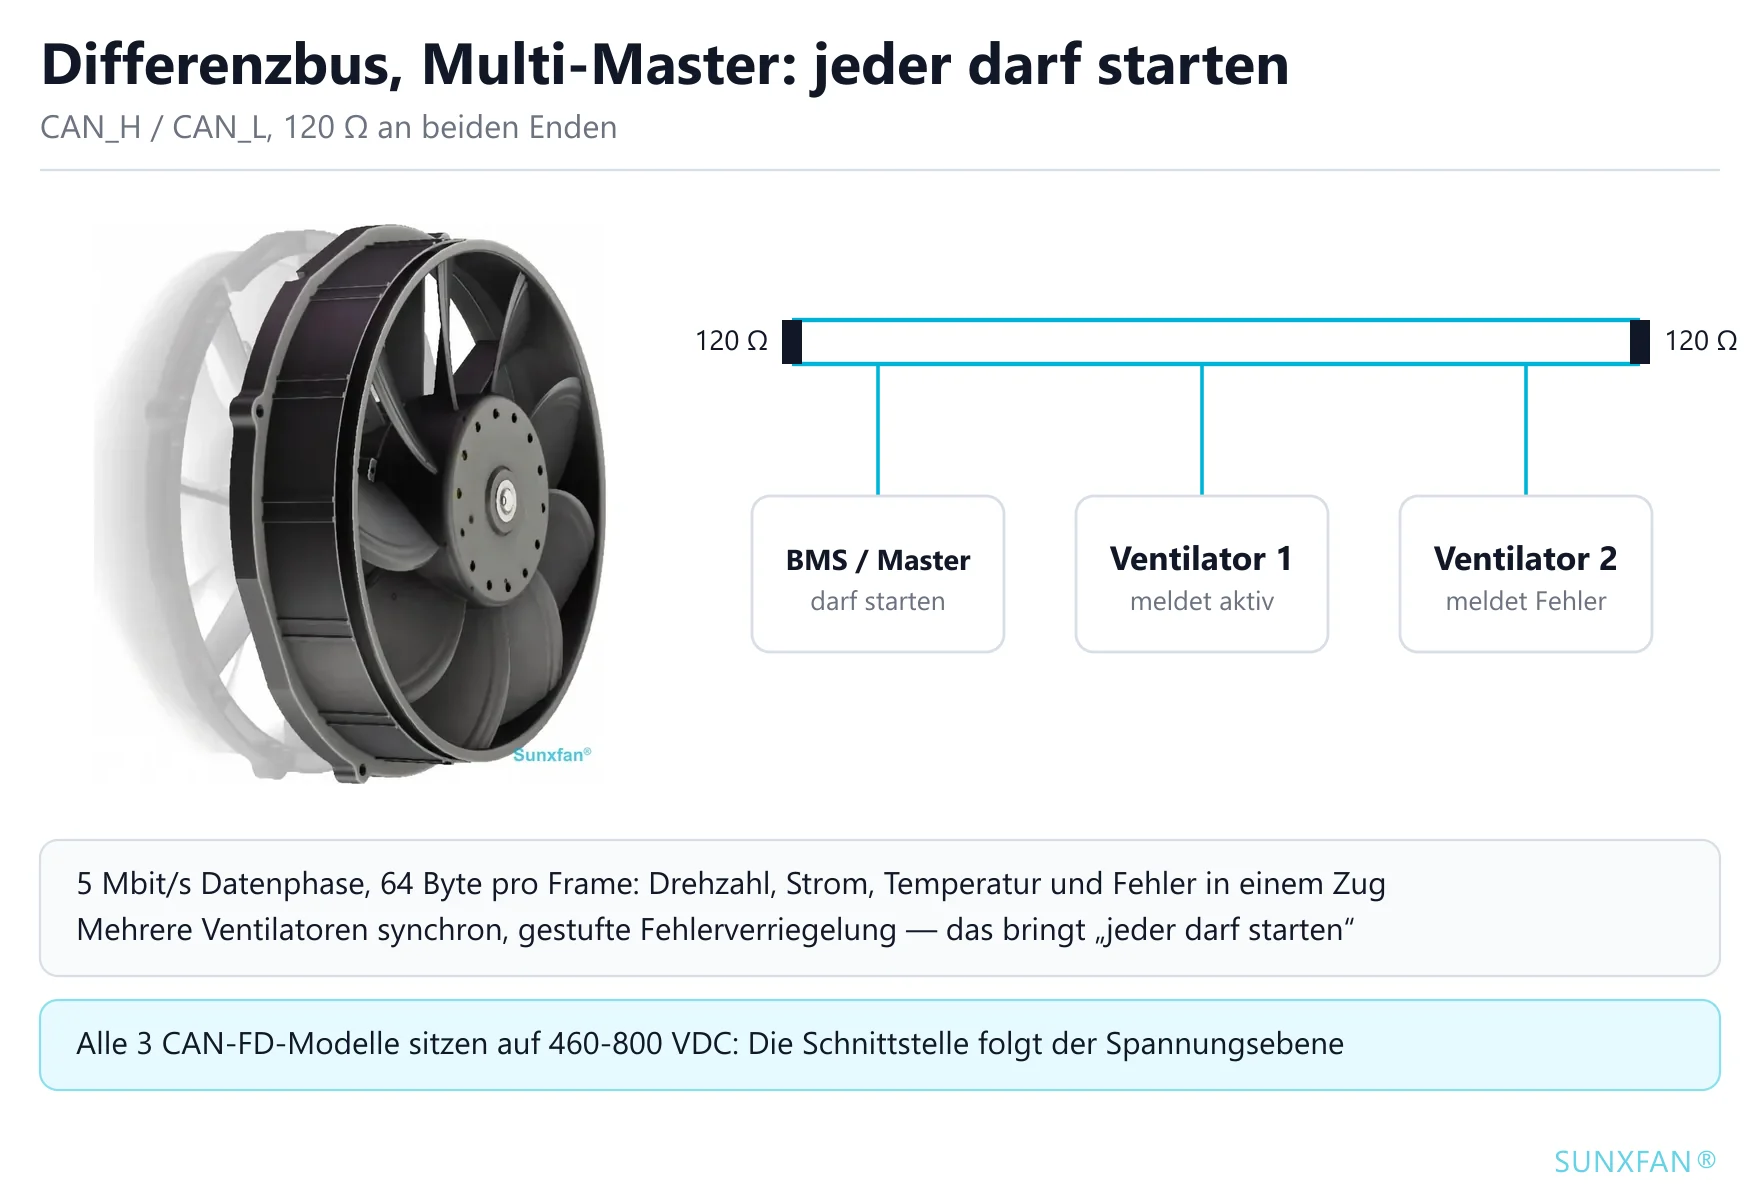
Er ist kein schnellerer Modbus. Zweidraht-Differenzpaar, Multi-Master-Arbitrierung, Fehlererkennung und Wiederholung in Hardware, eine Datenphase bis 5 Mbit/s und 64 Byte pro Frame (Classic CAN endet bei 8). Jeder Knoten darf spontan melden, an der Arbitrierung teilnehmen und erkennen, dass ein Partner ausgefallen ist. Das ist keine größere Kommunikationsfähigkeit; es ist eine andere Verantwortungsgrenze — jeder darf starten, niemand wartet auf eine Abfrage.
2. Die eigentliche Trennlinie: Muss dieser Ventilator sprechen?
Übersetzt man die sechs Schnittstellen in Interaktionsmodelle, bleiben nur vier:
| Interaktionsmodell | Schnittstelle | Was möglich ist | Was nicht lesbar ist |
|---|---|---|---|
| Befehl | 0-10V, PWM, feste Stufen | Drehzahl vorgeben; FG liefert einen Drehzahl-Impuls | Strom, Temperatur, Fehlercodes, Firmware-Version (Drehzahl über FG verfügbar) |
| Sitzung (eine Ader) | LIN | Der Master fragt Frame für Frame nach Zeitplan, der Slave antwortet | Spontane Meldungen; Knotenzahl durch den Zeitplan begrenzt |
| Sitzung (verdrillt) | Modbus RTU | Eine Frage, eine Antwort, Nachfragen möglich | Spontane Meldungen — ein Slave spricht nie zuerst |
| Verhandlung | CAN FD | Jeder darf starten, senden, Fehler erkennen und den Ausfall eines Partners bemerken | — |
Die eigentliche Frage war nie „welche Schnittstelle ist besser“. Es sind diese zwei:
- Müssen Sie wissen, was dieser Ventilator tut, oder nur, dass er dreht? Das legt den Bandbreitenbedarf fest.
- Liegt die endgültige thermische Sicherheitsentscheidung im Ventilator oder in der Steuerung? Das legt die Verantwortungsgrenze fest.
Die Schnittstelle ist die physische Form dieser Grenze. Jede „optimale Wahl“ unten leitet sich aus diesen beiden Antworten ab.
Ein Vorbehalt, der klar gesagt gehört: Bei analogen Modellen kommt nur der FG-Drehimpuls zurück. Um Strom, Temperatur, Fehlercodes oder Firmware-Version zu lesen, brauchen Sie ein Modell mit Modbus oder CAN FD. Einen Stromwandler oder einen Schaltschrank-Fühler an ein rein analoges Modell zu klemmen, ist ein gangbarer Weg, aber das ist Ihre eigene Messkette, nicht etwas, das der Ventilator liefert.
3. Die sechs Schnittstellen im Einzelnen
0-10V: wenigster Aufwand, am stärksten von Leitungswiderstand und Bereich abhängig
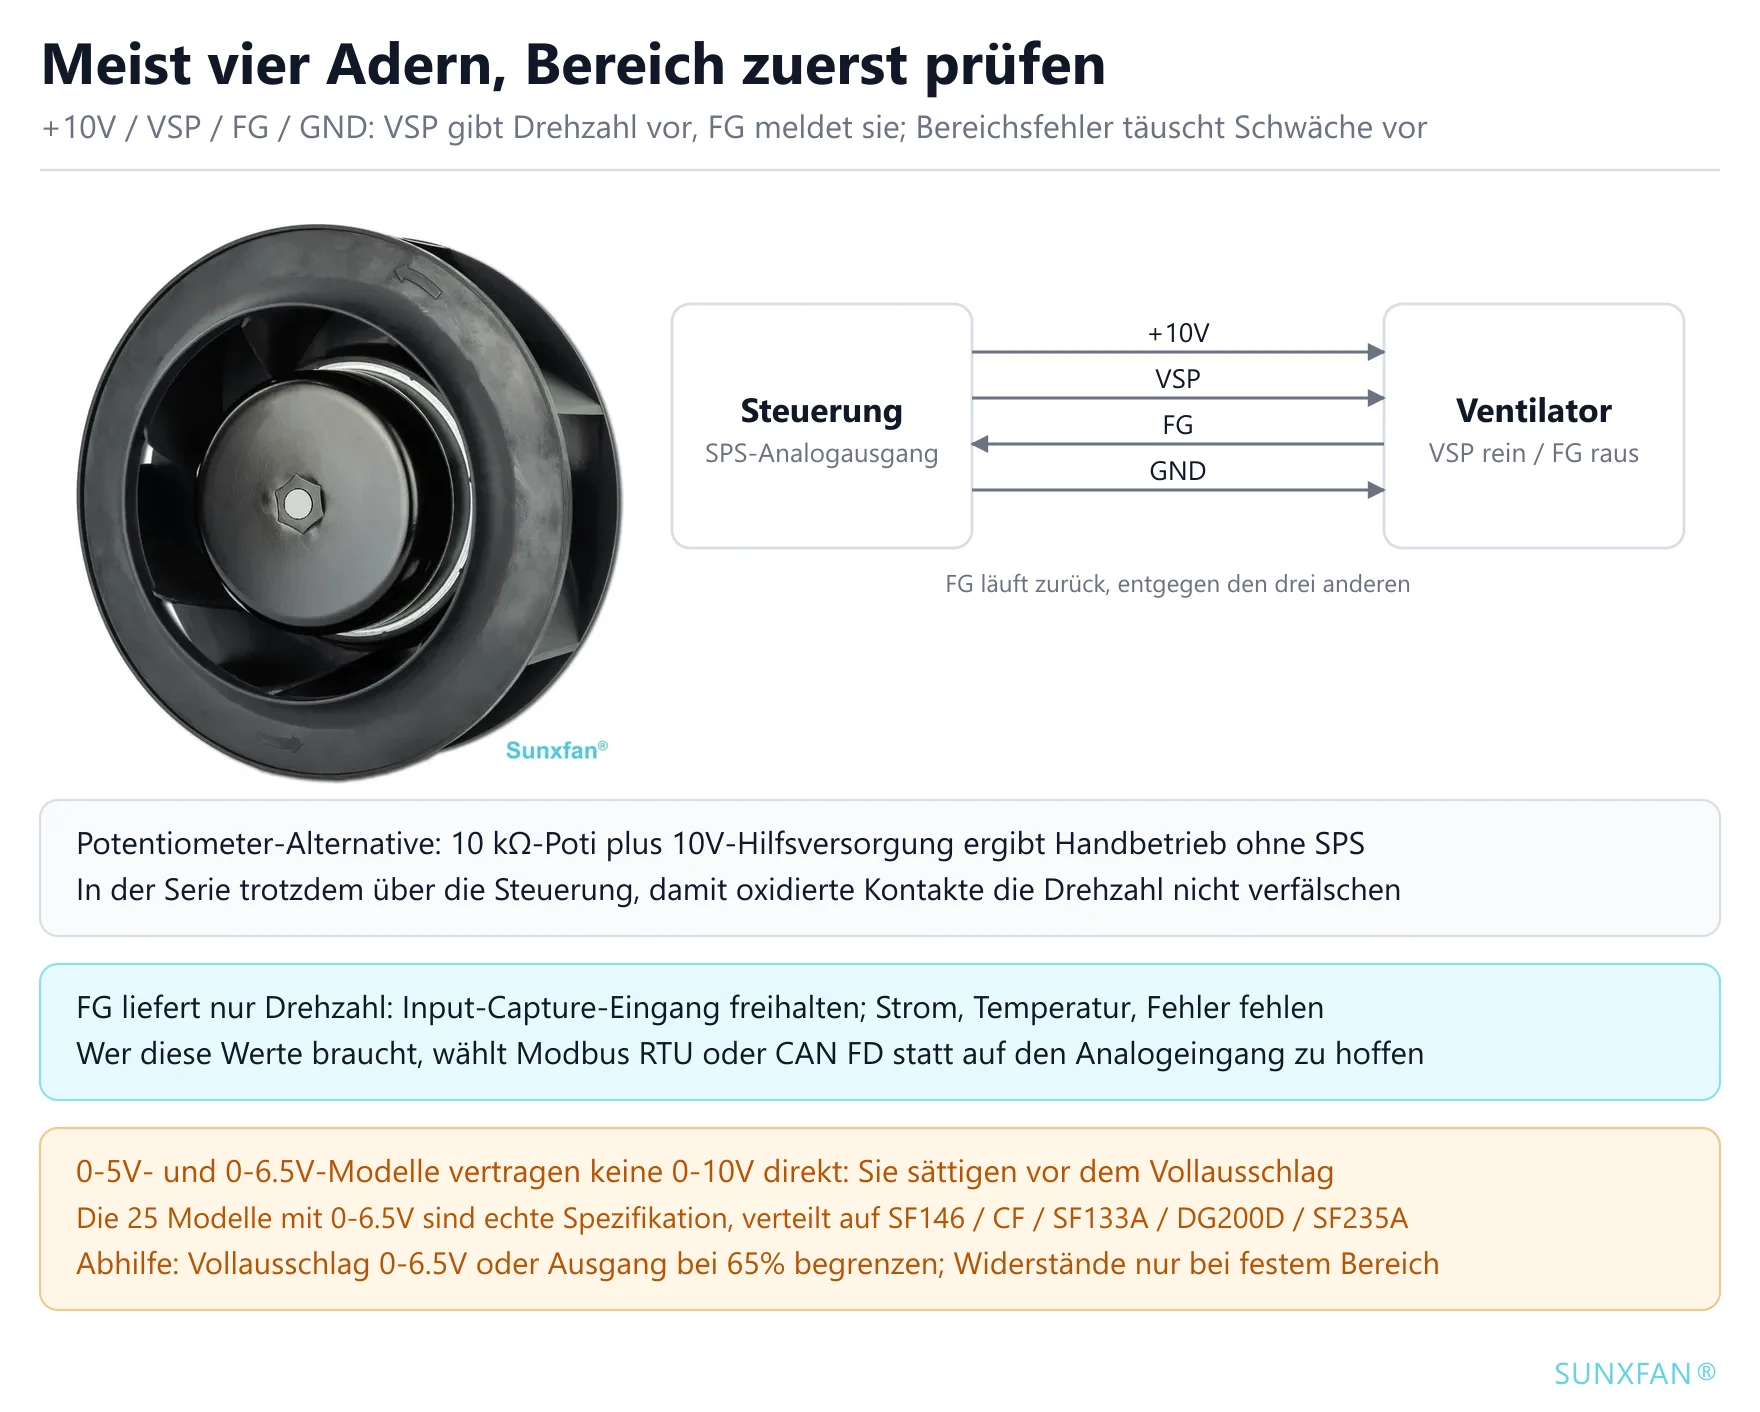
Zuerst die Verdrahtung. Üblich sind vier Adern: +10V, VSP, FG und GND. VSP ist der Drehzahlsollwert-Eingang und nimmt entweder einen 0-10V-Gleichspannungspegel oder ein PWM-Tastverhältnis an; FG ist der Drehzahl-Rückmeldeimpuls, der entgegen den anderen drei läuft, die Steuerung braucht also einen freien Input-Capture-Kanal; GND ist die Signalmasse und muss von der Signalmasse des Ventilators kommen.
Sind die Adern gelegt, zeigen sich zwei Gefahren.
Der Bereich muss passen. 107 Modelle in unserem Katalog unterstützen 0-10V/PWM; weitere 24 haben 0-5V Bereich und 25 haben 0-6.5V. Keine der beiden Gruppen ist ein Erfassungsfehler: Die 25 Modelle mit 0-6.5V verteilen sich nach Steuerungsplattform — SF146 (12, über SF146A, SF146C und SF146D), die CF-Kanalventilatoren (7), SF133A (3), DG200D (2) und SF235A (1). Das ist Kalibrierung nach Plattform, kein Tippfehler.
Schließt man 0-10V direkt an, steigt die Drehzahl nicht bis zum Vollausschlag: Ein 0-5V-Modell endet bei 50%, ein 0-6.5V-Modell bei 65%, und darüber ändert mehr Signal nichts. Das liest sich wie „der Ventilator hat keine Leistung“ statt „die Verdrahtung ist falsch“ und wird als zu klein dimensionierte Auswahl fehldiagnostiziert.
So wird es gangbar, in dieser Reihenfolge:
- An der Steuerung begrenzen (bevorzugt): Unterstützt der Analogausgang einen eigenen Vollausschlag, setzen Sie ihn auf 0-6.5V; bietet er nur feste Bereiche (0-5V / 0-10V), begrenzen Sie die Ausgangsobergrenze im Programm auf 65%. Keine zusätzliche Hardware, Linearität bleibt, der Preis ist etwas Auflösung.
- Signal teilen (Rückfallebene): Ein Längs- und ein Querwiderstand skalieren 0-10V im Verhältnis 0.65 auf 0-6.5V — zum Beispiel 3.5 kΩ in Reihe und 6.5 kΩ gegen Masse. Die Quellimpedanz am Teilerknoten steigt in die Größenordnung von 2 kΩ, was auf langen Strecken und in elektrisch lauten Umgebungen deutlich eher Störungen einfängt; nur dort einsetzen, wo der Bereich der Steuerung nicht änderbar ist, und die sich ergebende Drehzahlkurve danach messen.
- Nicht so: 10 V anlegen und dabei belassen. Fehlt die Begrenzung oder ihre Dokumentation, öffnet der Nächste den Ausgang, und die Drehzahl steigt wieder nicht.
Welchen Weg Sie auch wählen, lesen Sie zuerst die absolute maximale Eingangsspannung im Datenblatt. Steht dort, 0-10V seien zulässig und das Gerät sei lediglich auf 0-6.5V kalibriert, sind die ersten beiden Optionen sicher. Ist 6.5V selbst die Obergrenze, bleibt nur Option 2 innerhalb davon.
Lange Strecken als Analog behandeln. Ein hochohmiger Eingang zieht keinen Strom, aber je länger die Leitung, desto mehr Störungen koppelt sie ein. Führen Sie sie weg von den Leistungskabeln; ab einigen Metern verdrillte Aderpaare mit Schirm, der einseitig aufgelegt wird. Die Bezugsmasse muss von der Signalmasse des Ventilators kommen, nicht von der Leistungserde des Schaltschranks — die Potenzialdifferenz zwischen beiden addiert sich direkt zur Vorgabe.
Ein praktischer Nutzen: Weil der Eingang hochohmig ist, ergeben ein 10 kΩ-Potentiometer und eine 10V-Hilfsversorgung eine manuelle stufenlose Drehzahlregelung ganz ohne Steuerung. Das ist der schnellste Weg beim Musteraufbau und bei der Fehlersuche im Feld. Geht es nur darum, die stufenlose Regelung in einige feste Stufen zu zerlegen, ist das eine Aufgabe der Steuerungsseite, nicht des Ventilators.
PWM: bessere Störfestigkeit, zum Preis von Totbändern an beiden Enden
Der nutzbare PWM-Bereich ist meist nicht 0-100% Tastverhältnis. Beide Enden sind normalerweise als Totbänder reserviert, 10-90% sind üblich, und innerhalb eines Totbands steht der Ventilator nicht auf „sehr langsam“, sondern still oder auf Volldrehzahl — die Definition ist modellabhängig. Prüfen Sie das Datenblatt des konkreten Modells; extrapolieren Sie nicht aus Erfahrung.
Das Frequenzfenster funktioniert genauso. Die PWM-Frequenz Ihrer Steuerung muss im Bereich des Ventilatordatenblatts liegen, sonst liest der interne Filter das Tastverhältnis falsch, und die Drehzahl driftet mit der Frequenz.
PWM ist eine einseitige Vorgabe stromabwärts. Manche Anbieter melden Störungen zurück, indem sie dieselbe Ader nach unten ziehen, das braucht aber eine eigene Auslegung auf der Ventilatorseite, und unsere analogen Modelle bieten es nicht. Brauchen Sie Diagnose, nehmen Sie einen Bus oder ergänzen Ihre eigene Messung.
Feste Stufen: wo wenige Luftstufen genügen, sind sie das Optimum
Zuluftgeräte, Entfeuchter, einfache Umluft im Schaltschrank — der Luftstrom braucht immer nur niedrig, mittel oder hoch. Stufenlos kostet dort einen Analogausgang an der Steuerung, eine Kalibrierrunde und einen zusätzlichen Verdrahtungsplan und kauft eine kontinuierliche Verstellung, die niemand nutzt.
Wir bieten 3 Stufen bei 55 Modellen und 4 Stufen bei 26. Die Verdrahtung sind einige Digitaleingänge, und der Preis ist ausdrücklich: kein weicher Übergang zwischen den Stufen und ein hörbarer Drehzahlsprung bei jedem Umschalten.
LIN: nur interessant, wenn der Fahrzeugkabelbaum schon existiert
Wenn Ihr Projekt ohnehin ein Fahrzeugkabelbaum ist, oder der OEM Gitter, Sitze und Pumpen bereits auf LIN hat, sind das andere Voraussetzungen. Dann zählen drei Dinge:
- Jemand muss der Master sein. LIN kennt keinen Multi-Master, der Zeitplan muss vom Master-Knoten gesendet werden, und implementiert der Master ihn nicht, ist der Bus tot.
- Die Diagnosefähigkeit ist begrenzt. Drehzahl, Temperatur und Fehlercodes sind lesbar, aber die Datenrate macht die Aktualisierung langsam und für Verriegelungen im Millisekundenbereich ungeeignet.
- Das Fehlerverhalten muss im Protokoll festgeschrieben sein. Ob ein Kommunikationsverlust einen Schutzmodus auslöst oder den aktuellen Zustand hält, wird zwischen OEM und Lieferant vereinbart, nicht durch die LIN-Spezifikation — genau wie bei einem verlorenen 0-10V-Signal ist es Punkt für Punkt zu bestätigen.
Industriegeräte wählen ihn nicht, aus dem im ersten Abschnitt genannten Grund: Modbus RTU passt auf derselben Kostenschwelle besser. Brauchen Sie wirklich LIN, behandeln Sie es als Sonderprojekt und suchen Sie es nicht im Standardkatalog.
Modbus RTU: die unterste Stufe, die Werte zurücklesen kann
Lautet die Anforderung „zeig mir am HMI, wie schnell dieser Ventilator dreht und ob er eine Störung hat“, ist Modbus RTU die Stufe mit dem besten Preis-Leistungs-Verhältnis. 24 Modelle in unserem Katalog unterstützen ihn, konzentriert in den EC-Axialventilatoren der AS-Serie (etwa AS910A-E150A3-01, 380-480 VAC, 25,000 m³/h, 1800 W) und der rückwärts gekrümmten BC-Serie (etwa BC250A-E092D3-02, 230 VAC, 1420 m³/h, 160 W).
Drei Grundlagen: Adressen müssen eindeutig und dokumentiert sein, Abschlusswiderstände müssen an beiden Busenden sitzen, und das Abfrageintervall darf nicht zu kurz sein — Slaves antworten nur, je ungeduldiger der Master, desto weniger Zeit bleibt für jeden anderen Slave. Bis etwa ein Dutzend Geräte, Überwachung zuerst, keine Verriegelung im Millisekundenbereich: Das reicht.
Auch die Grenze gehört gesagt: Ein Slave meldet nie von selbst. Eine Störung wird erst entdeckt, wenn die nächste Abfrage danach fragt. Verlangt die thermische Sicherheit „steht der Ventilator, müssen wir es sofort wissen“, ist das Modbus-Abfrageintervall Ihre Erkennungsverzögerung.
CAN FD: gebaut für die Koordination mehrerer Ventilatoren und gestufte Fehler
Nur 3 Modelle in unserem Katalog unterstützen ihn, alle auf der Hochspannungsplattform 460-800 VDC: AG200A-D092BA-01, AG305A-D092BA-Y1 und AG400A-D092BA-02, alle in der 800VDC-Axialserie. Das ist kein Zufall; es ist das Ergebnis, wenn die Schnittstelle der Spannungsebene folgt.
Auf einer Hochspannungsebene ist ein Ventilator der kW-Klasse kein Lüftungszubehör mehr, sondern ein primärer Aktor im Thermomanagement-Kreis, der mit Verdichtern, Pumpen und Ventilen um Kühlleistung konkurriert. Was diese Situation braucht, ist nicht schnellere Kommunikation, sondern drei Fähigkeiten, die nur ein Bus liefert: Koordination mehrerer Knoten, gestufte Fehler (Unterspannung, Übertemperatur und blockierter Rotor abgebildet auf Derating, Notlauf oder Abschaltung) und Verriegelung im selben Netz wie die übrige Hochspannungsausrüstung.
CAN-FD-Unterstützung ist nicht kostenlos: 120 Ω Abschluss, Grenzen der Stichleitungslänge und ein passender Gleichtaktbereich müssen auf Systemebene ausgelegt werden, nicht bei der Inbetriebnahme ergänzt.
4. Wie die Schnittstellen über unsere 121 Modelle verteilt sind
Auswahlberatung, die nie im eigenen Katalog landet, ist nur allgemeine Bildung. Hier die Zählung über die 121 Modelle dieser Seite (Stand 2026-11):
| Drehzahl-Schnittstelle | Modelle | Anteil |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| 3 feste Stufen | 55 | 45% |
| 4 feste Stufen | 26 | 21% |
| 0-6.5V analog | 25 | 21% |
| Modbus RTU (RS485) | 24 | 20% |
| 0-5V analog | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
Weitere 95 Modelle (79%) bieten zwei oder mehr Schnittstellen gleichzeitig, die Wahl ist also oft kein Entweder-oder, sondern zwei Kanäle am selben Ventilator. CF160-2000CFM-01 etwa unterstützt 0-10V/PWM, 4 feste Stufen und Modbus RTU zusammen, sodass Sie eine Linie analog hochfahren und den Bus später für die Fernüberwachung ergänzen können.
Nach Motortyp teilen sich die 121 Modelle in 93 EC, 21 DC und 7 AC. Die analoge Ansteuerung ist bei EC- und DC-Modellen Standard; AC-Modelle laufen meist mit fester Drehzahl und brauchen gar keine Drehzahl-Schnittstelle. Das Sortiment nach Kategorie: Axialventilatoren, rückwärts gekrümmt, Rack-Gebläse.
5. Fünf Szenarien und was zu wählen ist
| Szenario | Empfehlung | Warum | Kosten der falschen Wahl |
|---|---|---|---|
| Ein Ventilator und ein Drehzahlpotentiometer | 0-10V | Hochohmiger Eingang, ein Potentiometer, keine Steuerung | Modbus bedeutet Verdrahtung, Adressen und Konfiguration für Werte, die niemand braucht |
| Zwei oder drei Ventilatoren, die SPS hat bereits Analogausgänge | 0-10V oder PWM | Wenigste Verdrahtung, schnellste Inbetriebnahme | Ein Bus zuerst heißt: Adressen, Abschluss und Abfrageintervalle lösen |
| SPS oder HMI vorhanden, Drehzahl und Meldungen gefragt | Modbus RTU | Unterste Stufe, die Werte zurückliest, 24 Modelle verfügbar | Mit nur 0-10V werden Störungen aus der Schaltschranktemperatur geschlossen, und die Erkennung verschiebt sich von Minuten auf Stunden |
| Mehrere Ventilatoren parallel, synchron, gestufte Fehler | CAN FD | Multi-Master-Arbitrierung, spontane Meldung, 64-Byte-Frames | Bei Modbus-Abfrage entspricht die Erkennungsverzögerung dem Abfrageintervall; keine Arbitrierung, Kollisionen brauchen Software-Wiederholungen |
| Eine Plattform über 400 VDC | CAN FD | Die Standardform bei dieser Spannung, im selben Netz wie BMS und Isolationsüberwachung | Eine diskret verdrahtete Verbindung macht Gleichtakt, dv/dt, EMV und Kabelbaumvalidierung zu Ihrem Problem |
| Nur niedriger, mittlerer oder hoher Luftstrom nötig | 3 oder 4 feste Stufen | Keine Kalibrierung, kein Analogmodul, Fehlverdrahtung beschädigt den Ventilator nicht | Stufenlose Regelung kostet einen Analogausgang und eine Kalibrierrunde |
| Fahrzeugkabelbaum, der OEM standardisiert auf LIN | Ein Sonderteil | Voraussetzung sind ein vorhandener Master und bescheidene Diagnoseanforderungen | LIN im Standardkatalog zu suchen kostet Terminzeit |
Die Hochspannungszeile verdient einen eigenen Abschnitt: 48 VDC und 800 VDC in der Schaltschrankversorgung sind zwei verschiedene Architekturen, und die Ventilatorschnittstelle gabelt sich mit ihnen. Diese Gabelung ist im Auswahlleitfaden 48VDC gegen 800VDC für Telekom-Schaltschränke ausführlicher dargestellt.
6. Drei Fragen, in dieser Reihenfolge
Erstens: Muss dieser Ventilator sprechen? Brauchen Sie Drehzahl, Strom, Temperatur oder Fehlercodes, gehen Sie zur zweiten Frage. Wollen Sie nur eine Vorgabe senden, 0-10V oder PWM — dort aufhören, kein Grund weiterzuklettern.
Zweitens: Wie viele Ventilatoren am Bus, und müssen sie sich koordinieren? Einer bis drei, Überwachung zuerst: Modbus RTU. Mehrere, die synchron bleiben, Fehler stufen oder mit anderen Geräten verriegeln müssen: zur dritten.
Drittens: Welche Spannungsebene? Über 400 VDC: CAN FD — die Standardform auf Hochspannungsplattformen und die einzige Wahl, die Koordination und gestufte Fehler gleichzeitig erfüllt.
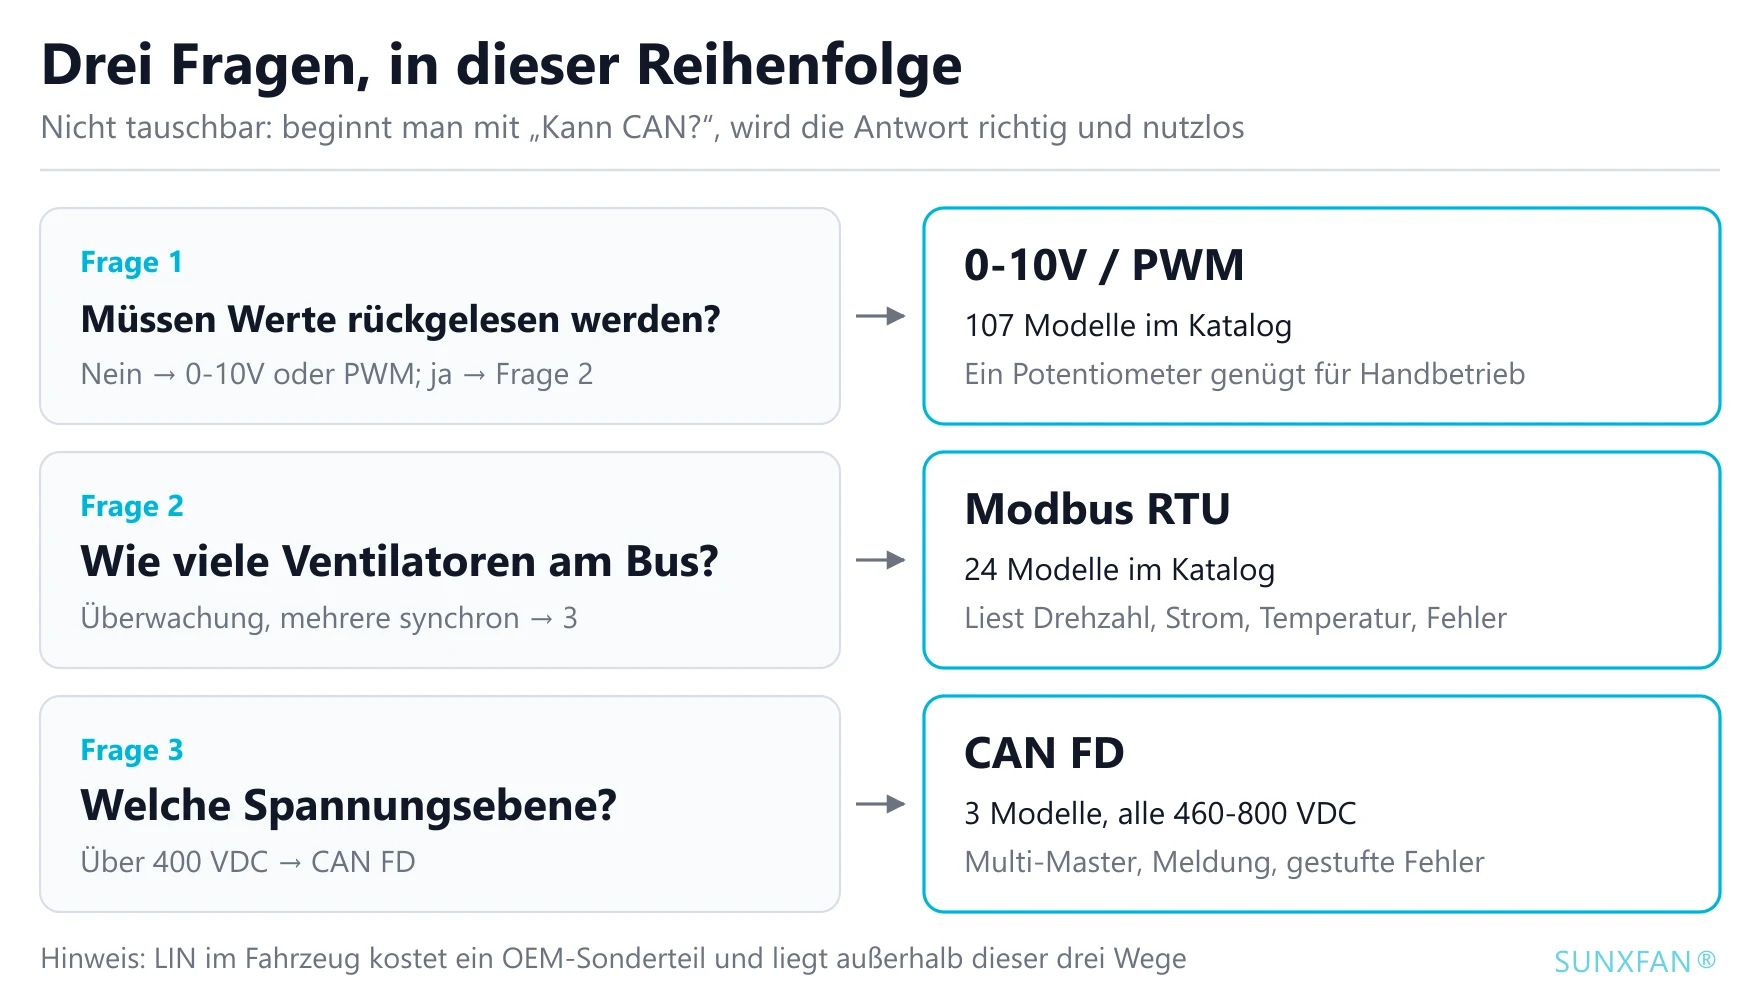
Die Reihenfolge ist nicht tauschbar. Beginnt man mit „Können wir CAN?“, kommt man zu „CAN ist am besten“, einer Antwort, die richtig und nutzlos zugleich ist.
Ein Konstruktionsdetail, das oft übersehen wird
Unabhängig davon, welche Schnittstelle Sie wählen, muss „was tut der Ventilator, wenn das Signal verloren geht“ pro Modell bestätigt und in die technische Vereinbarung geschrieben werden. Die drei üblichen Verhaltensweisen sind Volldrehzahl (zuerst die Wärmequelle schützen), die aktuelle Drehzahl halten und Stopp. Für die thermische Sicherheit sind das drei völlig verschiedene Geräte, und „läuft meist auf Volldrehzahl“ ist keine sichere Annahme — das Verhalten kann sich zwischen Modellen und zwischen Firmware-Versionen unterscheiden, diese Angabe muss also aus dem Datenblatt oder von der Technik kommen, nie aus der Gewohnheit.
Bei LIN ist es dieselbe Geschichte: Die Schutzaktion nach einem Kommunikationsverlust wird zwischen OEM und Lieferant vereinbart und steht nicht in der Spezifikation.
Fazit
Es gibt keine beste Drehzahl-Schnittstelle, nur eine, die zu dem passt, was dieser Ventilator wissen muss. 0-10V, PWM und feste Stufen sind Befehle; LIN und Modbus sind Sitzungen; CAN FD ist Verhandlung. Sie liegen auf verschiedenen Stufen, die Frage nach dem Ersetzen stellt sich also nicht. Beantworten Sie zuerst „muss er sprechen“ und „wer entscheidet über die thermische Sicherheit“, und die Schnittstelle fällt aus den Antworten heraus.
Wenn Sie den Regelbereich, das PWM-Frequenzfenster oder das Verhalten bei Signalverlust eines konkreten Modells bestätigt brauchen, nennen Sie uns Ventilator- und Steuerungsmodell, und wir arbeiten Verdrahtung und Parameter mit Ihnen durch.