Il y a quinze ans, le schéma ne montrait qu’un conducteur de signal pour la commande de vitesse : le régulateur produisait un niveau 0-10V ou un rapport cyclique PWM, le signal entrait dans le connecteur du ventilateur, 10% voulait dire arrêt, 90% pleine vitesse, et tout l’intervalle était linéaire. Ouvrez aujourd’hui le schéma électrique d’un projet neuf : ce même conducteur est parfois devenu une paire torsadée Modbus, parfois une paire différentielle CAN — alors que sur beaucoup de machines encore en production, il n’a pas changé du tout.
La personne qui dessine le schéma s’entend donc demander : que doit être ce conducteur aujourd’hui ?
La réponse de routine — « le 0-10V est bon marché, Modbus est universel, le CAN est avancé » — était globalement juste il y a dix ans et ne suffit plus, parce qu’elle place quatre niveaux différents de choses sur la même échelle.
La réponse courte
- Un ventilateur, ou deux ou trois, et vous ne réglez que la vitesse : 0-10V ou PWM, selon ce que votre régulateur sait délivrer.
- Vous avez un API et voulez récupérer vitesse, courant, température et codes défaut : Modbus RTU sur RS485.
- Plusieurs ventilateurs doivent rester synchronisés, les défauts doivent être gradués, ou vous êtes sur une plateforme au-dessus de 400 VDC : CAN FD.
- Projets LIN automobiles : pas disponible en pièce standard, c’est un développement OEM.
Tout le reste, et le coût de chaque choix, est détaillé ci-dessous.
1. Six interfaces, quatre niveaux
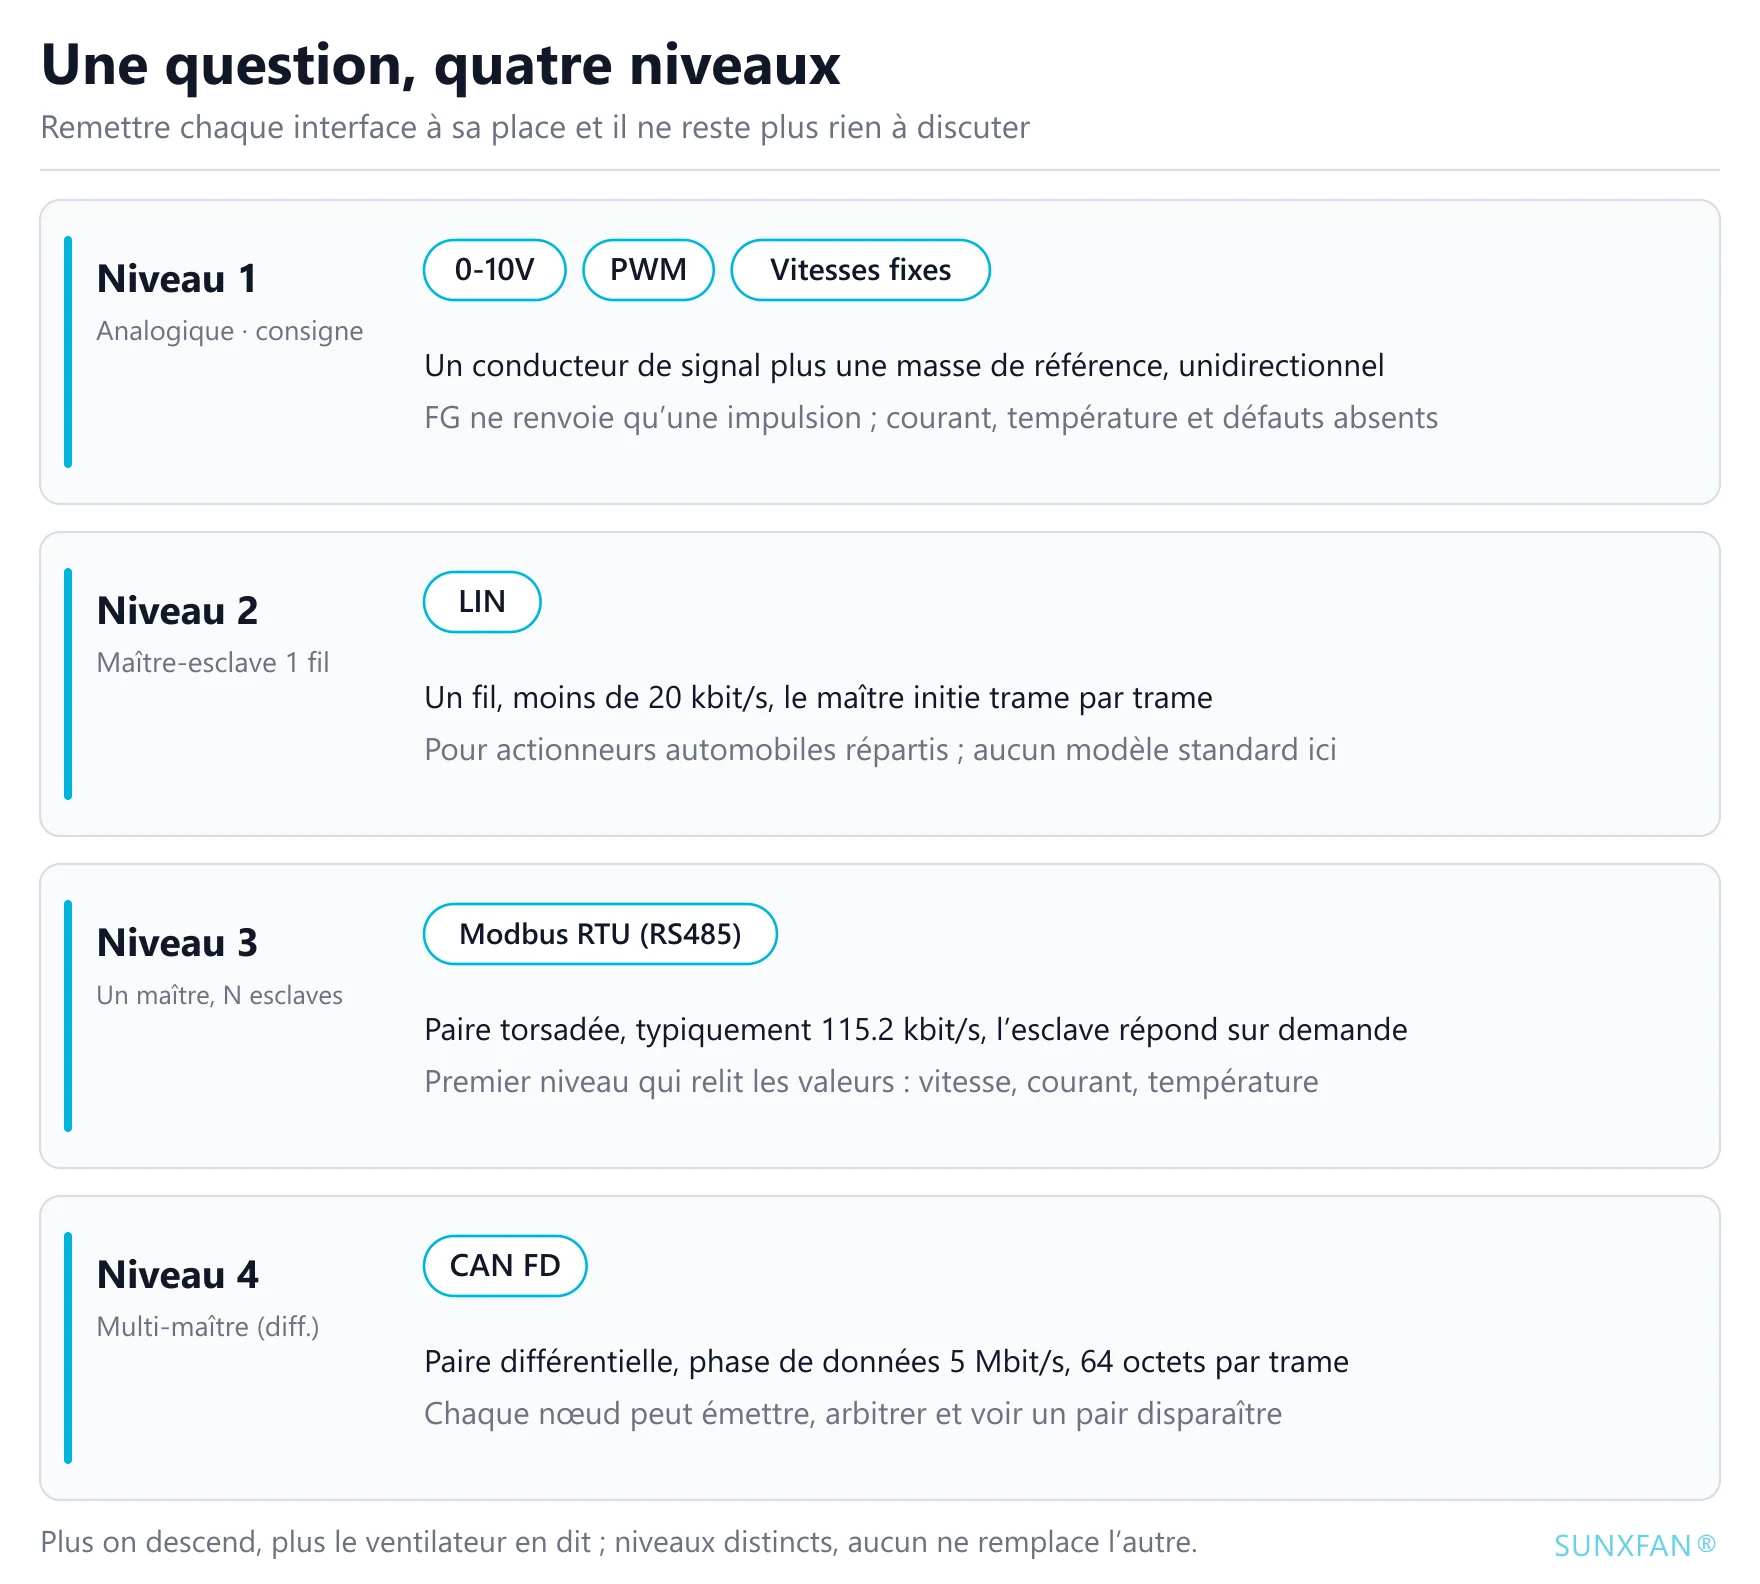
Les discussions sur ce sujet n’aboutissent guère, en général parce qu’on traite un niveau de tension et un réseau comme des objets de même nature. Commençons par situer chacun.
Le 0-10V est une tension
Pas d’adresse, pas d’en-tête de trame, pas de somme de contrôle. Tout le « protocole » côté ventilateur se résume à un pont diviseur et à un échantillon analogique-numérique, portant un scalaire : à quelle vitesse, maintenant. Un conducteur rompu se lit 0 V, c’est-à-dire un ordre d’arrêt — le mode de défaillance à traiter par avance.
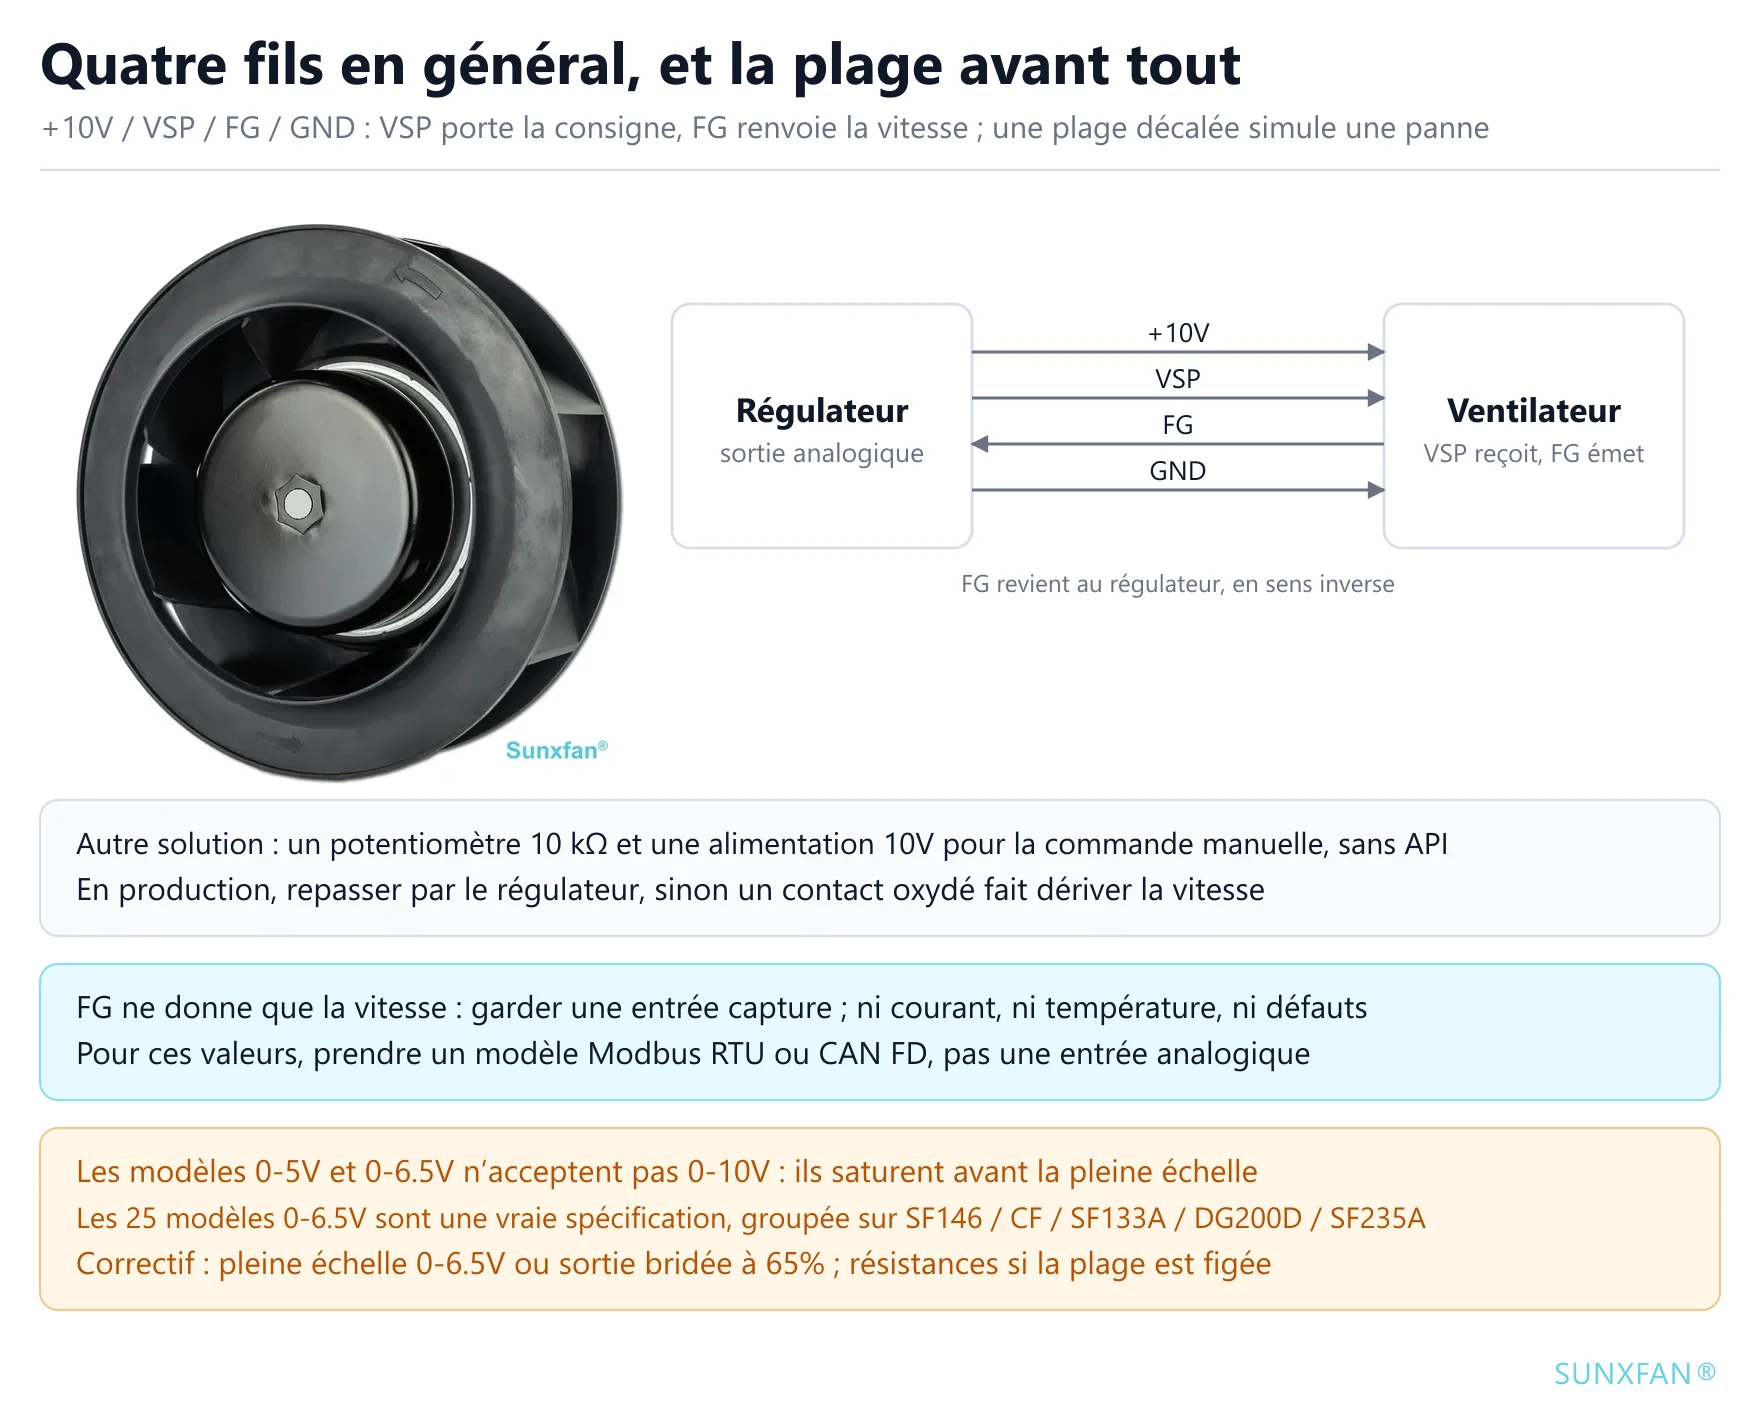
La seule information qui remonte est FG : un train d’impulsions de vitesse, un nombre fixe de créneaux par tour, que le régulateur convertit en vitesse réelle par une entrée capture. Cela donne la vitesse. Pas le courant, ni la température, ni les codes défaut.
Le PWM est un rapport cyclique
Toujours un scalaire, mais dont la grandeur est codée en rapport de temps. L’avantage est l’immunité : une perturbation modifie bien plus facilement un niveau de tension que la proportion d’une période passée à l’état haut, si bien que les longues liaisons de câble sont plus tolérantes qu’en 0-10V. Le prix à payer est une référence de fréquence — régulateur et ventilateur doivent s’accorder sur la fenêtre de fréquence, sinon la mesure dérive.
Les vitesses fixes ne sont pas l’option bon marché, c’est l’option sans étalonnage
55 modèles de notre catalogue offrent 3 vitesses et 26 en offrent 4. Ce sont, en substance, quelques rapports cycliques préréglés choisis par des entrées numériques ou quelques niveaux discrets. Sur une CTA qui n’a besoin que de petit, moyen ou grand, les vitesses fixes demandent moins de travail que la variation continue : pas d’étalonnage, pas de module de sortie analogique dans l’API, et une erreur de câblage ne détruit pas le ventilateur.
LIN est un bus automobile maître-esclave sur un fil
Les trois premiers sont analogiques. L’histoire des bus commence avec LIN — Local Interconnect Network, une solution à bas coût conçue spécifiquement pour les petits actionneurs répartis dans les véhicules. Elle est née du même besoin que le CAN, avec une intention totalement différente.
Quatre points la définissent :
- Un fil de signal plus la masse, logique 12 V, 20 kbit/s au maximum — deux ordres de grandeur sous le CAN.
- Strictement maître-esclave : un nœud maître lance les trames une à une selon un calendrier préétabli, et les esclaves ne peuvent que répondre. Pas d’arbitrage, pas de possibilité que deux nœuds se disputent le fil.
- Une trame fixe : break, champ de synchronisation, identificateur protégé, 1-8 octets de données, somme de contrôle. La spécification est généralement citée jusqu’à 16 esclaves ; la pratique d’ingénierie reste à 12 ou moins.
- Coût très faible : les circuits de commande moteur modernes intègrent souvent l’émetteur-récepteur LIN, si bien que le surcoût par rapport à une conception purement analogique se limite à un fil et à une voie côté maître.
La question de son intérêt se ramène à deux conditions préalables : la loi de commande est-elle déjà passée dans le ventilateur lui-même (on ne dialogue que si le ventilateur a quelque chose à calculer), et le véhicule a-t-il besoin des données du ventilateur pour le diagnostic et l’étalonnage. Les deux vraies, LIN est rentable. Une seule, l’analogique coûte moins cher.
Pourquoi nous ne proposons aucun modèle LIN. Sur un équipement industriel, le bus appartient déjà à l’API ou à une passerelle, il y a typiquement un à quelques ventilateurs, et rien n’exige de les placer sur un faisceau automobile interrogé selon un calendrier. Au même niveau de coût, Modbus RTU offre un débit plus élevé, des outils de configuration matures et un écosystème de diagnostic déjà en place. Sur les 121 modèles du catalogue, le nombre compatible LIN est donc de zéro. L’interface suit l’architecture du système que vous construisez, pas le mot à la mode d’un secteur.
Modbus RTU est un bus à maître unique et plusieurs esclaves
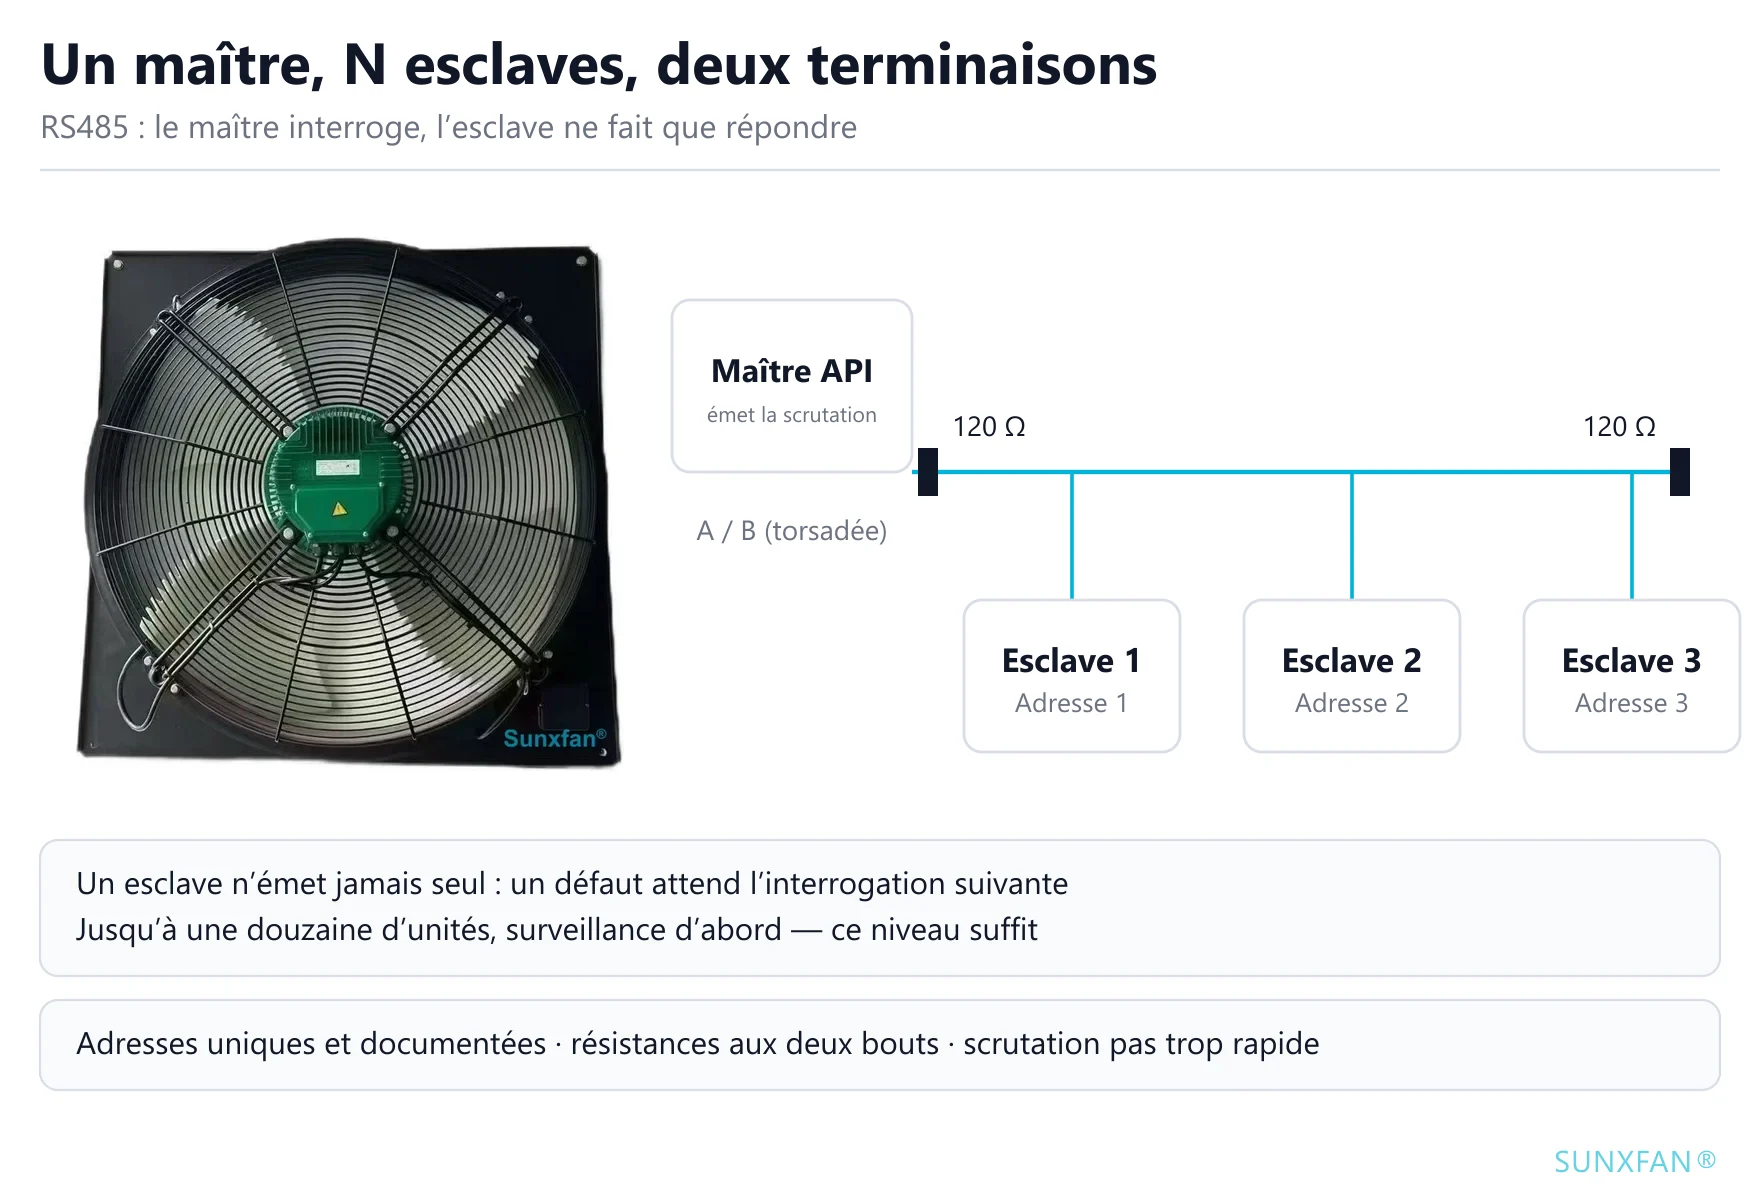
Paire torsadée RS485, un maître et plusieurs esclaves, et les esclaves ne répondent que si on les interroge. Typiquement 115.2 kbit/s, avec des adresses à attribuer à la main et des résistances de terminaison à monter. C’est le premier niveau qui rend possible la relecture des valeurs : à quelle vitesse il tourne, quel courant il appelle, s’il est en défaut.
Il faut le distinguer de LIN. Tous deux sont maître-esclave, mais LIN est unifilaire, lent et visé le coût au niveau de la puce, tandis que Modbus RTU est une paire torsadée différentielle, deux ordres de grandeur plus rapide et destiné aux armoires électriques et aux lignes de production. Quand un automaticien dit « le mettre sur le bus », il s’agit presque toujours du second.
CAN FD, c’est un autre modèle de responsabilité
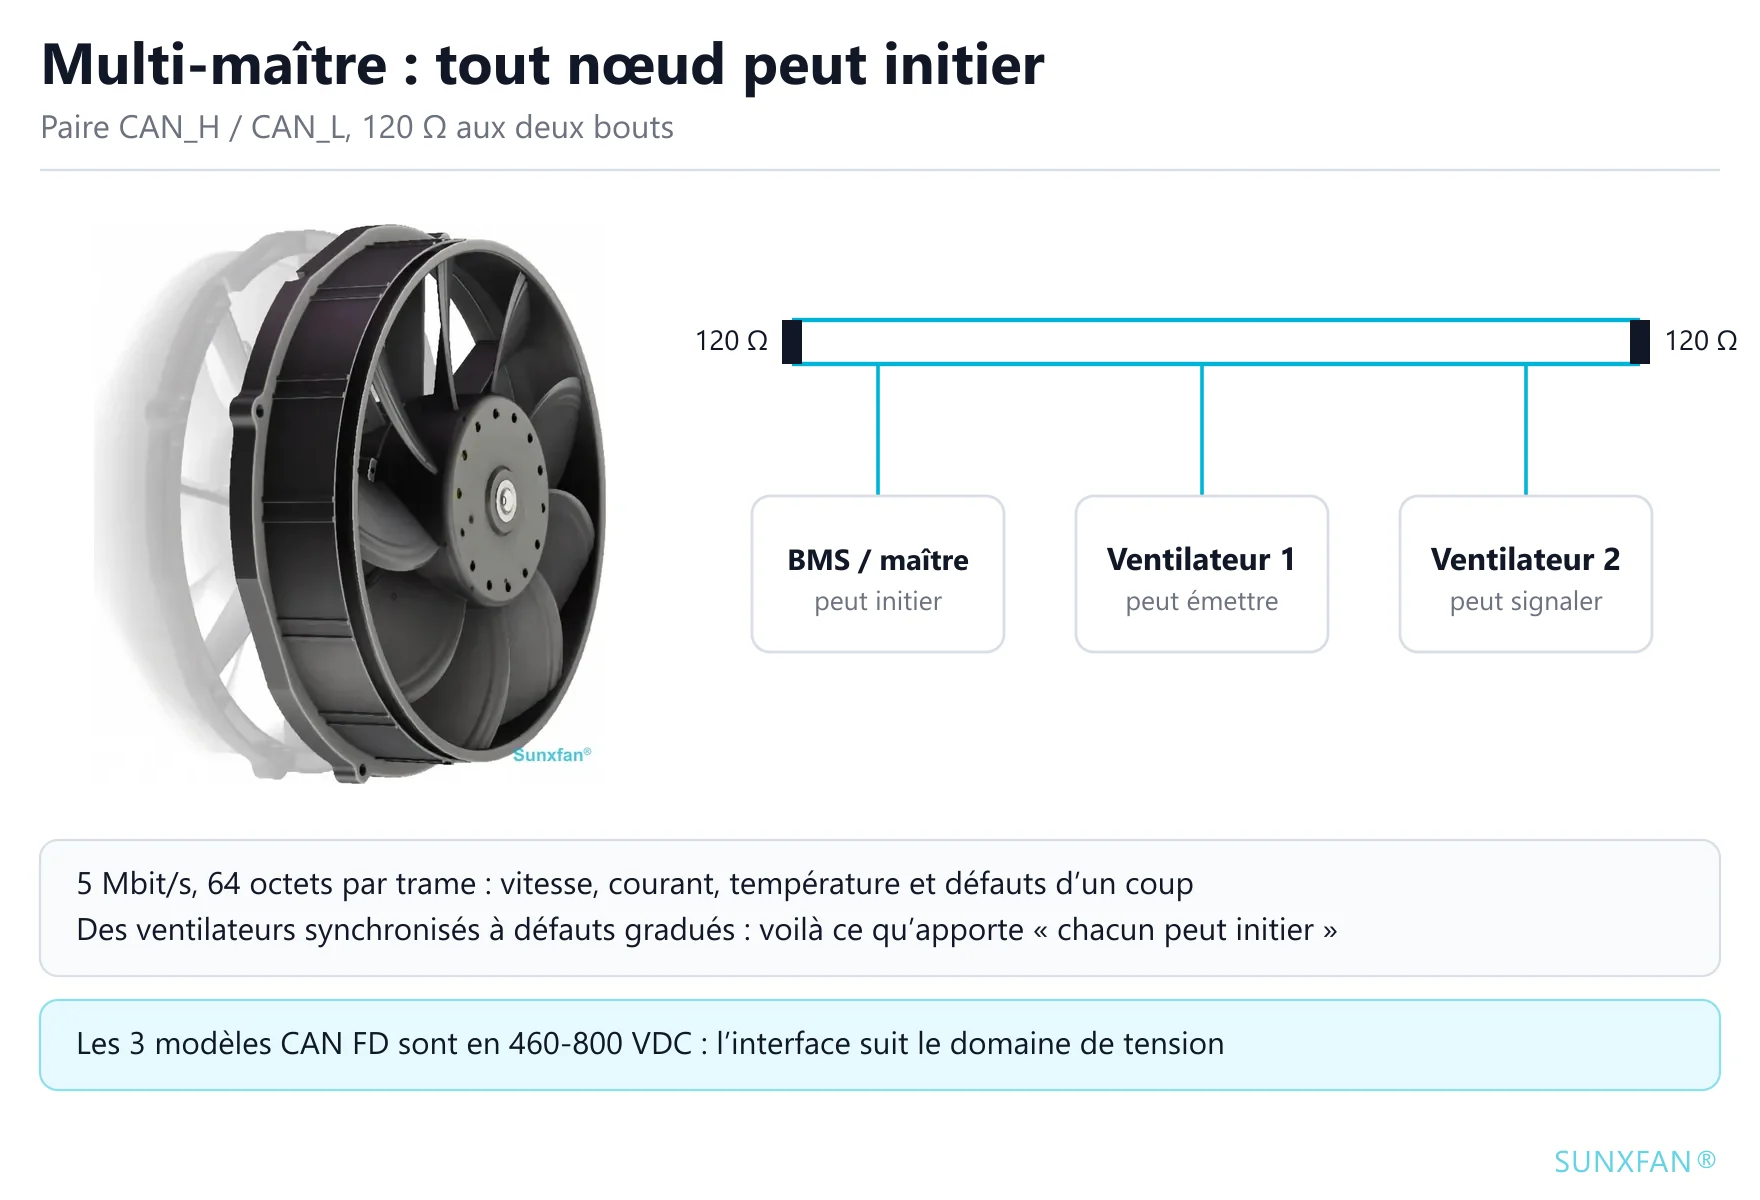
Ce n’est pas un Modbus plus rapide. Deux fils différentiels, arbitrage multi-maître, détection d’erreur et retransmission matérielles, une phase de données jusqu’à 5 Mbit/s et 64 octets par trame (le CAN classique s’arrête à 8). Tout nœud peut signaler spontanément, participer à l’arbitrage et constater qu’un pair a disparu. Ce n’est pas une capacité de communication supérieure : c’est une autre frontière de responsabilité — n’importe qui peut prendre la parole, personne n’attend d’être interrogé.
2. La vraie ligne de partage : ce ventilateur doit-il parler ?
Traduisez les six interfaces en modèles d’interaction, il n’en reste que quatre :
| Modèle d’interaction | Interface | Ce que l’on peut faire | Ce que l’on ne peut pas lire |
|---|---|---|---|
| Commande | 0-10V, PWM, vitesses fixes | Donner la vitesse ; FG renvoie une impulsion de vitesse | Courant, température, codes défaut, version de micrologiciel (la vitesse est disponible via FG) |
| Session (un fil) | LIN | Le maître demande trame par trame selon un calendrier, l’esclave répond | Signalement spontané ; nombre de nœuds limité par le calendrier |
| Session (paire torsadée) | Modbus RTU | Poser une question, obtenir une réponse, puis enchaîner | Signalement spontané — un esclave ne parle jamais le premier |
| Négociation | CAN FD | Chacun peut prendre la parole, diffuser, détecter les erreurs et voir un pair disparaître | — |
La vraie question n’a jamais été « quelle interface est la meilleure ». Ce sont ces deux-là :
- Avez-vous besoin de savoir ce que fait ce ventilateur, ou seulement qu’il tourne ? Cela fixe le besoin de bande passante.
- La décision finale de sécurité thermique se prend-elle dans le ventilateur ou dans le régulateur ? Cela fixe la frontière de responsabilité.
L’interface est la forme physique de cette frontière. Chaque « choix optimal » ci-dessous découle de ces deux réponses.
Une réserve à énoncer clairement : sur les modèles analogiques, la seule chose qui remonte est l’impulsion FG. Pour lire le courant, la température, les codes défaut ou la version de micrologiciel, il faut un modèle Modbus ou CAN FD. Ajouter un transformateur d’intensité ou une sonde de température d’armoire électrique sur un modèle purement analogique est une approche valable, mais c’est votre propre chaîne de mesure, pas une information fournie par le ventilateur.
3. Les six interfaces, une par une
0-10V : le moins de travail, le plus exposé à la résistance des câbles et à la plage
Le câblage d’abord. La disposition habituelle compte quatre fils : +10V, VSP, FG et GND. VSP est l’entrée de consigne de vitesse et accepte soit un niveau continu 0-10V, soit un rapport cyclique PWM ; FG est l’impulsion de retour de vitesse, elle circule en sens inverse des trois autres, si bien que le régulateur a besoin d’une voie de capture libre ; GND est la référence de signal et doit venir de la masse de signal du ventilateur.
Une fois câblé, deux pièges apparaissent.
La plage doit correspondre. 107 modèles de notre catalogue acceptent le 0-10V/PWM ; 24 autres sont en plage 0-5V et 25 en 0-6.5V. Aucun des deux groupes n’est une erreur de saisie : les 25 modèles 0-6.5V se regroupent par plateforme de commande — SF146 (12, répartis sur SF146A, SF146C et SF146D), les ventilateurs de gaine CF (7), SF133A (3), DG200D (2) et SF235A (1). C’est un étalonnage par plateforme, pas une coquille.
Branchez du 0-10V directement et la vitesse cesse de monter avant que la consigne atteigne la pleine échelle : un modèle 0-5V plafonne à 50%, un modèle 0-6.5V à 65%, et au-delà, plus de signal ne change rien. On lit cela comme « le ventilateur n’a pas de puissance » plutôt que « le câblage est faux », et le diagnostic part sur un sous-dimensionnement.
Pour que cela fonctionne, dans cet ordre :
- Limiter côté régulateur (préférable) : si la sortie analogique accepte une pleine échelle personnalisée, la régler sur 0-6.5V ; si elle n’offre que des plages fixes (0-5V / 0-10V), brider le plafond de sortie à 65% dans le programme. Pas de matériel en plus, linéarité préservée, au prix d’un peu de résolution.
- Diviser le signal (solution de repli) : une résistance série et une résistance de shunt ramènent 0-10V à 0-6.5V dans un rapport de 0.65 — par exemple 3.5 kΩ en série et 6.5 kΩ vers la masse. L’impédance de source au point de division monte de l’ordre de 2 kΩ, bien plus sensible au bruit sur les longues liaisons et en environnement électriquement perturbé ; à réserver aux cas où la plage du régulateur ne peut pas être changée, et à mesurer ensuite la courbe de vitesse obtenue.
- À ne pas faire : envoyer 10 V et laisser ainsi. S’il manque le bridage ou sa trace écrite, la personne suivante ouvre la sortie et la vitesse cesse de monter de nouveau.
Quelle que soit la voie choisie, lisez d’abord la tension d’entrée maximale absolue dans la fiche technique. Si elle indique que 0-10V est admis et que l’appareil est seulement étalonné en 0-6.5V, les deux premières options sont sûres. Si 6.5V est la limite supérieure, seule l’option 2 y reste.
Traitez les longues liaisons comme de l’analogique. Une entrée à haute impédance n’appelle aucun courant, mais plus le câble est long, plus elle capte de perturbations. Éloignez-la des câbles de puissance ; au-delà de quelques mètres, utilisez une paire torsadée blindée avec le blindage relié à une seule extrémité. La masse de référence doit venir de la masse de signal du ventilateur, pas de la masse de puissance de l’armoire électrique — la différence de potentiel entre les deux s’ajoute directement à la consigne.
Un avantage pratique : l’entrée étant à haute impédance, un potentiomètre de 10 kΩ et une alimentation auxiliaire de 10V donnent une commande manuelle continue, sans aucun régulateur. C’est le chemin le plus rapide en mise au point de prototype et en dépannage sur site. Si l’objectif est seulement de découper la variation continue en quelques paliers fixes, cela relève du côté régulateur, pas du ventilateur.
PWM : meilleure immunité, au prix de bandes mortes aux deux extrémités
La plage PWM utilisable n’est généralement pas 0-100% de rapport cyclique. Les deux extrémités sont normalement réservées comme bandes mortes, 10-90% étant fréquent, et à l’intérieur d’une bande morte le ventilateur n’est pas « très lent » mais arrêté ou à pleine vitesse — la définition varie selon le modèle. Consultez la fiche technique du modèle précis ; n’extrapolez pas depuis l’expérience.
La fenêtre de fréquence fonctionne de la même façon. La fréquence PWM produite par votre régulateur doit tomber dans la plage donnée par la fiche technique du ventilateur, sinon le filtre interne interprète mal le rapport cyclique et la vitesse dérive quand la fréquence change.
Le PWM est une commande descendante unidirectionnelle. Certains fabricants renvoient une information de défaut en tirant le même fil vers le bas, mais cela demande une conception dédiée côté ventilateur et nos modèles analogiques ne l’offrent pas. Si vous avez besoin de diagnostic, passez par un bus ou ajoutez votre propre mesure.
Vitesses fixes : quand quelques paliers de débit suffisent, c’est l’optimum
Centrales d’air neuf, déshumidificateurs, simple circulation en armoire électrique — le débit n’a jamais besoin que de petit, moyen ou grand. Y aller en variation continue coûte une sortie analogique sur le régulateur, une séance d’étalonnage et un schéma de câblage supplémentaire, et achète un réglage continu que personne n’utilise.
Nous proposons 3 vitesses sur 55 modèles et 4 vitesses sur 26. Le câblage se limite à quelques entrées numériques, et le coût est explicite : pas de transition douce entre paliers, et un saut de vitesse audible à chaque commutation.
LIN : à considérer seulement quand le faisceau automobile existe déjà
Si votre projet est un faisceau de véhicule dès le départ, ou si l’OEM a déjà mis grilles, sièges et pompes sur LIN, ce sont d’autres conditions préalables. Alors trois points comptent :
- Il faut quelqu’un pour être maître. LIN n’a pas de multi-maître, le calendrier doit être émis par le nœud maître, et si le maître ne l’implémente pas, le bus est mort.
- La capacité de diagnostic est limitée. Vitesse, température et codes défaut sont lisibles, mais le débit rend le rafraîchissement lent et impropre à un verrouillage au niveau milliseconde.
- Le comportement en cas de défaillance doit être écrit dans le protocole. Qu’une perte de communication déclenche un mode de protection ou maintienne l’état courant se définit entre l’OEM et le fournisseur, pas par la spécification LIN — exactement comme une perte de signal 0-10V, cela se confirme point par point.
L’équipement industriel ne le choisit pas, pour la raison donnée en première partie : Modbus RTU convient mieux au même niveau de coût. Si vous avez réellement besoin de LIN, traitez-le comme un projet spécifique plutôt que de le chercher dans un catalogue standard.
Modbus RTU : le premier échelon qui sait relire les valeurs
Si l’exigence est « montrez-moi sur l’IHM à quelle vitesse tourne ce ventilateur et s’il a une alarme », Modbus RTU est le meilleur rapport qualité-prix. 24 modèles du catalogue le prennent en charge, concentrés sur les ventilateurs axiaux EC de la série AS (comme l’AS910A-E150A3-01, 380-480 VAC, 25,000 m³/h, 1800 W) et sur les séries BC à réaction (comme le BC250A-E092D3-02, 230 VAC, 1420 m³/h, 160 W).
Trois essentiels : les adresses doivent être uniques et documentées, les résistances de terminaison doivent être montées aux deux extrémités du bus, et l’intervalle d’interrogation ne doit pas être trop court — les esclaves ne font que répondre, donc plus le maître est impatient, moins il reste de temps pour chacun des autres esclaves. Jusqu’à une douzaine d’unités, surveillance d’abord, pas de verrouillage milliseconde : cela suffit.
La limite mérite d’être dite aussi : un esclave ne signale jamais de lui-même. Un défaut n’est découvert qu’à l’interrogation suivante. Si la sécurité thermique exige « si le ventilateur s’arrête, il faut le savoir immédiatement », alors l’intervalle d’interrogation Modbus est votre délai de détection.
CAN FD : conçu pour la coordination de plusieurs ventilateurs et les défauts gradués
Seuls 3 modèles du catalogue le prennent en charge, tous sur la plateforme haute tension 460-800 VDC : AG200A-D092BA-01, AG305A-D092BA-Y1 et AG400A-D092BA-02, tous dans la série axiale 800VDC. Ce n’est pas une coïncidence ; c’est ce qui arrive quand l’interface suit le domaine de tension.
Dans un domaine haute tension, un ventilateur de classe kW n’est plus un accessoire de ventilation mais un actionneur principal de la boucle de gestion thermique, en concurrence avec compresseurs, pompes et vannes pour la capacité de refroidissement. Ce que demande cette situation n’est pas une communication plus rapide, mais trois capacités que seul un bus procure : la coordination multi-nœuds, les défauts gradués (sous-tension, surchauffe et rotor bloqué associés au déclassement, au mode dégradé ou à l’arrêt), et le verrouillage sur le même réseau que les autres équipements haute tension.
La prise en charge CAN FD n’est pas gratuite : terminaison 120 Ω, limites de longueur de dérivations et plage de mode commun compatible doivent être conçues au niveau système, pas ajoutées en mise en service.
4. Comment les interfaces se répartissent sur nos 121 modèles
Un conseil de choix qui ne retombe jamais sur votre propre catalogue reste de la culture générale. Voici le décompte sur les 121 modèles de ce site (données 2026-11) :
| Interface de commande de vitesse | Modèles | Part |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| Vitesses fixes 3 | 55 | 45% |
| Vitesses fixes 4 | 26 | 21% |
| Analogique 0-6.5V | 25 | 21% |
| Modbus RTU (RS485) | 24 | 20% |
| Analogique 0-5V | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
95 autres modèles (79%) offrent deux interfaces ou plus à la fois, autrement dit le choix n’est souvent pas exclusif mais deux voies sur le même ventilateur. Le CF160-2000CFM-01, par exemple, prend en charge à la fois le 0-10V/PWM, les 4 vitesses fixes et Modbus RTU : vous pouvez démarrer une ligne en analogique et ajouter le bus plus tard pour la surveillance à distance.
Par type de moteur, les 121 modèles se répartissent en 93 EC, 21 DC et 7 AC. La commande analogique est standard sur les modèles EC et DC ; les modèles AC sont surtout à vitesse fixe et n’ont besoin d’aucune interface de commande de vitesse. Parcourez la gamme par catégorie : ventilateurs axiaux, centrifuges à réaction, ventilateurs rack.
5. Cinq scénarios et le choix à faire
| Scénario | Recommandé | Pourquoi | Coût d’un mauvais choix |
|---|---|---|---|
| Un ventilateur et un seul bouton de vitesse | 0-10V | Entrée haute impédance, un potentiomètre, aucun régulateur | Modbus revient à payer câblage, adresses et configuration pour relire des valeurs dont personne n’a besoin |
| Deux ou trois ventilateurs, l’API a déjà des sorties analogiques | 0-10V ou PWM | Moins de câblage, mise en service plus rapide | Commencer par un bus oblige à traiter adresses, terminaison et intervalles d’interrogation |
| API ou IHM présent, vitesse et alarmes demandées | Modbus RTU | Le niveau le plus bas qui relit les valeurs, 24 modèles disponibles | En 0-10V seul, les défauts se déduisent de la température d’armoire électrique et la détection passe de minutes à heures |
| Plusieurs ventilateurs en parallèle, synchronisés, défauts gradués | CAN FD | Arbitrage multi-maître, signalement spontané, trames de 64 octets | Avec l’interrogation Modbus, le délai de détection égale l’intervalle d’interrogation ; pas d’arbitrage, donc les collisions exigent des reprises logicielles |
| Une plateforme au-dessus de 400 VDC | CAN FD | La forme par défaut à cette tension, sur le même réseau que le BMS et la surveillance d’isolement | Construire la liaison en câblage discret : mode commun, dv/dt, CEM et validation du faisceau deviennent votre problème |
| Besoin seulement de petit, moyen ou grand débit | Vitesses fixes 3 ou 4 | Pas d’étalonnage, pas de module analogique, une erreur de câblage n’endommage pas le ventilateur | La variation continue coûte une sortie analogique et une séance d’étalonnage |
| Faisceau de véhicule, l’OEM standardise sur LIN | Une pièce spécifique | La condition préalable est un maître existant et un besoin de diagnostic modéré | Chercher LIN dans un catalogue standard fait perdre du temps de planning |
La ligne haute tension mérite sa propre section : les alimentations d’armoire électrique 48 VDC et 800 VDC sont deux architectures différentes, et l’interface du ventilateur bifurque avec elles. Cette bifurcation est détaillée dans le guide de choix de ventilateur pour armoire télécom 48VDC vs 800VDC.
6. Trois questions, posées dans l’ordre
Première : ce ventilateur doit-il parler ? Si vous avez besoin de la vitesse, du courant, de la température ou des codes défaut, passez à la deuxième question. Si vous n’avez qu’une consigne à envoyer, 0-10V ou PWM — arrêtez-vous là, inutile de monter plus haut.
Deuxième : combien de ventilateurs sur le bus, et doivent-ils se coordonner ? Un à trois, surveillance d’abord : Modbus RTU. Plusieurs qui doivent rester synchronisés, graduer des défauts ou se verrouiller avec d’autres équipements : passez à la troisième.
Troisième : quel domaine de tension ? Au-dessus de 400 VDC, CAN FD — la forme par défaut sur les plateformes haute tension et le seul choix qui satisfasse à la fois la coordination et les défauts gradués.
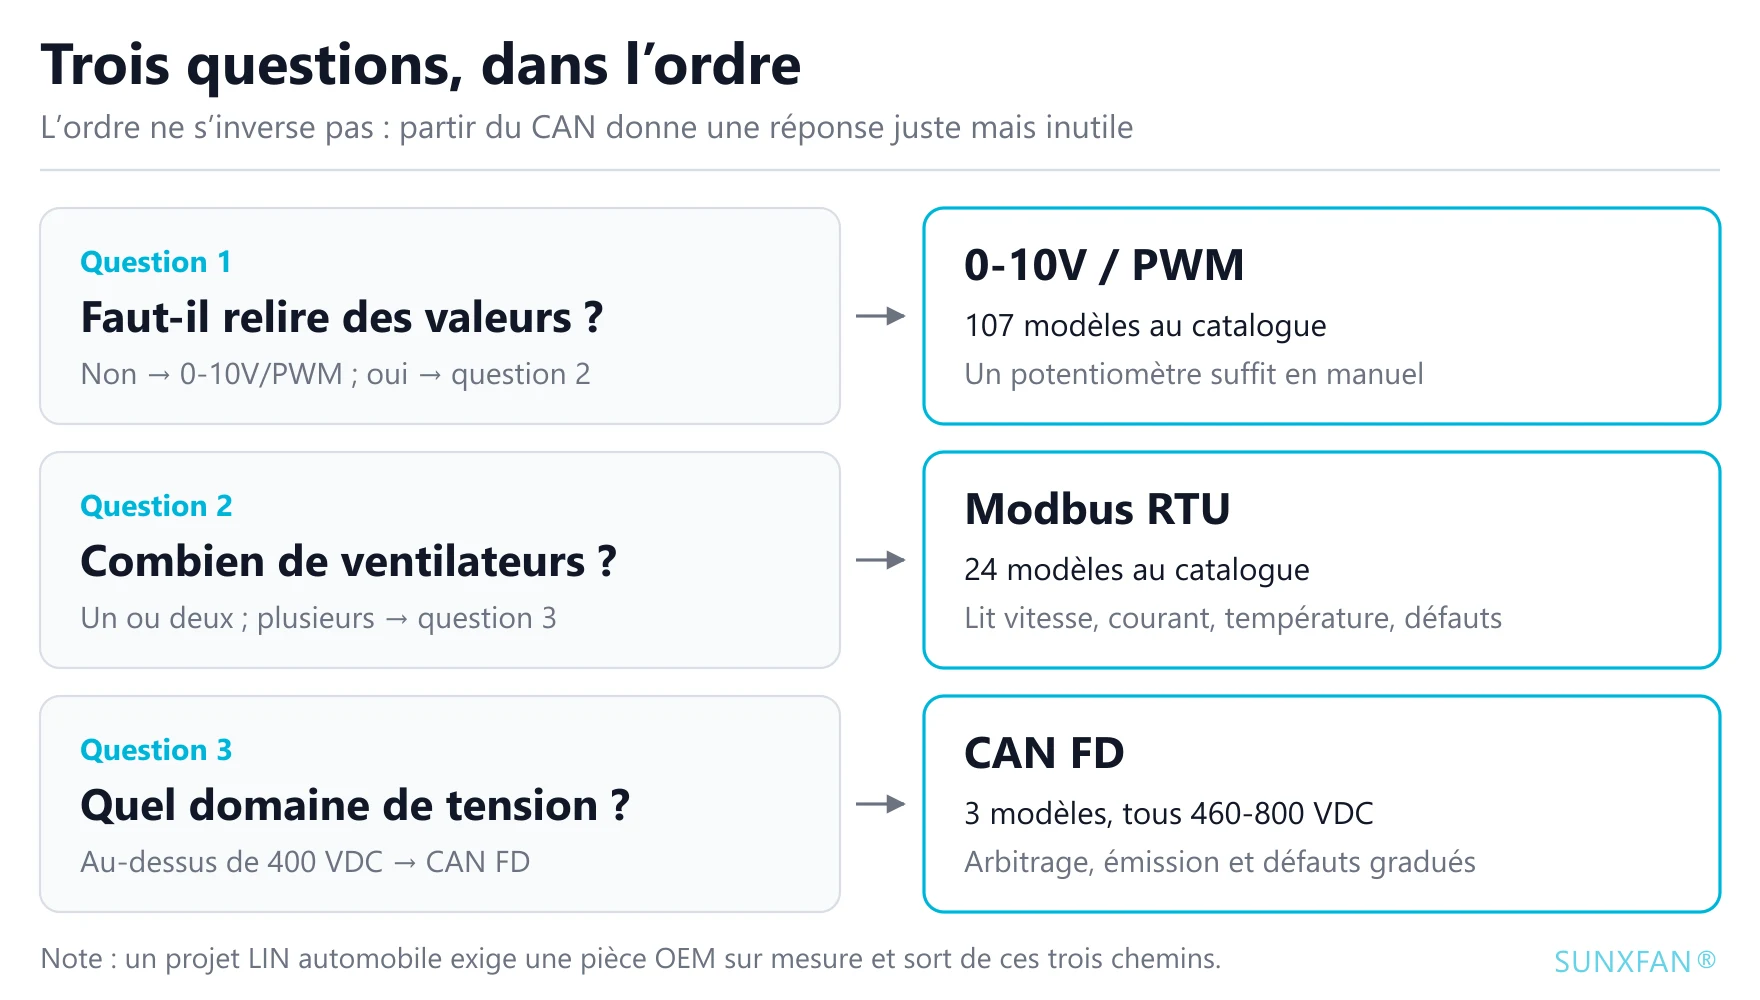
L’ordre ne peut pas être inversé. Partez de « peut-on faire du CAN ? » et vous arrivez à « le CAN est le meilleur », une conclusion à la fois correcte et inutile.
Un détail d’ingénierie que l’on oublie
Quelle que soit l’interface retenue, le comportement du ventilateur en cas de perte de signal doit être confirmé modèle par modèle et inscrit au contrat technique. Les trois comportements courants sont : tourner à pleine vitesse (protéger la source de chaleur d’abord), maintenir la vitesse courante, et s’arrêter. En sécurité thermique, ce sont trois appareils complètement différents, et « en général il part à pleine vitesse » n’est pas une hypothèse sûre — le comportement peut différer d’un modèle à l’autre et d’une version de micrologiciel à l’autre, donc cette information doit venir de la fiche technique ou du bureau d’études, jamais de l’habitude.
Pour LIN, même histoire : l’action de protection après une perte de communication est convenue entre l’OEM et le fournisseur, et ne figure pas dans la spécification.
En résumé
Il n’y a pas de meilleure interface de commande de vitesse, seulement une interface qui correspond à ce que ce ventilateur doit savoir. 0-10V, PWM et vitesses fixes sont des commandes ; LIN et Modbus sont des sessions ; CAN FD est une négociation. Ils occupent des niveaux différents, donc la question du remplacement de l’un par l’autre ne se pose pas. Répondez d’abord à « doit-il parler » et à « qui prend la décision de sécurité thermique », et l’interface découle des réponses.
Si vous devez faire confirmer la plage de commande, la fenêtre de fréquence PWM ou le comportement en cas de perte de signal d’un modèle précis, envoyez-nous le modèle du ventilateur et celui du régulateur : nous étudierons le câblage et les paramètres avec vous.