Quindici anni fa lo schema elettrico prevedeva un solo filo di segnale per il controllo di velocità: il controllore generava un livello 0-10V o un duty cycle PWM, il segnale entrava nel connettore del ventilatore, 10% significava fermo, 90% significava massimo, e tutto quello che stava in mezzo era lineare. Oggi si apre il fascicolo elettrico di un nuovo progetto e quello stesso filo è diventato a volte un doppino Modbus, a volte una coppia differenziale CAN — mentre su moltissime macchine ancora in produzione non è cambiato affatto.
A chi disegna lo schema viene quindi chiesto: che cosa deve essere questo filo, oggi?
La risposta di repertorio è «0-10V costa poco, Modbus è universale, CAN è avanzato». Dieci anni fa era in gran parte corretta, oggi non basta più, perché mette sulla stessa scala quattro cose di livello diverso.
La risposta breve
- Un ventilatore, o due o tre, e basta impostare la velocità: 0-10V o PWM, quello che il controllore sa erogare.
- C’è un PLC e servono indietro velocità, corrente, temperatura e codici di guasto: Modbus RTU su RS485.
- Più ventilatori devono restare sincronizzati, i guasti vanno graduati, oppure la piattaforma supera 400 VDC: CAN FD.
- Progetti automotive su LIN: non disponibile come parte standard, è un custom OEM.
Tutto il resto, e il costo di ogni scelta, è qui sotto.
1. Sei interfacce, quattro livelli
Le discussioni su questo punto raramente si chiudono, di solito perché si trattano un livello di tensione e una rete come oggetti dello stesso tipo. Conviene partire da dove sta davvero ciascuna interfaccia.
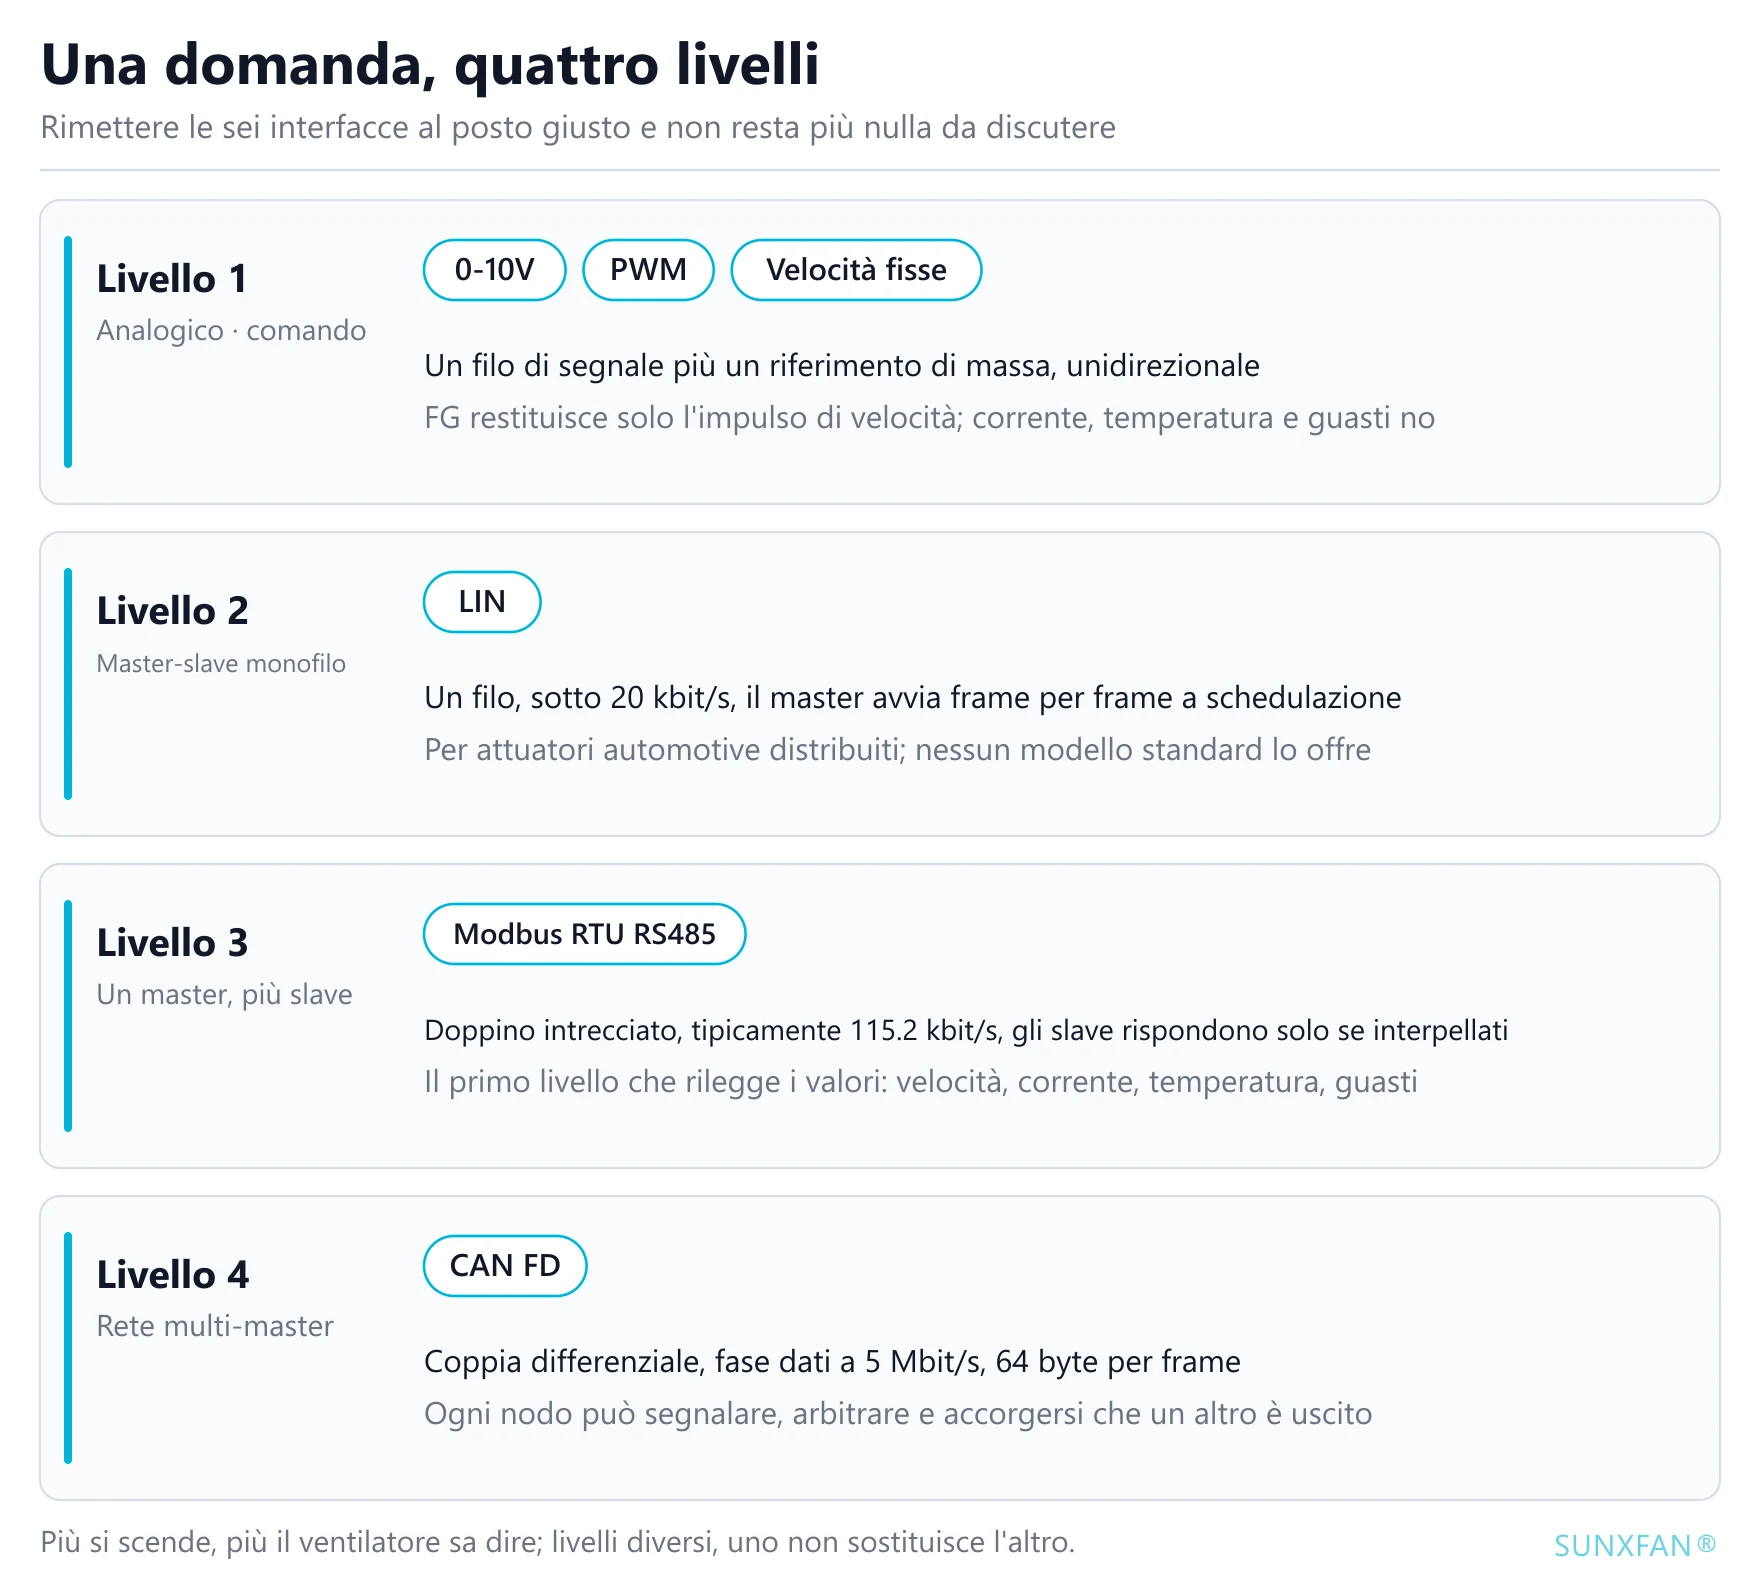
0-10V è una tensione
Nessun indirizzo, nessuna intestazione di frame, nessun checksum. L’intero «protocollo» lato ventilatore è un partitore resistivo e un campionamento A/D, che trasporta uno scalare: quanto veloce, adesso. Un filo interrotto legge 0 V, che è un comando di arresto — la modalità di guasto da gestire in anticipo.
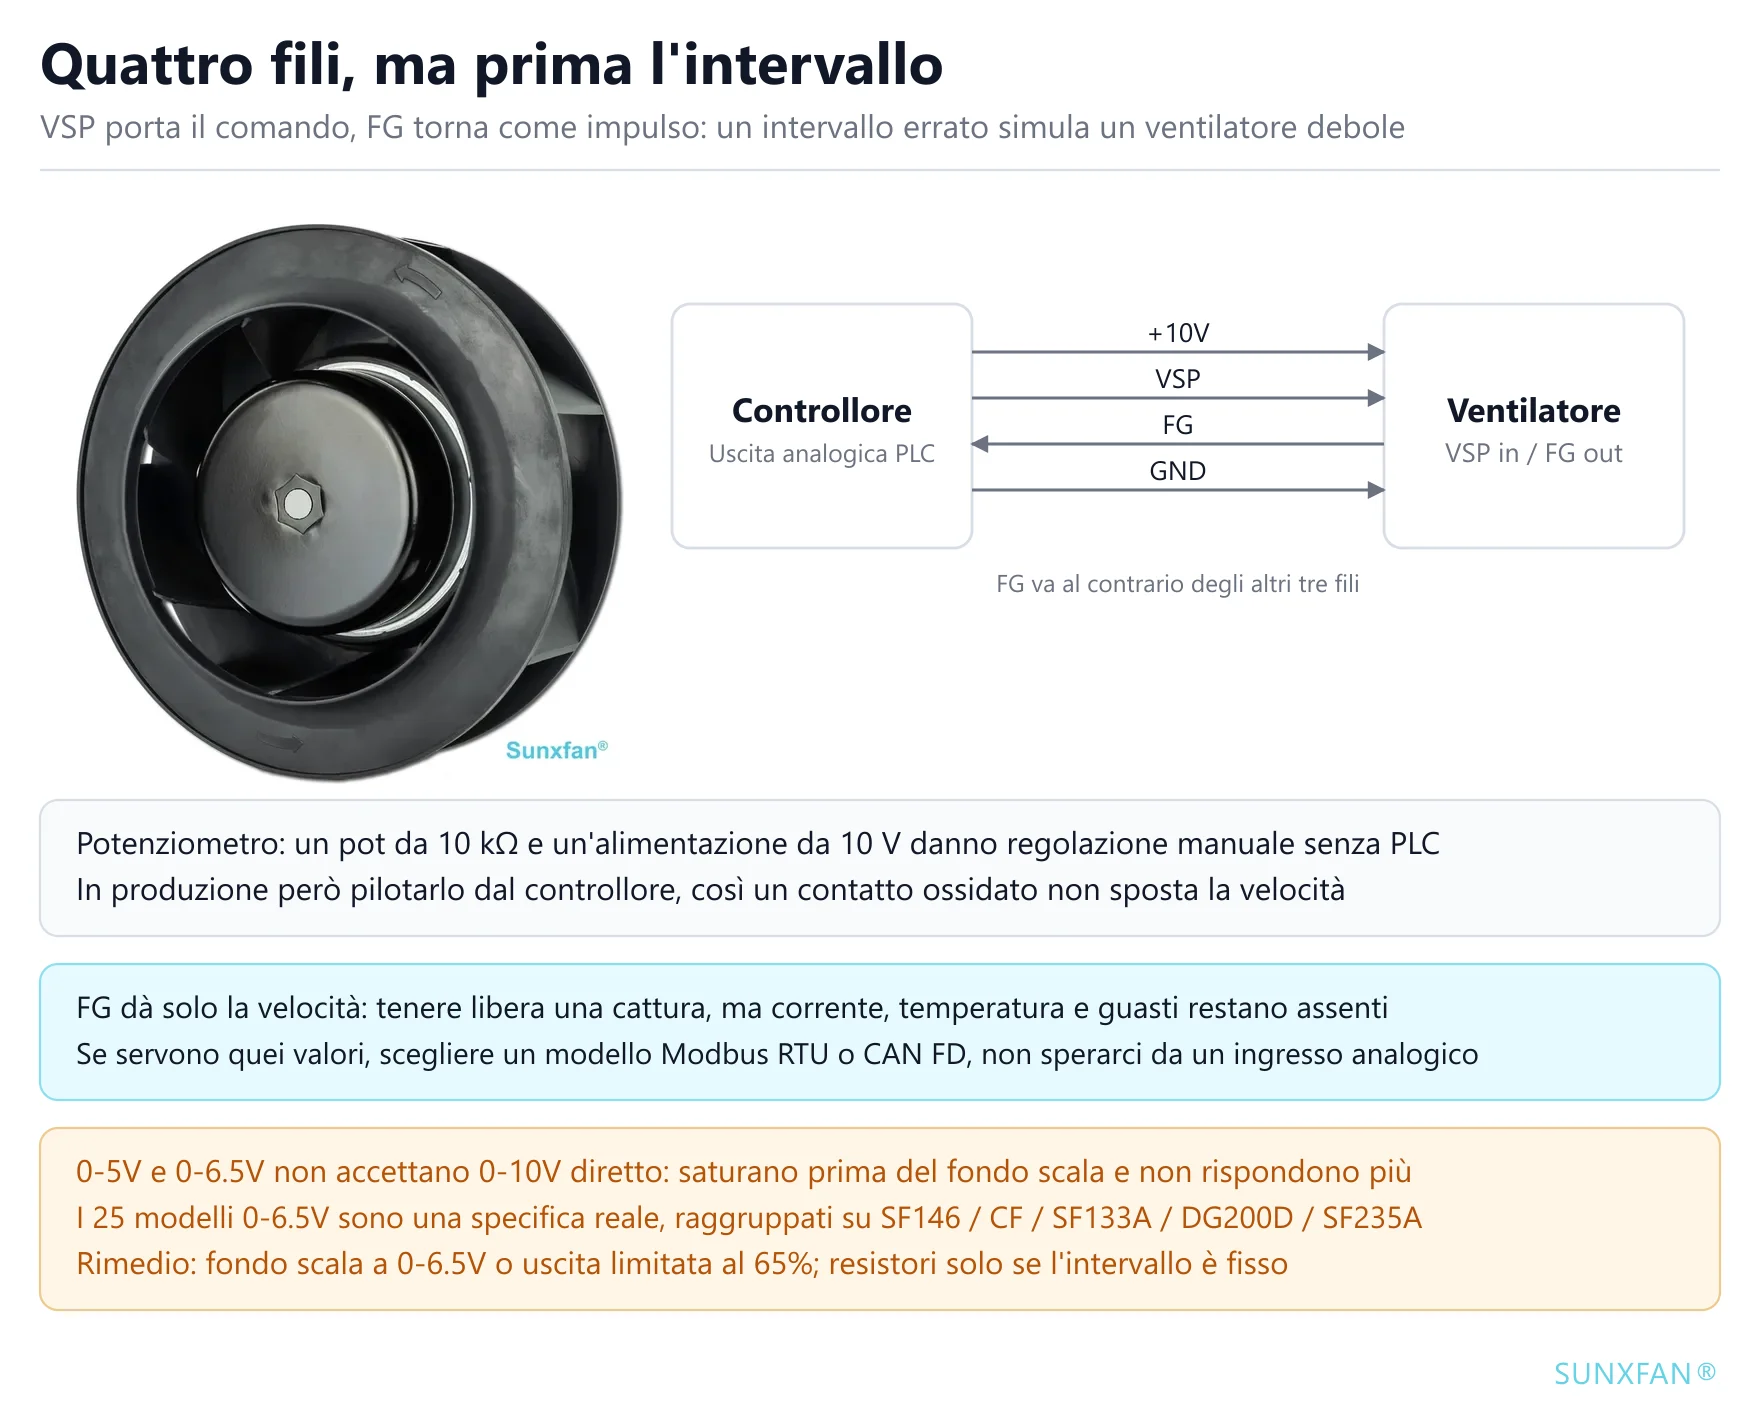
L’unica cosa che torna indietro è FG: un treno di impulsi di velocità, un numero fisso di onde quadre per giro, che il controllore converte in velocità reale con una funzione di cattura sull’ingresso. Dà la velocità. Non può dare corrente, temperatura o codici di guasto.
PWM è un duty cycle
Resta uno scalare, con l’ampiezza codificata come rapporto temporale. Il vantaggio è l’immunità: un disturbo cambia molto più facilmente un livello di tensione che la frazione di periodo passata a livello alto, quindi le tratte lunghe sono più tolleranti che con 0-10V. Il prezzo è un riferimento di frequenza — controllore e ventilatore devono concordare la finestra di frequenza, altrimenti la lettura va alla deriva.
Le velocità fisse non sono l’opzione economica, sono quella senza taratura
Nel nostro catalogo 55 modelli offrono 3 velocità e 26 ne offrono 4. In sostanza sono una manciata di duty cycle preimpostati, selezionati da ingressi digitali o da pochi livelli discreti. Su una UTA che deve fare solo bassa, media o alta, le velocità fisse richiedono meno lavoro della regolazione continua: nessuna taratura, nessun modulo di uscita analogica nel PLC, e un errore di cablaggio non distrugge il ventilatore.
LIN è un bus automotive master-slave a filo singolo
Le prime tre sono analogiche. La storia dei bus comincia con LIN — Local Interconnect Network, uno schema a basso costo pensato apposta per i piccoli attuatori distribuiti nei veicoli. Nasce dallo stesso bisogno di CAN, con un’intenzione completamente diversa.
Quattro cose lo definiscono:
- Un filo di segnale più la massa, logica a 12 V, massimo 20 kbit/s — due ordini di grandezza sotto CAN.
- Rigorosamente master-slave: un nodo master avvia frame per frame secondo una schedulazione predefinita, e gli slave possono solo rispondere. Non c’è arbitraggio, né la possibilità che due nodi si contendano il filo.
- Frame fisso: break, campo di sincronismo, identificatore protetto, 1-8 byte di dati, checksum. La specifica parla di norma di massimo 16 slave; la pratica ingegneristica si tiene a 12 o meno.
- Costo molto basso: i circuiti integrati di controllo motore moderni integrano spesso il transceiver LIN, quindi il costo marginale rispetto a un progetto puramente analogico è un filo e un canale sul lato master.
Se valga la pena usarlo dipende da due precondizioni: la legge di controllo è già passata dentro al ventilatore (ci si parla solo se il ventilatore ha qualcosa da calcolare), e il veicolo ha bisogno dei dati di livello ventilatore per diagnostica e calibrazione. Con entrambe vere, LIN ripaga. Con una sola, l’analogico costa meno.
Perché non offriamo alcun modello LIN. Sulle macchine industriali il bus è già di proprietà del PLC o di un gateway, i ventilatori sono tipicamente da uno a pochi, e nulla impone che stiano su un cablaggio automotive interrogato secondo una schedulazione. Allo stesso livello di costo, Modbus RTU offre una velocità di trasmissione più alta, strumenti di configurazione maturi e un ecosistema di diagnostica già esistente. Dei 121 modelli a catalogo, quelli che supportano LIN sono zero. L’interfaccia segue l’architettura del sistema che si sta costruendo, non lo slogan di un settore.
Modbus RTU è un bus mono-master multi-slave
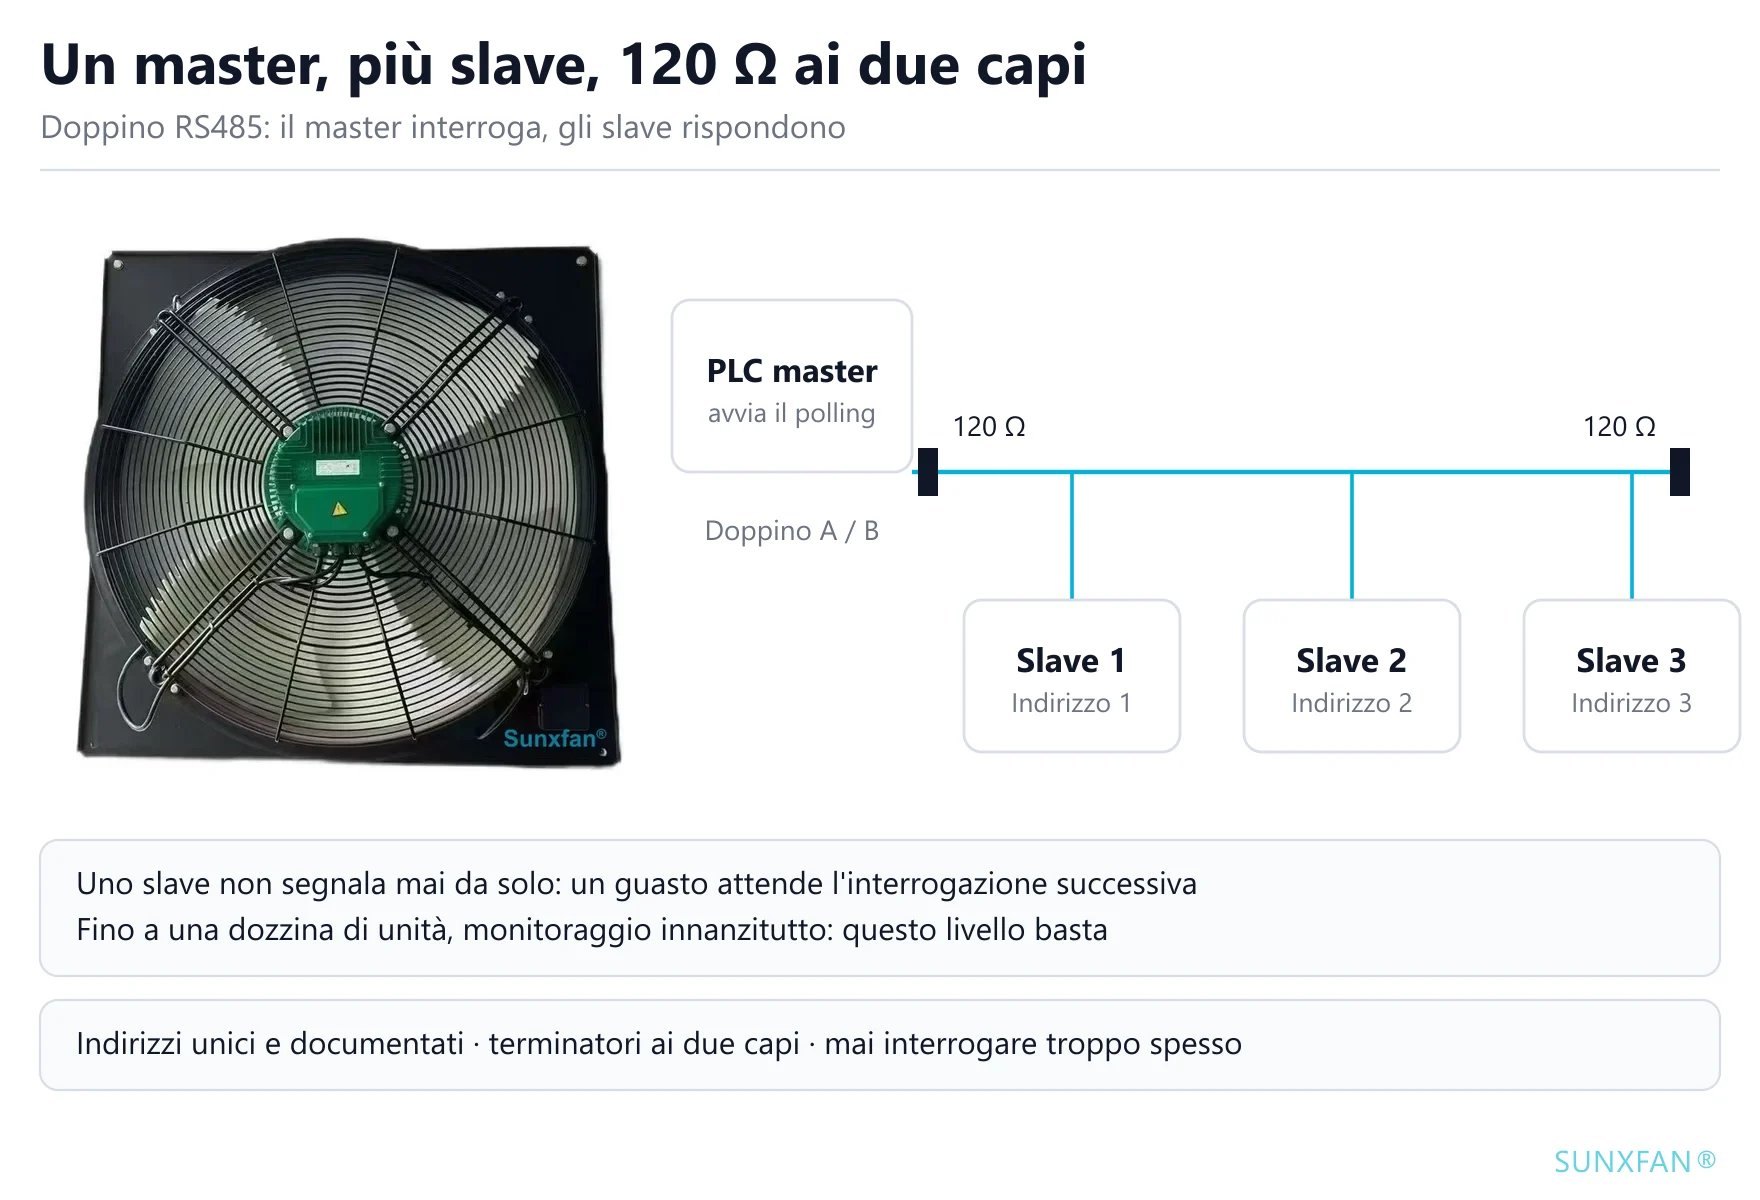
Doppino intrecciato RS485, un master e più slave, e gli slave rispondono solo se interpellati. Tipicamente 115.2 kbit/s, con indirizzi da assegnare a mano e resistenze di terminazione da montare. È il primo livello che rende possibile «rileggere il valore»: quanto sta girando, quanta corrente assorbe, se ha un guasto.
Vale la pena separarlo da LIN. Entrambi sono master-slave, ma LIN è a filo singolo, lento e puntato al costo a livello di chip, mentre Modbus RTU è doppino intrecciato differenziale, due ordini di grandezza più veloce e puntato a quadri elettrici e linee di produzione. Quello che gli ingegneri industriali intendono con «metterlo sul bus» è quasi sempre quest’ultimo.
CAN FD è un altro modello di responsabilità
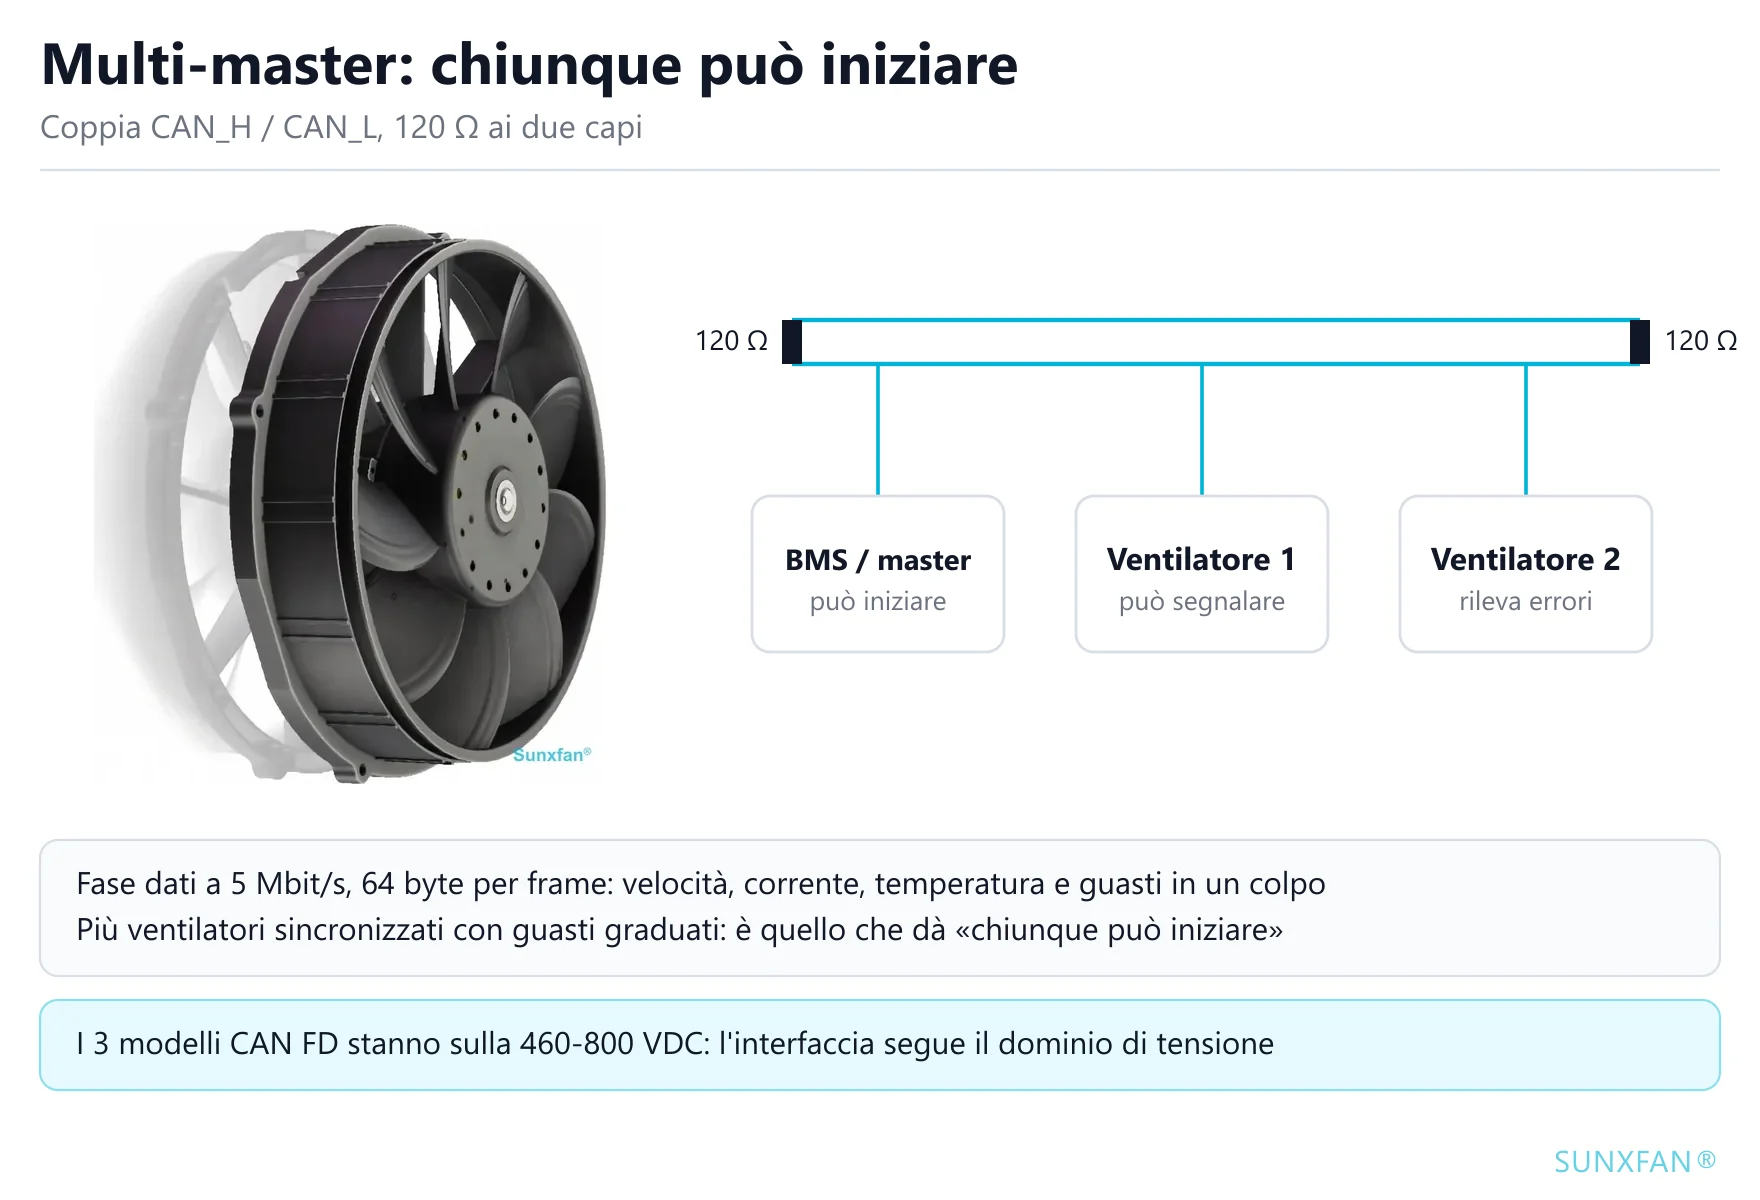
Non è un Modbus più veloce. Differenziale a due fili, arbitraggio multi-master, rilevamento hardware degli errori e ritrasmissione, fase dati fino a 5 Mbit/s e 64 byte per frame (CAN Classico si ferma a 8). Qualsiasi nodo può trasmettere spontaneamente, partecipare all’arbitraggio e accorgersi che un altro nodo è uscito. Non è maggiore capacità di comunicazione: è un confine di responsabilità diverso — chiunque può iniziare, e nessuno aspetta di essere interpellato.
2. Il vero spartiacque: questo ventilatore deve parlare?
Ridotte le sei interfacce a modelli di interazione, restano soltanto quattro:
| Modello di interazione | Interfaccia | Che cosa si può fare | Che cosa non si può leggere |
|---|---|---|---|
| Comando | 0-10V, PWM, velocità fisse | Dire quanto veloce; FG restituisce un impulso di velocità | Corrente, temperatura, codici di guasto, versione firmware (la velocità è disponibile via FG) |
| Sessione (filo singolo) | LIN | Il master chiede frame per frame secondo la schedulazione, lo slave risponde | Segnalazione spontanea; numero di nodi limitato dalla schedulazione |
| Sessione (doppino) | Modbus RTU | Una domanda, una risposta, con possibilità di approfondire | Segnalazione spontanea — uno slave non parla mai per primo |
| Negoziazione | CAN FD | Chiunque può iniziare, trasmettere in broadcast, rilevare errori e accorgersi che un nodo è uscito | — |
La domanda vera non è mai stata «quale interfaccia è migliore». Sono queste due:
- Bisogna sapere che cosa sta facendo questo ventilatore, o solo che sta girando? Questo fissa il requisito di banda.
- La decisione finale di sicurezza termica sta dentro al ventilatore o dentro al controllore? Questo fissa il confine di responsabilità.
L’interfaccia è la forma fisica di quel confine. Ogni «scelta ottimale» qui sotto deriva da quelle due risposte.
Un’avvertenza da dire chiaramente: sui modelli analogici l’unica cosa che torna indietro è l’impulso di velocità FG. Per leggere corrente, temperatura, codici di guasto o versione firmware serve un modello con Modbus o CAN FD. Applicare una pinza amperometrica o una sonda di temperatura del quadro a un modello puramente analogico è un approccio valido, ma è la propria catena di misura, non qualcosa che il ventilatore fornisce.
3. Le sei interfacce, una per una
0-10V: meno lavoro, più esposto alla resistenza dei cavi e all’intervallo
Prima il cablaggio. La disposizione usuale è a quattro conduttori: +10V, VSP, FG e GND. VSP è l’ingresso del comando di velocità e accetta sia un livello 0-10V DC sia un duty cycle PWM; FG è l’impulso di retroazione di velocità, che va in direzione opposta agli altri tre, quindi il controllore ha bisogno di un canale di cattura libero; GND è il riferimento di segnale e deve venire dalla massa di segnale del ventilatore.
Fatto il cablaggio, emergono due insidie.
L’intervallo deve corrispondere. 107 modelli a catalogo supportano 0-10V/PWM; altri 24 sono in intervallo 0-5V e 25 in 0-6.5V. Nessuno dei due gruppi è un errore di inserimento: i 25 modelli 0-6.5V si raggruppano per piattaforma di controllo — SF146 (12, tra SF146A, SF146C e SF146D), i ventilatori da condotta CF (7), SF133A (3), DG200D (2) e SF235A (1). È una taratura per piattaforma, non un refuso.
Collegando 0-10V direttamente, la velocità smette di salire prima che il comando arrivi a fondo scala: un modello 0-5V si ferma al 50%, un modello 0-6.5V al 65%, e oltre quel punto più segnale non cambia niente. Si legge come «il ventilatore non ha potenza» invece che «il cablaggio è sbagliato», e viene diagnosticato come una selezione sottodimensionata.
Per farlo funzionare, in quest’ordine:
- Limitare nel controllore (preferito): se l’uscita analogica supporta un fondo scala personalizzato, impostarlo a 0-6.5V; se offre solo intervalli fissi (0-5V / 0-10V), limitare il tetto di uscita al 65% nel programma. Nessun hardware aggiuntivo, linearità conservata, al prezzo di un po’ di risoluzione.
- Dividere il segnale (ripiego): un resistore in serie e uno in parallelo scalano 0-10V a 0-6.5V con rapporto 0.65 — per esempio 3.5 kΩ in serie e 6.5 kΩ verso massa. L’impedenza di sorgente al nodo del partitore sale nell’ordine di 2 kΩ, molto più esposta a captare disturbi sulle tratte lunghe e in ambienti elettricamente rumorosi; va usata solo dove l’intervallo del controllore non è modificabile, misurando poi la curva di velocità risultante.
- Da non fare: dare 10 V in ingresso e lasciar stare. Se manca il limitatore o la sua registrazione, la persona successiva apre l’uscita e la velocità smette di nuovo di salire.
Qualunque strada si scelga, leggere prima la tensione massima assoluta in ingresso sul datasheet. Se dice che 0-10V è ammesso e l’unità è soltanto tarata a 0-6.5V, le prime due opzioni sono entrambe sicure. Se 6.5V è già il limite superiore, solo l’opzione 2 resta dentro.
Trattare le tratte lunghe come analogiche. Un ingresso ad alta impedenza non assorbe corrente, ma più il cavo è lungo più disturbo accoppia. Va tenuto lontano dai cavi di potenza; oltre qualche metro usare doppino intrecciato schermato con la schermatura messa a terra da un solo lato. La massa di riferimento deve venire dalla massa di segnale del ventilatore, non dalla massa di potenza del quadro — la differenza di potenziale tra le due si somma direttamente al comando.
Un vantaggio pratico: poiché l’ingresso è ad alta impedenza, un potenziometro da 10 kΩ e un’alimentazione ausiliaria da 10 V danno una regolazione manuale continua della velocità senza alcun controllore. È la strada più rapida durante la messa a punto del prototipo e nella ricerca guasti in campo. Se l’obiettivo è soltanto spezzare la regolazione continua in pochi gradini fissi, quel lavoro spetta al lato controllore, non al ventilatore.
PWM: migliore immunità, al prezzo di zone morte a entrambi gli estremi
L’intervallo PWM utilizzabile di solito non è 0-100% di duty cycle. I due estremi sono di norma riservati a zone morte, 10-90% è il caso comune, e dentro una zona morta il ventilatore non è «molto lento» ma fermo o al massimo — la definizione varia da modello a modello. Va verificato sul datasheet del modello specifico, senza estrapolare dall’esperienza.
La finestra di frequenza funziona allo stesso modo. La frequenza PWM generata dal controllore deve cadere nell’intervallo indicato sul datasheet del ventilatore, altrimenti il filtro interno legge male il duty cycle e la velocità va alla deriva al variare della frequenza.
PWM è un comando unidirezionale verso valle. Alcuni fornitori restituiscono informazioni di guasto portando a massa lo stesso filo, ma serve un progetto dedicato lato ventilatore e i nostri modelli analogici non lo offrono. Se serve diagnostica, usare un bus o aggiungere una propria misura.
Velocità fisse: dove bastano pochi gradini di portata, sono l’ottimo
Unità di aria primaria, deumidificatori, semplice circolazione dentro il quadro elettrico — la portata deve essere solo bassa, media o alta. Passare alla regolazione continua costa un’uscita analogica sul controllore, una sessione di taratura e uno schema elettrico in più, e in cambio dà una regolazione continua che nessuno usa.
Offriamo 3 velocità su 55 modelli e 4 velocità su 26. Il cablaggio è qualche ingresso digitale, e il costo è esplicito: nessuna transizione morbida tra i gradini e un salto di velocità udibile a ogni commutazione.
LIN: da considerare solo quando il cablaggio automotive esiste già
Se il progetto nasce già come cablaggio veicolo, o l’OEM ha già messo su LIN griglie, sedili e pompe, le precondizioni sono un’altra cosa. Allora contano tre punti:
- Qualcuno deve fare il master. LIN non ha multi-master, la schedulazione deve essere trasmessa dal nodo master, e se il master non la implementa il bus è morto.
- La capacità diagnostica è limitata. Velocità, temperatura e codici di guasto sono leggibili, ma la velocità di trasmissione rende l’aggiornamento lento e inadatto a interblocchi a livello di millisecondi.
- Il comportamento in caso di guasto va scritto nel protocollo. Se la perdita di comunicazione attivi una modalità di protezione o mantenga lo stato corrente è definito tra OEM e fornitore, non dalla specifica LIN — esattamente come un segnale 0-10V perso, va confermato voce per voce.
Le macchine industriali non lo scelgono, per la ragione della prima sezione: Modbus RTU è più adatto allo stesso livello di costo. Se serve davvero LIN, va trattato come progetto custom invece di cercarlo in un catalogo standard.
Modbus RTU: il gradino più basso che sa rileggere i valori
Se il requisito è «mostrami sull’HMI quanto veloce gira questo ventilatore e se ha un allarme», Modbus RTU è il livello con il miglior rapporto valore/prezzo. 24 modelli a catalogo lo supportano, concentrati nella serie AS di ventilatori assiali EC (come AS910A-E150A3-01, 380-480 VAC, 25,000 m³/h, 1800 W) e nella serie BC a pale curvate all’indietro (come BC250A-E092D3-02, 230 VAC, 1420 m³/h, 160 W).
Tre punti essenziali: gli indirizzi devono essere unici e documentati, le resistenze di terminazione vanno montate ai due estremi del bus, e l’intervallo di interrogazione non va impostato troppo corto — gli slave rispondono e basta, quindi più il master è impaziente, meno tempo resta a ogni altro slave. Fino a una dozzina di unità, monitoraggio innanzitutto, nessun interblocco a livello di millisecondi: basta.
Anche il limite va detto: uno slave non segnala mai da solo. Un guasto si scopre soltanto quando l’interrogazione successiva lo chiede. Se la sicurezza termica impone «se il ventilatore si ferma dobbiamo saperlo subito», l’intervallo di interrogazione Modbus è il ritardo di rilevamento.
CAN FD: nato per il coordinamento di più ventilatori e per i guasti graduati
Solo 3 modelli a catalogo lo supportano, tutti sulla piattaforma ad alta tensione 460-800 VDC: AG200A-D092BA-01, AG305A-D092BA-Y1 e AG400A-D092BA-02, tutti nella serie assiale 800VDC. Non è una coincidenza: è quello che succede quando l’interfaccia segue il dominio di tensione.
In un dominio ad alta tensione un ventilatore da classe kW non è più un accessorio di ventilazione ma un attuatore primario nel circuito di gestione termica, in concorrenza con compressori, pompe e valvole per la capacità di raffreddamento. Quella situazione non chiede comunicazione più veloce ma tre capacità che solo un bus offre: coordinamento multi-nodo, guasti graduati (sottotensione, sovratemperatura e rotore bloccato che corrispondono a derating, modalità di emergenza o arresto) e interblocco sulla stessa rete delle altre apparecchiature in alta tensione.
Il supporto CAN FD non è gratis: terminazione da 120 Ω, limiti di lunghezza delle derivazioni e campo di modo comune adeguato vanno progettati a livello di sistema, non aggiunti in messa in servizio.
4. Come si distribuiscono le interfacce sui nostri 121 modelli
Consigli di selezione che non atterrano mai sul proprio catalogo sono soltanto divulgazione generale. Ecco il conteggio sui 121 modelli di questo sito (dati 2026-11):
| Interfaccia di controllo velocità | Modelli | Quota |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| Velocità fisse a 3 livelli | 55 | 45% |
| Velocità fisse a 4 livelli | 26 | 21% |
| Analogico 0-6.5V | 25 | 21% |
| Modbus RTU (RS485) | 24 | 20% |
| Analogico 0-5V | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
Altri 95 modelli (79%) offrono due o più interfacce insieme: vale a dire che la scelta spesso non è aut-aut ma due canali sullo stesso ventilatore. CF160-2000CFM-01, per esempio, supporta insieme 0-10V/PWM, velocità fisse a 4 livelli e Modbus RTU, così una linea può partire in analogico e aggiungere il bus per il monitoraggio remoto dopo.
Per tipo di motore i 121 modelli si dividono in 93 EC, 21 DC e 7 AC. Il controllo analogico è standard sui modelli EC e DC; i modelli AC sono per lo più a velocità fissa e non richiedono alcuna interfaccia di controllo velocità. La gamma si sfoglia per categoria: ventilatori assiali, pale curvate all’indietro, soffianti per rack.
5. Cinque scenari e che cosa scegliere
| Scenario | Consigliato | Perché | Costo di una scelta sbagliata |
|---|---|---|---|
| Un ventilatore e un solo potenziometro di velocità | 0-10V | Ingresso ad alta impedenza, un potenziometro, nessun controllore | Modbus significa pagare cablaggio, indirizzi e configurazione per leggere valori che nessuno usa |
| Due o tre ventilatori, il PLC ha già uscite analogiche | 0-10V o PWM | Meno cablaggio, messa in servizio più rapida | Partire dal bus significa risolvere indirizzi, terminazioni e intervalli di interrogazione |
| PLC o HMI presenti, servono velocità e allarmi | Modbus RTU | Il livello più basso che sa leggere i valori, 24 modelli disponibili | Con il solo 0-10V i guasti si deducono dalla temperatura del quadro e il rilevamento passa da minuti a ore |
| Più ventilatori in parallelo, sincronizzati, guasti graduati | CAN FD | Arbitraggio multi-master, segnalazione spontanea, frame da 64 byte | Con l’interrogazione Modbus il ritardo di rilevamento coincide con l’intervallo di interrogazione; niente arbitraggio, quindi le collisioni richiedono ritentativi software |
| Una piattaforma oltre 400 VDC | CAN FD | La forma predefinita a quella tensione, sulla stessa rete di BMS e monitoraggio dell’isolamento | Costruire il collegamento con cablaggio discreto: modo comune, dv/dt, EMC e validazione del cablaggio diventano tutti un problema di chi progetta |
| Serve solo portata bassa, media o alta | Velocità fisse a 3 o 4 livelli | Nessuna taratura, nessun modulo analogico, un errore di cablaggio non danneggia il ventilatore | La regolazione continua costa un’uscita analogica e una sessione di taratura |
| Cablaggio veicolo, l’OEM standardizza su LIN | Una parte custom | La precondizione è un master esistente e esigenze diagnostiche modeste | Cercare LIN in un catalogo standard fa perdere tempo di progetto |
La riga dell’alta tensione merita una sezione a sé: le alimentazioni di quadro a 48 VDC e 800 VDC sono due architetture diverse, e l’interfaccia del ventilatore si biforca con loro. Quella biforcazione è trattata più in dettaglio nella guida alla scelta del ventilatore per quadri telecom 48VDC vs 800VDC.
6. Tre domande, nell’ordine giusto
Prima: questo ventilatore deve parlare? Se servono velocità, corrente, temperatura o codici di guasto, si passa alla seconda domanda. Se serve soltanto inviare un comando, 0-10V o PWM — ci si ferma lì, non c’è bisogno di salire più in alto.
Seconda: quanti ventilatori sul bus, e devono coordinarsi? Da uno a tre, monitoraggio innanzitutto: Modbus RTU. Più ventilatori che devono restare sincronizzati, graduare i guasti o interbloccarsi con altre apparecchiature: si passa alla terza.
Terza: quale dominio di tensione? Oltre 400 VDC, CAN FD — la forma predefinita sulle piattaforme ad alta tensione e l’unica scelta che soddisfa insieme coordinamento e guasti graduati.
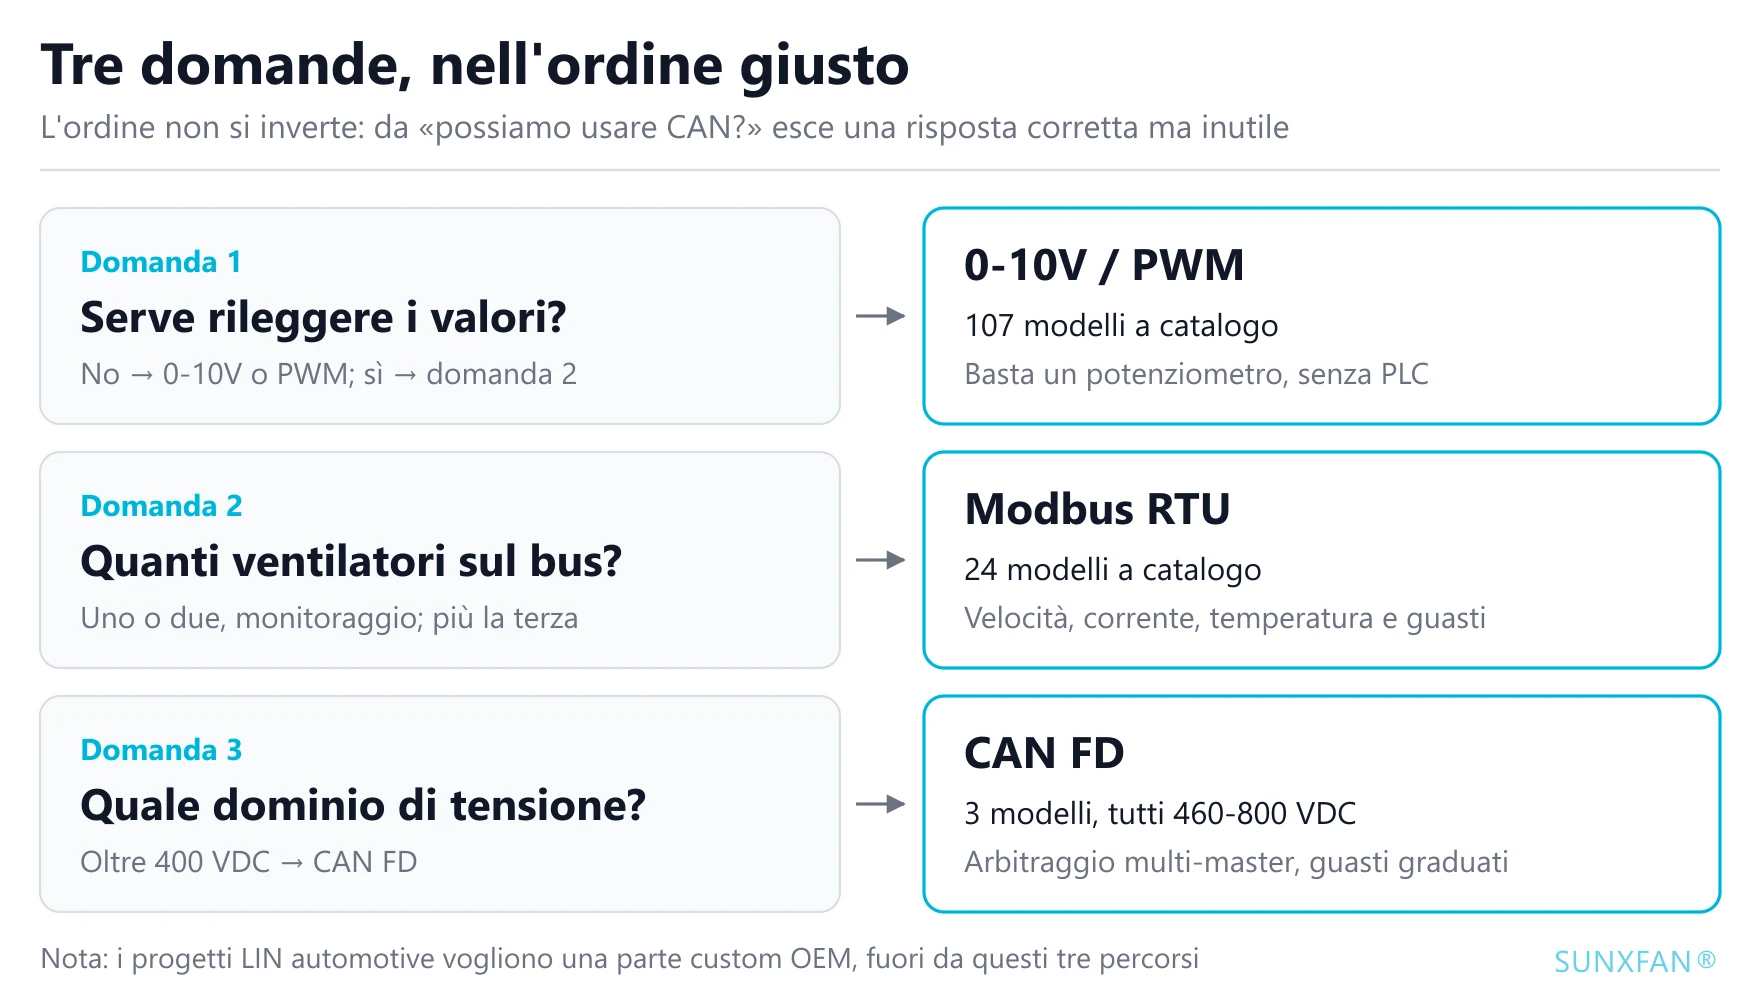
L’ordine non si può invertire. Partire da «possiamo usare CAN?» porta a «CAN è la migliore», una conclusione corretta e al tempo stesso inutile.
Un dettaglio ingegneristico che sfugge
Qualunque interfaccia si scelga, «che cosa fa il ventilatore quando il segnale si perde» va confermato modello per modello e scritto nell’accordo tecnico. I tre comportamenti comuni sono: girare al massimo (proteggendo prima la sorgente di calore), mantenere la velocità corrente, fermarsi. Sulla sicurezza termica sono tre dispositivi completamente diversi, e «di solito va al massimo» non è un’ipotesi sicura — il comportamento può differire tra modelli e tra versioni di firmware, quindi va preso dal datasheet o dall’ufficio tecnico, mai dall’abitudine.
LIN è la stessa storia: l’azione protettiva dopo una perdita di comunicazione si concorda tra OEM e fornitore, e non è nella specifica.
In sintesi
Non esiste un’interfaccia di controllo velocità migliore, solo una che corrisponde a ciò che questo ventilatore deve sapere. 0-10V, PWM e velocità fisse sono comandi; LIN e Modbus sono sessioni; CAN FD è negoziazione. Stanno su livelli diversi, quindi la questione che una sostituisca l’altra non si pone. Rispondere prima a «deve parlare» e «chi prende la decisione di sicurezza termica», e l’interfaccia discende dalle risposte.
Se serve la conferma dell’intervallo di regolazione di un modello specifico, della finestra di frequenza PWM o del comportamento a segnale perso, basta inviare il modello del ventilatore e quello del controllore: ricostruiamo con voi il cablaggio e i parametri.