Há quinze anos o desenho mostrava um único fio de sinal para o controle de rotação: o controlador gerava um nível 0-10V ou um ciclo de trabalho PWM, o sinal entrava no conector do ventilador, 10% significava parar, 90% significava rotação máxima, e tudo no meio era linear. Abra hoje o diagrama elétrico de um projeto novo e esse mesmo fio às vezes virou um par trançado Modbus, às vezes um par diferencial CAN — enquanto em muitas máquinas ainda em produção ele não mudou nada.
Por isso a pessoa que desenha o esquemático ouve a pergunta: o que esse fio deve ser hoje?
A resposta de praxe é “0-10V é barato, Modbus é universal, CAN é avançado”. Ela estava em grande parte certa dez anos atrás e não basta mais, porque coloca quatro patamares diferentes de coisas na mesma escala.
A resposta curta
- Um ventilador, ou dois ou três, e você só precisa definir a rotação: 0-10V ou PWM, o que o seu controlador conseguir gerar.
- Você tem um PLC e precisa de rotação, corrente, temperatura e códigos de falha de volta: Modbus RTU sobre RS485.
- Vários ventiladores precisam ficar em sincronia, as falhas precisam ser graduadas, ou você está em uma plataforma acima de 400 VDC: CAN FD.
- Projetos automotivos com LIN: não disponível como item padrão; é um customizado OEM.
Todo o resto, e o custo de cada escolha, está abaixo.
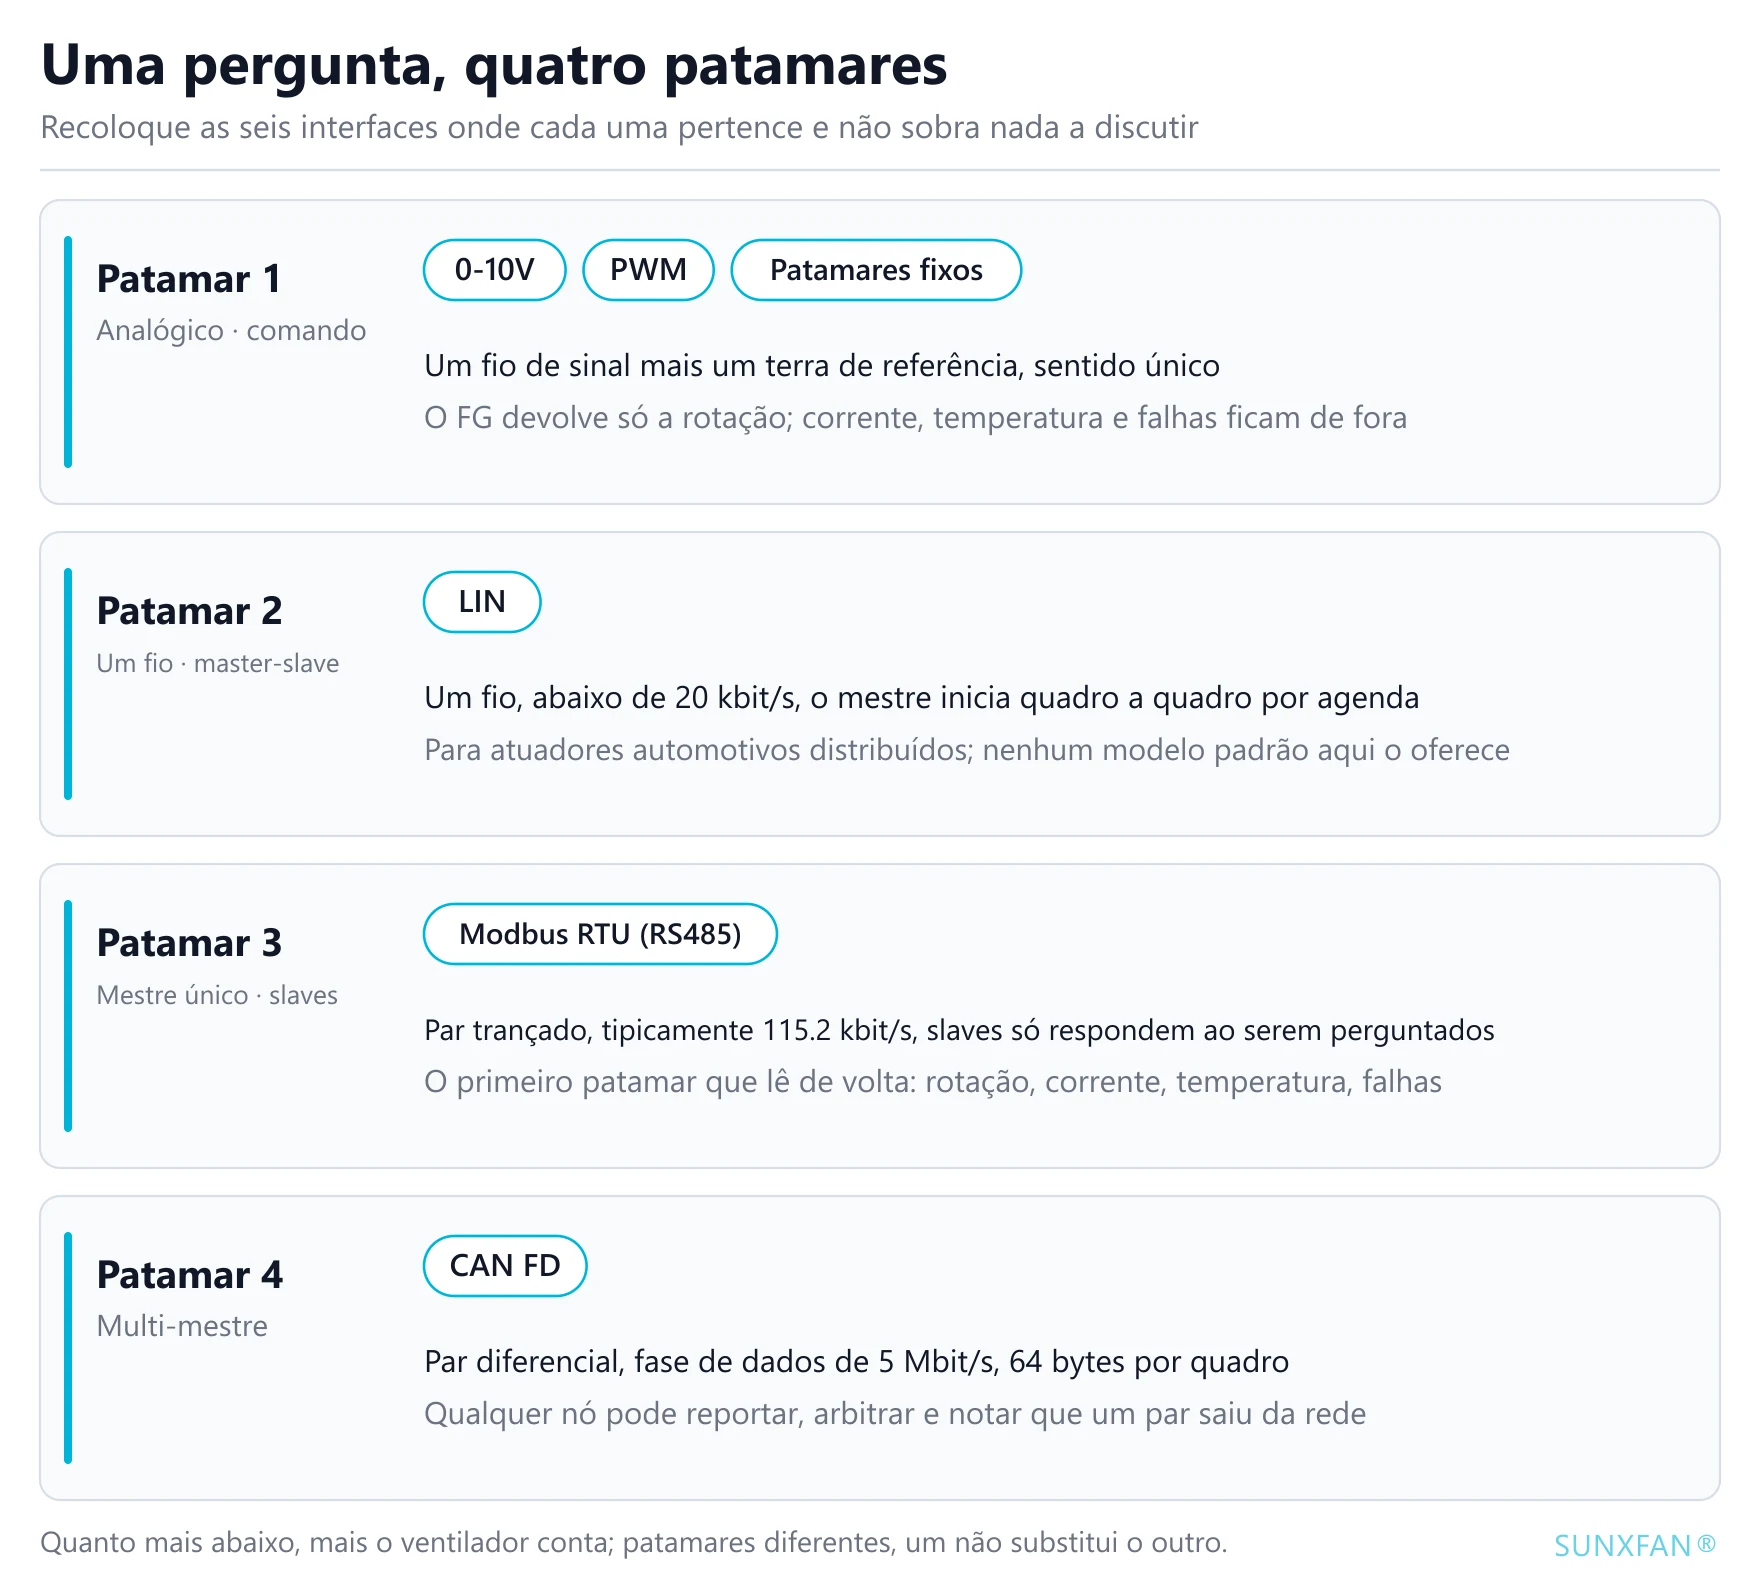
1. Seis interfaces, quatro patamares
Discussões sobre isso raramente terminam, normalmente porque se trata um nível de tensão e uma rede como objetos do mesmo tipo. Comece por onde cada um realmente está.
0-10V é uma tensão
Sem endereço, sem cabeçalho de quadro, sem checksum. O “protocolo” inteiro do lado do ventilador é um divisor de tensão e uma amostra de A/D, carregando um escalar: a que rotação, agora. Um fio rompido lê 0 V, que é um comando de parada — o modo de falha que você precisa tratar de antemão.
A única coisa que volta é o FG: um trem de pulsos de rotação, um número fixo de ondas quadradas por revolução, que o controlador converte em rotação real com uma captura de entrada. Isso entrega a rotação. Não entrega corrente, temperatura nem códigos de falha.
PWM é um ciclo de trabalho
Ainda um escalar, com a magnitude codificada como razão de tempo. A vantagem é a imunidade: a interferência altera um nível de tensão com muito mais facilidade do que altera a proporção de um período em nível alto, então trechos longos de cabo são mais tolerantes do que com 0-10V. O custo é uma referência de frequência — controlador e ventilador precisam concordar sobre a janela de frequência, senão a leitura deriva.
Patamares fixos não são a opção barata, são a que dispensa calibração
55 modelos do nosso catálogo oferecem 3 rotações e 26 oferecem 4. São, em essência, um punhado de ciclos de trabalho predefinidos selecionados por entradas digitais ou por alguns níveis discretos. Em uma UTA que só precisa de baixa, média ou alta, os patamares fixos dão menos trabalho que o controle contínuo: nenhuma calibração, nenhum módulo de saída analógica no PLC, e uma ligação errada não destrói o ventilador.
LIN é um barramento master-slave de um fio, automotivo
Os três primeiros são analógicos. A história de barramento começa no LIN — Local Interconnect Network, um esquema de baixo custo concebido especificamente para pequenos atuadores distribuídos em veículos. Ele nasceu da mesma necessidade do CAN, com uma intenção completamente diferente.
Quatro coisas o definem:
- Um fio de sinal mais terra, lógica de 12 V, 20 kbit/s no máximo — duas ordens de grandeza abaixo do CAN.
- Estritamente master-slave: um nó mestre inicia quadro a quadro de acordo com uma agenda preestabelecida, e os slaves só podem responder. Não há arbitragem nem possibilidade de dois nós disputarem o fio.
- Um quadro fixo: break, campo de sincronização, identificador protegido, 1-8 bytes de dados, checksum. A especificação costuma citar até 16 slaves; a prática de engenharia fica em 12 ou menos.
- Custo muito baixo: os CIs modernos de controle de motor muitas vezes integram o transceptor LIN, então o custo marginal sobre um projeto puramente analógico é um fio e um canal do lado mestre.
Se vale a pena usar depende de duas precondições: a lei de controle já migrou para dentro do ventilador (só faz sentido conversar se o ventilador tem algo a calcular), e o veículo precisa de dados em nível de ventilador para diagnóstico e calibração. Com as duas verdadeiras, o LIN compensa. Com apenas uma, o analógico sai mais barato.
Por que não oferecemos nenhum modelo com LIN. Em equipamento industrial o barramento já pertence ao PLC ou a um gateway, há tipicamente de um a poucos ventiladores, e nada exige que eles fiquem em um chicote automotivo sendo interrogados segundo uma agenda. No mesmo patamar de baixo custo, o Modbus RTU oferece taxa de dados mais alta, ferramentas de configuração maduras e um ecossistema de diagnóstico já existente. Assim, dos 121 modelos do catálogo, o número com suporte a LIN é zero. A interface segue a arquitetura do sistema que você está construindo, não a palavra da moda de uma indústria.
Modbus RTU é um barramento de mestre único com vários slaves
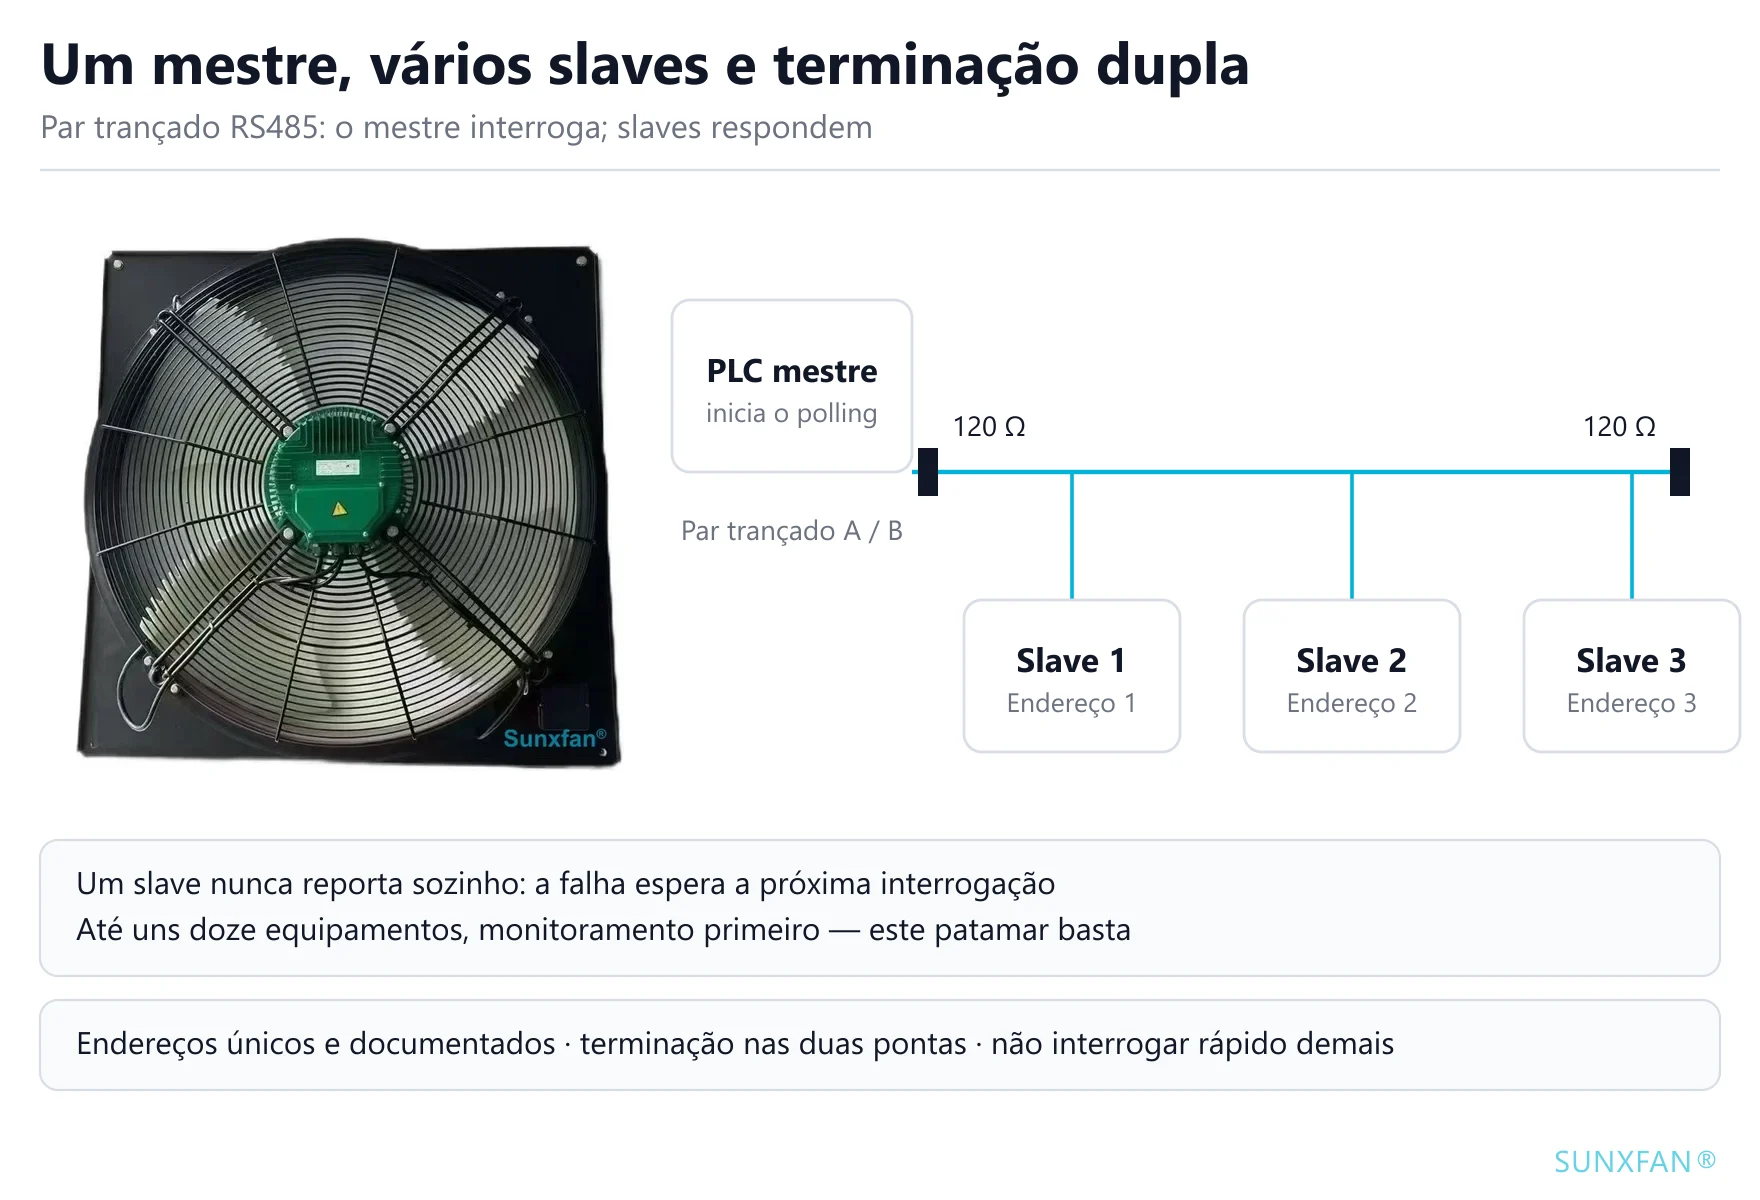
Par trançado RS485, um mestre e vários slaves, e os slaves respondem apenas quando perguntados. Tipicamente 115.2 kbit/s, com endereços que precisam ser atribuídos à mão e resistores de terminação que precisam ser instalados. É o primeiro patamar que torna possível “ler o valor de volta”: a que rotação gira, quanta corrente consome, se tem falha.
Vale separá-lo do LIN. Os dois são master-slave, mas o LIN é de um fio, lento e voltado ao custo em nível de chip, enquanto o Modbus RTU é par trançado diferencial, duas ordens de grandeza mais rápido e voltado a quadros elétricos e linhas de produção. O que um engenheiro industrial quer dizer com “colocar no barramento” é quase sempre o segundo.
CAN FD é outro modelo de responsabilidade
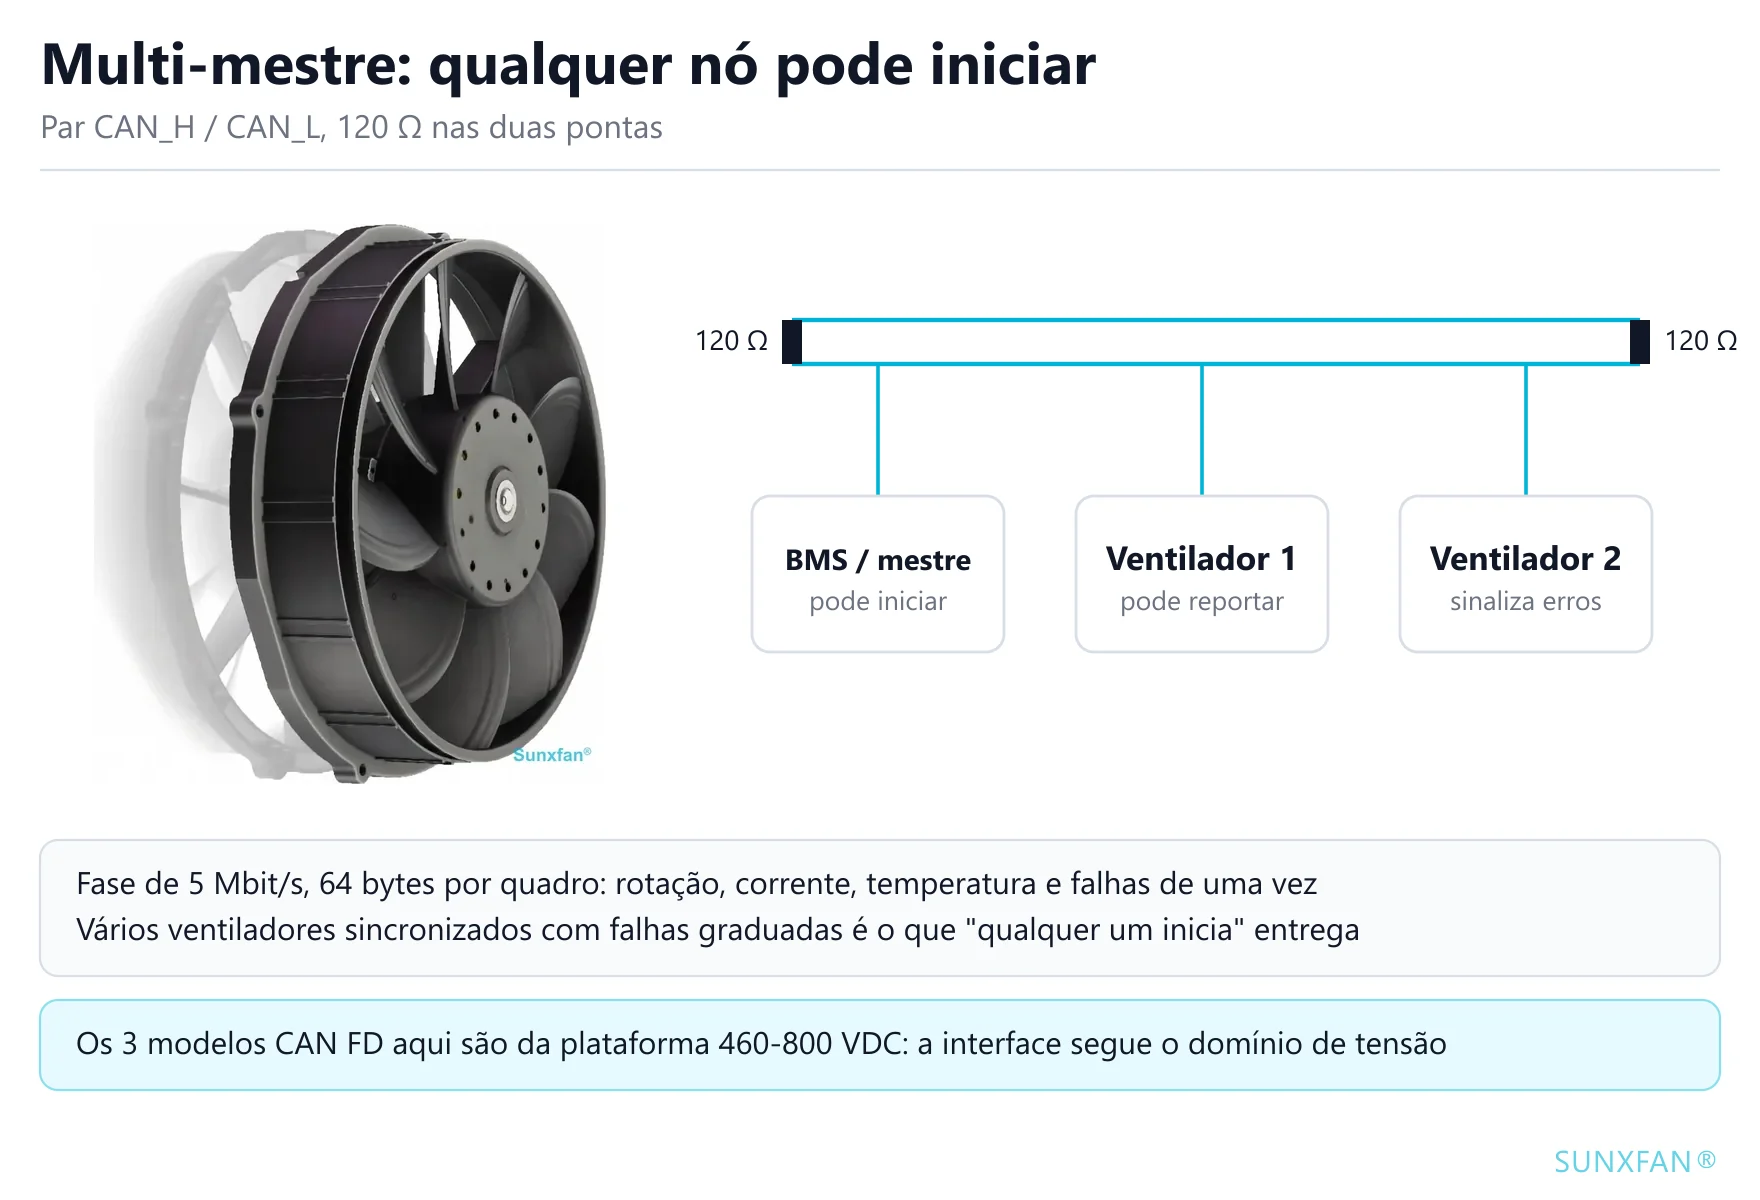
Não é um Modbus mais rápido. Par diferencial de dois fios, arbitragem multi-mestre, detecção de erros por hardware e retransmissão, fase de dados de até 5 Mbit/s e 64 bytes por quadro (o CAN clássico para em 8). Qualquer nó pode reportar espontaneamente, participar da arbitragem e perceber que um par caiu. Isso não é mais capacidade de comunicação; é uma fronteira de responsabilidade diferente — qualquer um pode iniciar, e ninguém espera ser interrogado.
2. A verdadeira linha divisória: esse ventilador precisa conversar?
Traduza as seis interfaces em modelos de interação e sobram apenas quatro:
| Modelo de interação | Interface | O que você pode fazer | O que você não consegue ler |
|---|---|---|---|
| Comando | 0-10V, PWM, patamares fixos | Dizer a que rotação; o FG devolve um pulso de rotação | Corrente, temperatura, códigos de falha, versão de firmware (a rotação está disponível via FG) |
| Sessão (um fio) | LIN | O mestre pergunta quadro a quadro segundo uma agenda, o slave responde | Reporte espontâneo; número de nós limitado pela agenda |
| Sessão (par trançado) | Modbus RTU | Pergunte uma coisa, receba uma resposta, e você pode continuar | Reporte espontâneo — um slave nunca fala primeiro |
| Negociação | CAN FD | Qualquer um pode iniciar, difundir, detectar erros e perceber um par saindo | — |
A pergunta real nunca foi “qual interface é melhor”. São estas duas:
- Você precisa saber o que este ventilador está fazendo, ou apenas que ele está girando? Isso define o requisito de banda.
- A decisão final de segurança térmica mora dentro do ventilador, ou dentro do controlador? Isso define a fronteira de responsabilidade.
A interface é a forma física dessa fronteira. Toda “escolha ótima” abaixo deriva dessas duas respostas.
Uma ressalva que vale dizer sem rodeios: nos modelos analógicos a única coisa que volta é o pulso de rotação FG. Para ler corrente, temperatura, códigos de falha ou versão de firmware você precisa de um modelo com Modbus ou CAN FD. Prender um transformador de corrente ou uma sonda de temperatura de quadro elétrico a um modelo puramente analógico é uma abordagem válida, mas isso é a sua própria cadeia de medição, não algo que o ventilador fornece.
3. As seis interfaces, uma de cada vez
0-10V: menos trabalho, mais exposto à resistência do cabo e à faixa
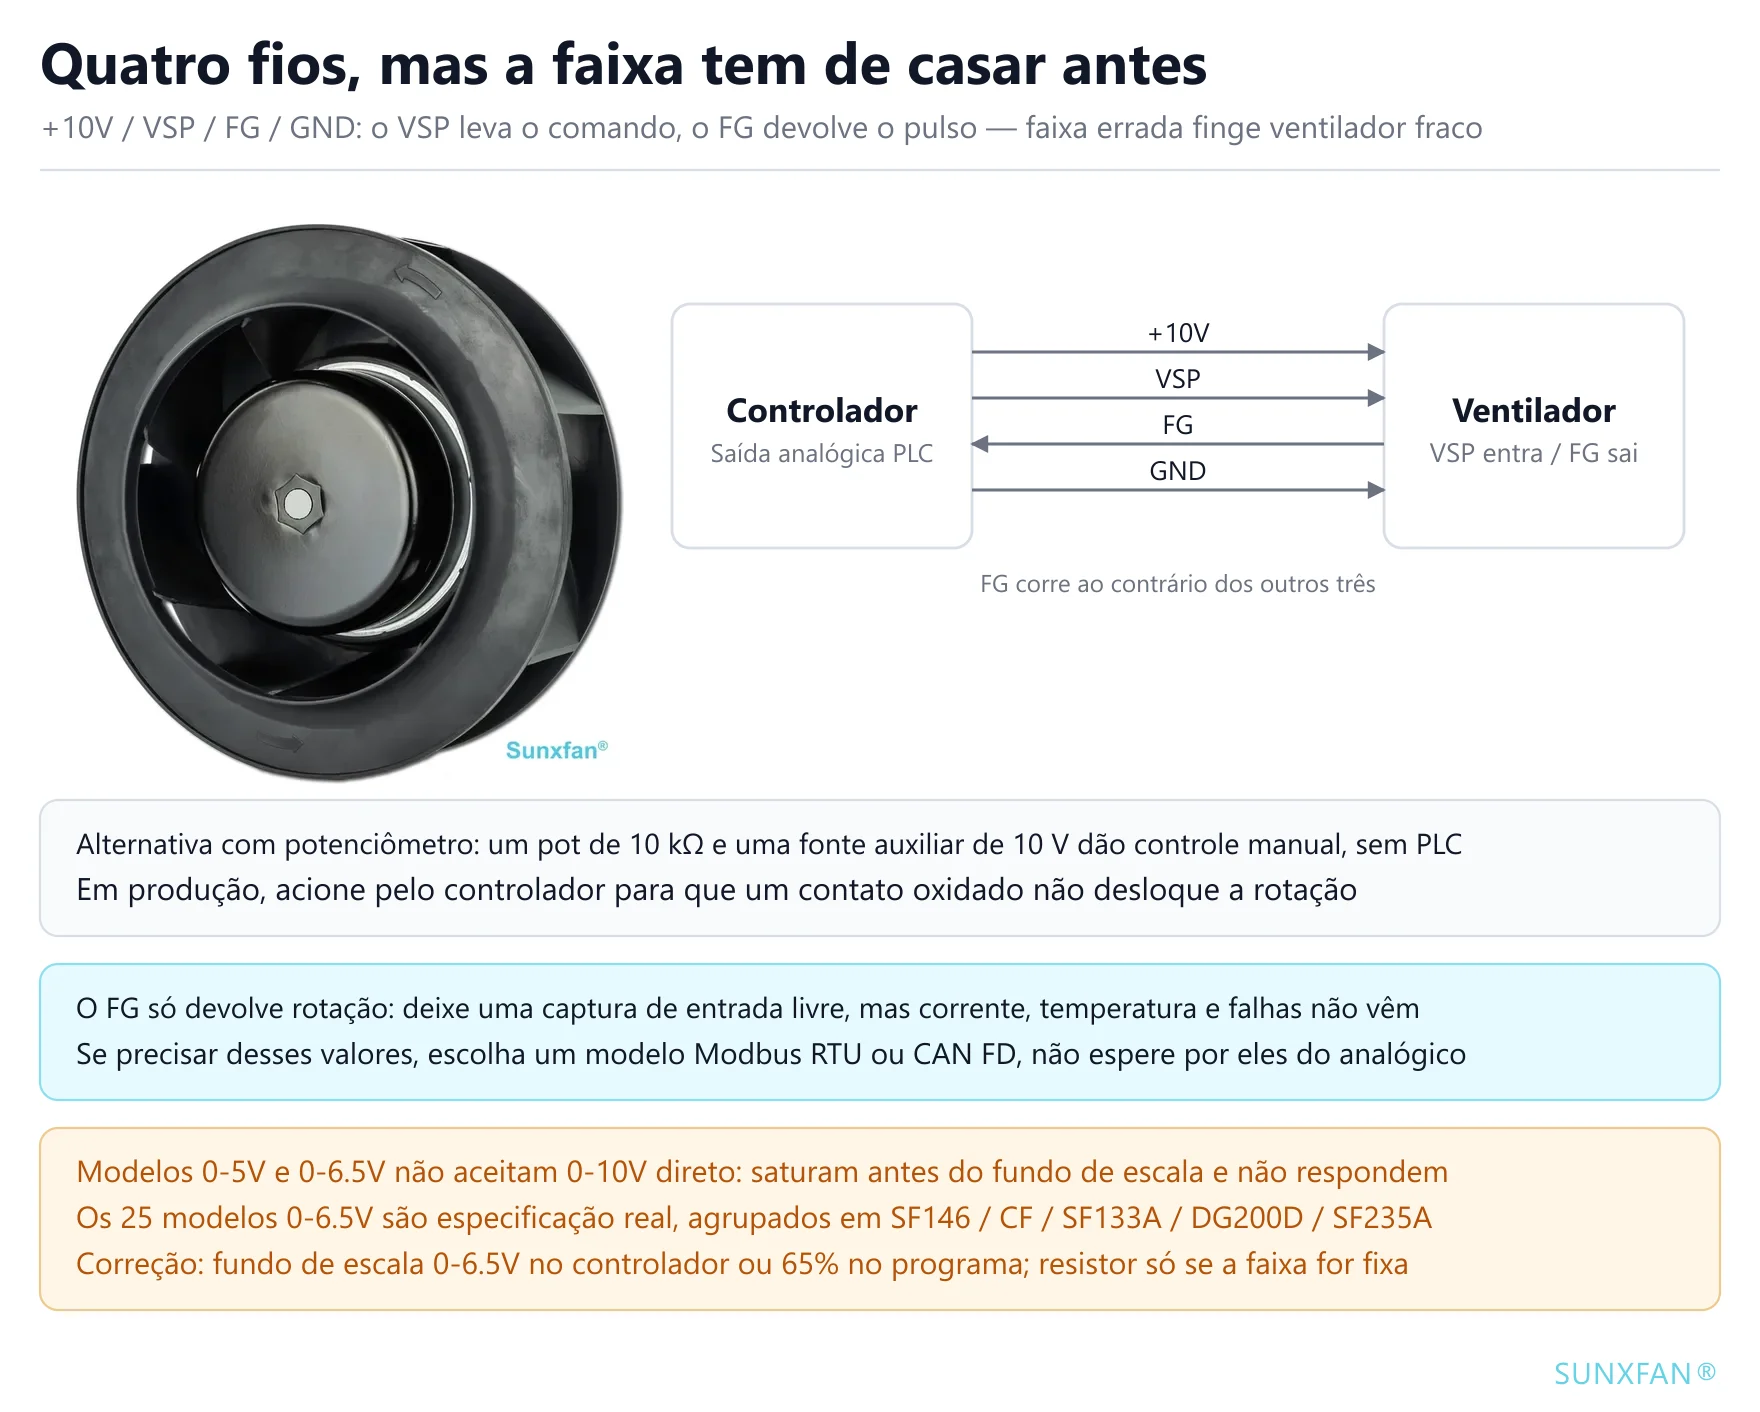
Primeiro a fiação. O arranjo usual são quatro fios: +10V, VSP, FG e GND. O VSP é a entrada de comando de rotação e aceita tanto um nível 0-10V DC quanto um ciclo de trabalho PWM; o FG é o pulso de realimentação de rotação, correndo em sentido oposto aos outros três, então o controlador precisa de um canal de captura de entrada livre; o GND é a referência de sinal e precisa vir do terra de sinal do ventilador.
Uma vez fiado, dois perigos aparecem.
A faixa precisa casar. 107 modelos do nosso catálogo suportam 0-10V/PWM; outros 24 são de faixa 0-5V e 25 são de 0-6.5V. Nenhum dos grupos é erro de cadastro: os 25 modelos de 0-6.5V se agrupam por plataforma de controle — SF146 (12, entre SF146A, SF146C e SF146D), os ventiladores de conduta CF (7), SF133A (3), DG200D (2) e SF235A (1). É calibração por plataforma, não erro de digitação.
Conecte 0-10V direto e a rotação para de subir antes de o comando chegar ao fundo de escala: um modelo 0-5V satura em 50%, um modelo 0-6.5V satura em 65%, e além disso mais sinal não muda nada. Isso se lê como “o ventilador não tem potência” e não como “a fiação está errada”, e acaba diagnosticado como subdimensionamento.
Para funcionar, nesta ordem:
- Limitar no controlador (preferido): se a saída analógica aceita fundo de escala personalizado, ajuste para 0-6.5V; se ela só oferece faixas fixas (0-5V / 0-10V), limite o teto da saída em 65% no programa. Sem hardware extra, linearidade preservada, ao custo de alguma resolução.
- Dividir o sinal (alternativa): um resistor em série e um em paralelo escalam 0-10V para 0-6.5V na razão de 0.65 — por exemplo 3.5 kΩ em série e 6.5 kΩ para o terra. A impedância de fonte no nó do divisor sobe para a ordem de 2 kΩ, muito mais sujeita a captar ruído em trechos longos e em ambientes com ruído elétrico; use só onde a faixa do controlador não puder ser alterada, e meça a curva de rotação resultante depois.
- Não faça isto: alimentar com 10 V e deixar assim. Se faltar o limitador ou o registro dele, a próxima pessoa abre a saída e a rotação para de subir de novo.
Seja qual for o caminho, leia antes a tensão máxima absoluta de entrada no datasheet. Se ele diz que 0-10V é permitido e a unidade é apenas calibrada em 0-6.5V, as duas primeiras opções são seguras. Se 6.5V é o próprio limite superior, só a opção 2 permanece dentro dele.
Trate trechos longos como analógicos. Uma entrada de alta impedância não consome corrente, mas quanto mais longo o cabo, mais interferência ele acopla. Passe-o longe da fiação de potência; acima de alguns metros use par trançado blindado com a blindagem aterrada em uma ponta. O terra de referência precisa vir do terra de sinal do ventilador, não do terra de potência do quadro elétrico — a diferença de potencial entre os dois soma-se diretamente ao comando.
Um benefício prático: por a entrada ser de alta impedância, um potenciômetro de 10 kΩ e uma fonte auxiliar de 10 V dão controle manual contínuo de rotação sem controlador nenhum. É o caminho mais rápido na montagem de protótipo e na solução de problemas em campo. Se o objetivo é apenas quebrar o controle contínuo em alguns passos fixos, isso é trabalho do lado do controlador, não do ventilador.
PWM: mais imunidade, ao preço de bandas mortas nas duas pontas
A faixa PWM utilizável normalmente não é 0-100% de ciclo de trabalho. As duas pontas costumam ser reservadas como bandas mortas, 10-90% sendo comum, e dentro de uma banda morta o ventilador não está “bem devagar”, mas parado ou em rotação máxima — a definição varia por modelo. Consulte o datasheet do modelo específico; não extrapole da experiência.
A janela de frequência funciona do mesmo jeito. A frequência PWM que o seu controlador gera precisa cair dentro da faixa dada no datasheet do ventilador, senão o filtro interno lê o ciclo de trabalho errado e a rotação deriva conforme a frequência muda.
O PWM é um comando unidirecional a jusante. Alguns fornecedores devolvem informação de falha puxando o mesmo fio para baixo, mas isso exige projeto dedicado do lado do ventilador e os nossos modelos analógicos não oferecem. Se você precisa de diagnóstico, use um barramento ou acrescente a sua própria medição.
Patamares fixos: onde alguns degraus de vazão bastam, eles são o ótimo
Unidades de ar novo, desumidificadores, circulação simples dentro do quadro elétrico — a vazão só precisa de baixa, média ou alta. Ir para o contínuo aí custa uma saída analógica no controlador, uma sessão de calibração e um diagrama de fiação extra, e compra um ajuste contínuo que ninguém usa.
Oferecemos 3 rotações em 55 modelos e 4 rotações em 26. A fiação são algumas entradas digitais, e o custo é explícito: nenhuma transição suave entre degraus, e um salto audível de rotação a cada comutação.
LIN: só vale considerar quando o chicote automotivo já existe
Se o seu projeto já parte de um chicote veicular, ou o OEM já colocou grades, bancos e bombas em LIN, esse é outro conjunto de precondições. Aí três coisas importam:
- Alguém tem de ser o mestre. O LIN não tem multi-mestre, a agenda precisa ser transmitida pelo nó mestre, e se o mestre não a implementa o barramento está morto.
- A capacidade de diagnóstico é limitada. Rotação, temperatura e códigos de falha são legíveis, mas a taxa de dados torna a atualização lenta e inadequada para intertravamento em nível de milissegundos.
- O comportamento em falha tem de estar escrito no protocolo. Se a perda de comunicação dispara um modo de proteção ou mantém o estado atual é definido entre o OEM e o fornecedor, não pela especificação LIN — exatamente como um sinal 0-10V perdido, precisa ser confirmado item por item.
Equipamento industrial não o escolhe, pelo motivo dado na primeira seção: o Modbus RTU encaixa melhor no mesmo patamar de custo. Se você realmente precisa de LIN, trate como projeto customizado em vez de procurá-lo em um catálogo padrão.
Modbus RTU: o degrau mais baixo que lê valores de volta
Se o requisito é “mostre no IHM a que rotação este ventilador gira e se tem alarme”, o Modbus RTU é o patamar de melhor custo-benefício. 24 modelos do nosso catálogo o suportam, concentrados nos ventiladores axiais EC da série AS (como o AS910A-E150A3-01, 380-480 VAC, 25,000 m³/h, 1800 W) e nos centrífugos de pás curvadas para trás da série BC (como o BC250A-E092D3-02, 230 VAC, 1420 m³/h, 160 W).
Três essenciais: endereços únicos e documentados, resistores de terminação instalados nas duas pontas do barramento, e intervalo de polling não curto demais — os slaves só respondem, então quanto mais impaciente o mestre, menos tempo sobra para todos os outros slaves. Até uns doze equipamentos, monitoramento em primeiro lugar, sem intertravamento em milissegundos: basta.
A limitação também precisa ser dita: um slave nunca reporta por conta própria. Uma falha só é descoberta na próxima interrogação. Se a segurança térmica exige “se o ventilador parar, precisamos saber na hora”, o intervalo de polling do Modbus é o seu atraso de detecção.
CAN FD: feito para coordenação de vários ventiladores e falhas graduadas
Apenas 3 modelos do nosso catálogo o suportam, todos na plataforma de alta tensão 460-800 VDC: AG200A-D092BA-01, AG305A-D092BA-Y1 e AG400A-D092BA-02, todos na série axial 800VDC. Não é coincidência; é o que acontece quando a interface segue o domínio de tensão.
Em um domínio de alta tensão, um ventilador de classe kW deixa de ser acessório de ventilação e passa a ser atuador primário do laço de gestão térmica, disputando capacidade de refrigeração com compressores, bombas e válvulas. O que essa situação exige não é comunicação mais rápida, mas três capacidades que só um barramento oferece: coordenação de múltiplos nós, falhas graduadas (subtensão, sobretemperatura e rotor travado mapeando para derating, modo degradado ou desligamento) e intertravamento na mesma rede dos outros equipamentos de alta tensão.
O suporte a CAN FD não é de graça: terminação de 120 Ω, limites de comprimento de derivação e uma faixa de modo comum compatível precisam ser projetados no nível do sistema, não acrescentados durante o comissionamento.
4. Como as interfaces se distribuem pelos nossos 121 modelos
Conselho de seleção que nunca chega ao seu próprio catálogo é só educação geral. Aqui está a contagem pelos 121 modelos deste site (dados de 2026-11):
| Interface de controle de rotação | Modelos | Participação |
|---|---|---|
| 0-10V / PWM | 107 | 88% |
| Patamares fixos de 3 rotações | 55 | 45% |
| Patamares fixos de 4 rotações | 26 | 21% |
| Analógico 0-6.5V | 25 | 21% |
| Modbus RTU (RS485) | 24 | 20% |
| Analógico 0-5V | 24 | 20% |
| CAN 2.0 / CAN FD | 3 | 2% |
| LIN | 0 | 0% |
Outros 95 modelos (79%) oferecem duas ou mais interfaces ao mesmo tempo, o que quer dizer que a escolha muitas vezes não é ou/ou, mas dois canais no mesmo ventilador. O CF160-2000CFM-01, por exemplo, suporta 0-10V/PWM, patamares fixos de 4 rotações e Modbus RTU juntos, então você pode subir uma linha no analógico e acrescentar o barramento para monitoramento remoto depois.
Por tipo de motor, os 121 modelos se dividem em 93 EC, 21 DC e 7 AC. O controle analógico é padrão nos modelos EC e DC; os modelos AC são em sua maioria de rotação fixa e não precisam de interface de controle nenhuma. Navegue pela faixa por categoria: ventiladores axiais, centrífugos de pás curvadas para trás, sopradores para montagem em rack.
5. Cinco cenários e o que escolher
| Cenário | Recomendado | Por quê | Custo de errar |
|---|---|---|---|
| Um ventilador e um único botão de rotação | 0-10V | Entrada de alta impedância, um potenciômetro, sem controlador | Modbus significa pagar fiação, endereços e configuração para ler valores que ninguém precisa |
| Dois ou três ventiladores, o PLC já tem saídas analógicas | 0-10V ou PWM | Menos fiação, comissionamento mais rápido | Começar pelo barramento significa resolver endereços, terminação e intervalos de polling |
| PLC ou IHM presente, rotação e alarmes necessários | Modbus RTU | É o patamar mais baixo que lê valores, com 24 modelos disponíveis | Com 0-10V apenas, as falhas são inferidas pela temperatura do quadro e a detecção escorrega de minutos para horas |
| Vários ventiladores em paralelo, sincronizados, falhas graduadas | CAN FD | Arbitragem multi-mestre, reporte espontâneo, quadros de 64 bytes | Com polling Modbus o atraso de detecção é igual ao intervalo de polling; sem arbitragem, colisões exigem retentativas em software |
| Uma plataforma acima de 400 VDC | CAN FD | É a forma padrão nessa tensão, na mesma rede do BMS e do monitoramento de isolação | Montar o enlace com fiação discreta e modo comum, dv/dt, EMC e validação de chicote passam a ser problema seu |
| Só vazão baixa, média ou alta | Patamares de 3 ou 4 rotações | Sem calibração, sem módulo analógico, ligação errada não danifica o ventilador | O controle contínuo custa uma saída analógica e uma sessão de calibração |
| Chicote veicular, o OEM padroniza LIN | Um item customizado | A precondição é um mestre existente e necessidades de diagnóstico modestas | Procurar LIN em um catálogo padrão desperdiça prazo |
A linha da alta tensão merece uma seção própria: alimentações de quadro de 48 VDC e 800 VDC são duas arquiteturas diferentes, e a interface do ventilador se bifurca com elas. Essa bifurcação é detalhada no guia de seleção de ventilador para quadro de telecom 48VDC vs 800VDC.
6. Três perguntas, feitas em ordem
Primeira: esse ventilador precisa conversar? Se você precisa de rotação, corrente, temperatura ou códigos de falha, vá para a segunda pergunta. Se só precisa enviar um comando, 0-10V ou PWM — pare aí, não há por que subir mais.
Segunda: quantos ventiladores no barramento, e eles precisam se coordenar? De um a três, monitoramento em primeiro lugar: Modbus RTU. Vários que precisam ficar em sincronia, graduar falhas ou intertravamento com outros equipamentos: vá para a terceira.
Terceira: qual domínio de tensão? Acima de 400 VDC, CAN FD — a forma padrão em plataformas de alta tensão e a única escolha que atende coordenação e falhas graduadas ao mesmo tempo.
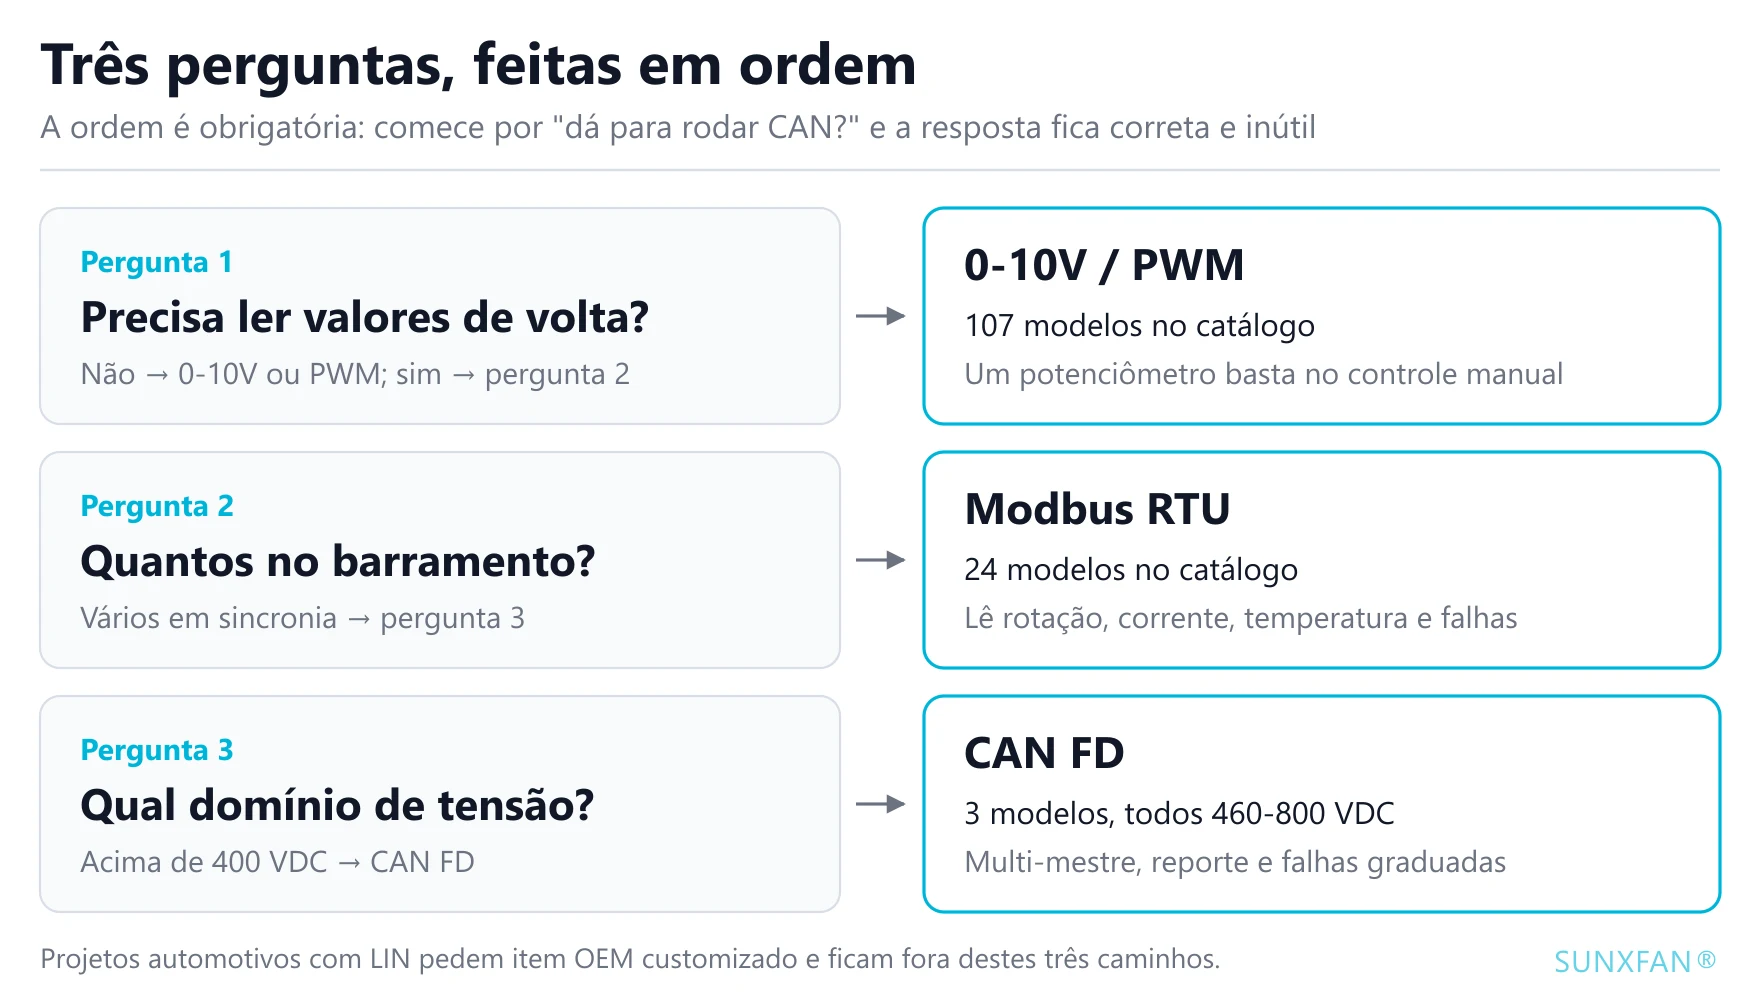
A ordem não pode ser trocada. Comece por “dá para rodar CAN?” e você chega a “CAN é o melhor”, uma conclusão ao mesmo tempo correta e inútil.
Um detalhe de engenharia que passa batido
Qualquer que seja a interface escolhida, “o que o ventilador faz quando o sinal se perde” precisa ser confirmado por modelo e escrito no acordo técnico. Os três comportamentos comuns são girar em rotação máxima (protegendo a fonte de calor primeiro), manter a rotação atual e parar. Em segurança térmica esses são três dispositivos completamente diferentes, e “normalmente ele vai para rotação máxima” não é uma suposição segura — o comportamento pode diferir entre modelos e entre versões de firmware, então isso tem de vir do datasheet ou da engenharia, nunca do hábito.
O LIN é a mesma história: a ação protetiva após perda de comunicação é acordada entre OEM e fornecedor, e não está na especificação.
Conclusão
Não existe melhor interface de controle de rotação, existe uma que corresponde ao que este ventilador precisa saber. 0-10V, PWM e patamares fixos são comandos; LIN e Modbus são sessões; CAN FD é negociação. Eles ficam em patamares diferentes, então a pergunta de um substituir o outro não se coloca. Responda primeiro “precisa conversar” e “quem toma a decisão de segurança térmica”, e a interface cai das respostas.
Se você precisa da faixa de controle, da janela de frequência PWM ou do comportamento em perda de sinal de um modelo específico confirmados, envie o modelo do ventilador e o modelo do controlador e nós trabalhamos a fiação e os parâmetros com você.